
Una conmutación de alimentación puede parecer solo un trasvase de la fuente principal a la batería, pero el equipo de a bordo puede experimentar variaciones de tensión en un intervalo muy breve. El control de vuelo, las comunicaciones y las cargas útiles toleran las interrupciones en distinto grado, por lo que el propio proceso de conmutación es una parte importante de la capacidad global del sistema.
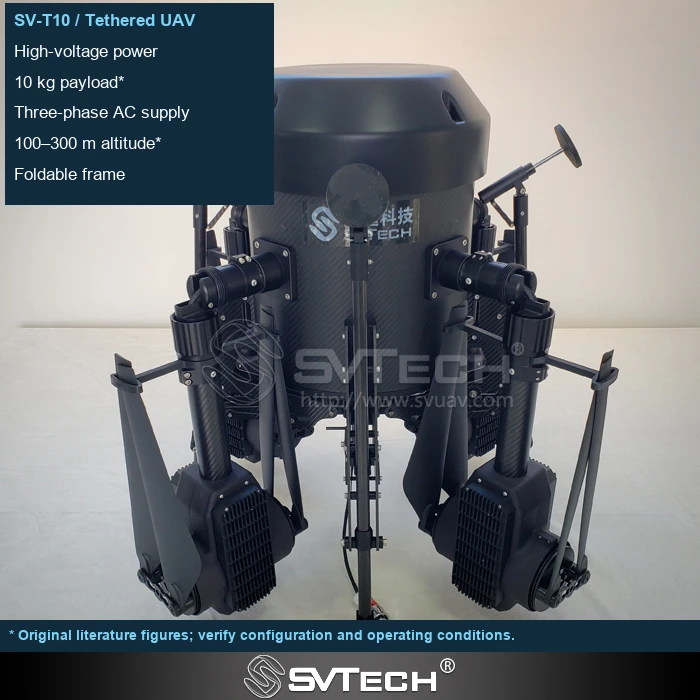
La operación continua exige que cada dispositivo soporte la transición
Que la alimentación de reserva pueda finalmente entregar energía no significa que no haya habido una caída de tensión o un reinicio del control en el momento de la conmutación. Las distintas cargas toleran de forma diferente las interrupciones breves, y el control de a bordo, las comunicaciones y el equipo de misión deben incluirse todos en la verificación.
Confirmar solo que la aeronave no perdió alimentación de inmediato no permite saber si la carga útil se reinició o si se perdieron registros. Es necesario observar bajo cargas reales la tensión durante la conmutación, las acciones de protección y el proceso de recuperación. Los distintos estados de la batería y los niveles de potencia de la misión pueden cambiar el resultado. Una verificación completa abarca también si el sistema puede alcanzar el estado previsto tras restablecerse la alimentación principal.
Las pruebas deben registrar el instante de disparo del fallo, el estado del bus, los registros del control de vuelo y la recuperación de la carga útil. Comprobar solo que el «sistema está en línea» tras la conmutación puede pasar por alto una pérdida breve de control o una interrupción de datos.
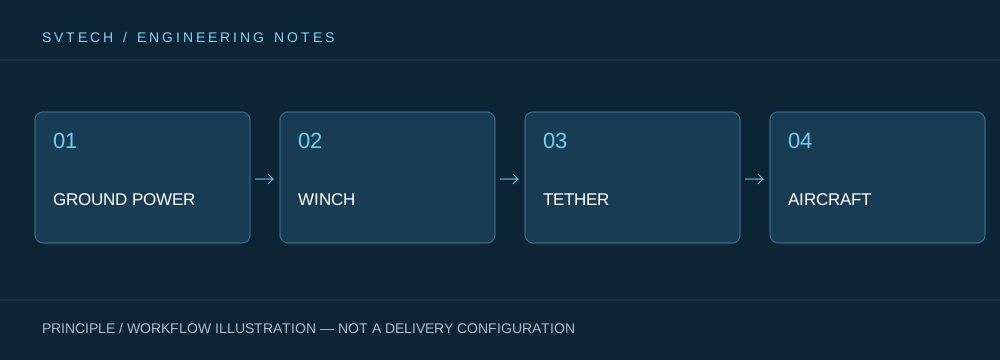
Principios técnicos y límites de ingeniería
Un dron cautivo conecta la alimentación en tierra, el mecanismo de gestión del cable, el cable, la plataforma de vuelo y la carga útil de misión en un único sistema continuo. Al diseñar en torno a «Continuidad a nivel de milisegundos: el valor técnico de la conmutación de alimentación en sistemas cautivos», interactúan la eficiencia de la alimentación, el peso del cable, la variación de tensión mecánica, la refrigeración de la carga útil y el control de vuelo. El sistema no puede describirse solo por su autonomía máxima; si puede mantener un servicio estable a una altitud, unas condiciones de viento, una potencia de carga útil y una rotación de personal determinadas es la capacidad más significativa de un dron alimentado de forma continua.
Escenarios de aplicación y vías de implementación
La observación persistente, el repetidor de comunicaciones temporal, la iluminación de emergencia nocturna y la vigilancia de zonas específicas son misiones que puede cubrir una plataforma cautiva. Todas comparten la exigencia de disponibilidad prolongada de la posición aérea, aunque cada una impone demandas distintas en imagen, enlace, iluminación o velocidad de despliegue. Integrar conjuntamente en el plan los objetivos de la misión, la alimentación en tierra, la zona de operación, la ventana meteorológica y la vía de salida permite convertir un sistema de dron cautivo de dispositivo de demostración en un servicio organizable sobre el terreno.
Verificación del proyecto y optimización continua
Para fundamentar en proyectos reales este análisis técnico de «Continuidad a nivel de milisegundos: el valor técnico de la conmutación de alimentación en sistemas cautivos», la fase de verificación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, los puntos de medida y los resultados de la misión. Verifique varios estados de carga según un plan de pruebas controlado y aprobado, y confirme la lógica de alarma y de aterrizaje de reserva. La inyección de fallos debe organizarla un equipo profesional; no se debe cortar la alimentación de forma arbitraria durante una misión en tensión sin aislar. Esta información no es documentación complementaria, sino la base común para interpretar resultados, reproducir comportamientos y optimizar de forma continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. (SVTECH) ofrece documentación de producto, análisis de requisitos de proyecto y comprobaciones de los límites de configuración para drones cautivos y aplicaciones industriales afines. Para temas como «Continuidad a nivel de milisegundos: el valor técnico de la conmutación de alimentación en sistemas cautivos», pueden describirse conjuntamente las condiciones de la misión, los resultados objetivo, el entorno del emplazamiento y el equipamiento existente; el Sr. Liu (+86 18688194199, lhc1983@gmail.com) ayuda en la coordinación. Los modelos, el rendimiento y el alcance de suministro específicos se rigen por la documentación confirmada y la verificación del proyecto.
Durante la inspección, la aparición del fallo, las alarmas, la conmutación y el estado de vuelo deben situarse en una línea temporal común. Un aterrizaje final correcto no significa que no hubiera transitorios fuera de límite entre medias. El plan de pruebas debe ser aprobado por el proveedor del equipo y deben tomarse las precauciones oportunas, verificando los fallos previsibles paso a paso en lugar de sustituir las pruebas controladas por desconexiones arbitrarias de la alimentación sobre el terreno.
Una transición fluida suele pasar desapercibida para los usuarios, pero determina la experiencia durante una anomalía. Solo haciendo de la conmutación de alimentación un proceso verificable puede la alimentación continua volverse más fiable.
