
Los despliegues cautivos tradicionales giran en torno a una estación terrestre fija, mientras que los escenarios móviles exigen que la plataforma y el vehículo portador cambien conjuntamente. El movimiento del vehículo, el ángulo del cable y la posición aérea generan nuevos retos de coordinación y, además, abren conceptos de aplicación como la observación a lo largo de una ruta.
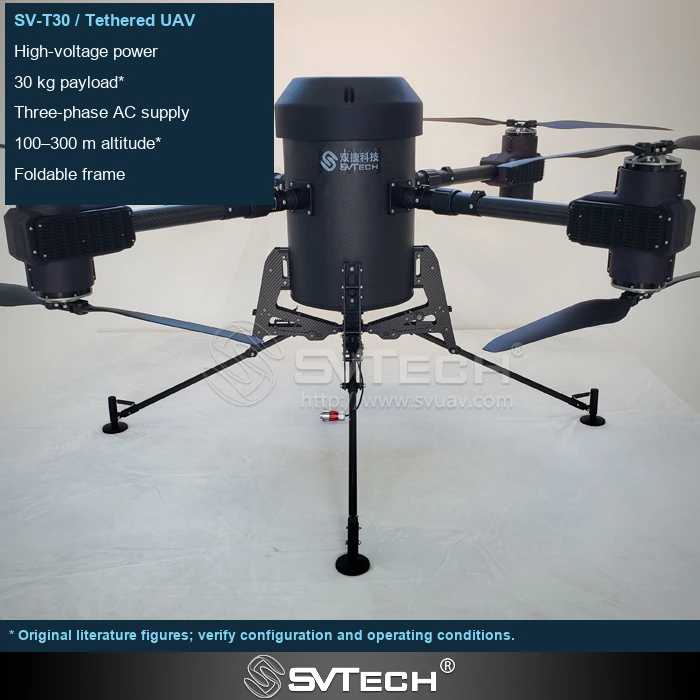
El seguimiento es un conjunto de relaciones que deben definirse
El «seguimiento automático» puede significar que la aeronave sigue a la estación terrestre, que el cabestrante sigue los requisitos de desplegado del cable o que la carga útil sigue a un objetivo; se trata de funciones completamente distintas. Compartir un nombre no implica que los sensores, los límites de control y los escenarios aplicables sean los mismos.
Seguir a la estación terrestre, mantener una altitud relativa o apuntar a un objetivo no constituyen el mismo objetivo de control. Los baches y las curvas de la carretera modifican la trayectoria del cable, y los obstáculos del entorno complican aún más los límites del sistema. Al analizar este tipo de funciones, deben definirse claramente el terreno aplicable, la velocidad y las condiciones de salida. La dirección de integración se describe aquí; las capacidades concretas siguen sujetas a la documentación del modelo y a los resultados de verificación.
Si el equipo terrestre se desplaza, el sistema debe coordinar la posición, el estado del cable y los obstáculos. El hecho de que un único componente disponga de una función de seguimiento no demuestra que el sistema completo pueda operar mientras se desplaza por cualquier ruta.
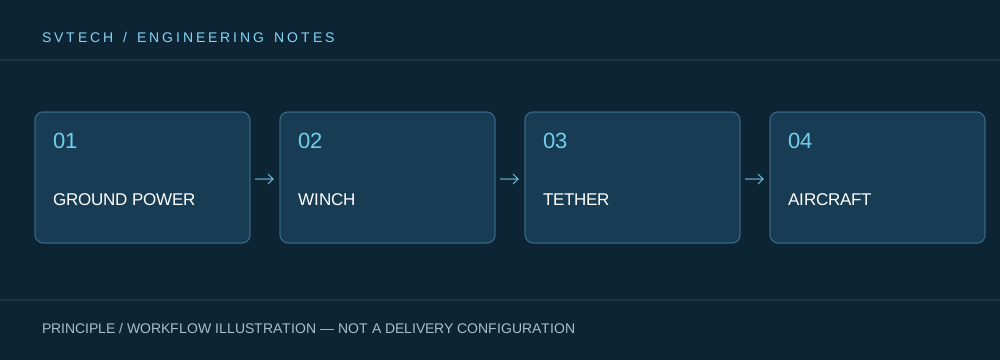
Principios técnicos y límites de ingeniería
Un dron cautivo integra la alimentación terrestre, el mecanismo de desplegado y recogida del cable, el propio cable, la plataforma de vuelo y la carga útil de misión en un sistema continuo. Al diseñar en torno a «Plataforma móvil cautiva: mantener la capacidad aérea persistente alineada con las ubicaciones cambiantes de la misión», la eficiencia energética, el peso del cable, la variación de tensión, la refrigeración de la carga útil y el control de vuelo interactúan entre sí. El sistema no puede describirse únicamente por su autonomía máxima; la capacidad de mantener un servicio estable a una altitud, unas condiciones de viento, una potencia de carga útil y una rotación de personal determinadas es lo que dota de mayor sentido práctico a la capacidad de un dron alimentado de forma persistente.
Escenarios de aplicación y vías de implementación
La observación persistente, el repetidor de comunicaciones temporal, la iluminación de emergencia nocturna y la vigilancia de zonas específicas son misiones que puede cubrir una plataforma cautiva. Todas comparten la necesidad de disponer de una posición aérea durante largos periodos, aunque cada una impone exigencias distintas en cuanto a imagen, enlace, iluminación o velocidad de despliegue. Incorporar al plan los objetivos de la misión, la alimentación terrestre, la zona de operación, la ventana meteorológica y la ruta de salida permite convertir un sistema de dron cautivo de dispositivo de demostración en un servicio organizable en el propio emplazamiento.
Verificación del proyecto y optimización continua
Para fundamentar este análisis técnico sobre «Plataforma móvil cautiva: mantener la capacidad aérea persistente alineada con las ubicaciones cambiantes de la misión» en proyectos reales, la fase de verificación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, los puntos de medición y los resultados de la misión. Es preciso exigir definiciones claras del objetivo de seguimiento, las señales de entrada, los estados de movimiento admisibles y las respuestas ante fallos; verificar en rutas representativas; y emplear definiciones funcionales completas en la documentación del proyecto para evitar malentendidos provocados por términos comerciales. Esta información no es documentación complementaria, sino la base común para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. ofrece documentación de producto, comunicación de requisitos de proyecto y verificación de límites de configuración para drones cautivos y aplicaciones industriales relacionadas. Para temas como «Plataforma móvil cautiva: mantener la capacidad aérea persistente alineada con las ubicaciones cambiantes de la misión», puede describir conjuntamente las condiciones de la misión, los resultados esperados, el entorno del emplazamiento y los equipos existentes; el Sr. Liu (+86 18688194199, lhc1983@gmail.com) le ayudará con la coordinación. Los modelos, el rendimiento y el alcance de entrega concretos están sujetos a la documentación confirmada y a la verificación del proyecto.
Aclare el objetivo de referencia, la velocidad de movimiento admisible, el rango de giro, la fuente de posicionamiento y el comportamiento ante anomalías. El movimiento de la plataforma terrestre modifica simultáneamente la trayectoria y los esfuerzos del cable, por lo que no basta con comprobar si la aeronave sigue. Los nombres de las funciones del producto deben corresponder a configuraciones y descripciones concretas; no aplique automáticamente las descripciones de las directrices técnicas publicadas en el sitio web a todos los modelos.
La movilidad aporta flexibilidad a los servicios de persistencia aérea, pero también eleva las exigencias de coordinación. Solo definiendo claramente a qué sigue la plataforma puede evaluarse su valor para la misión.
