
El cable suministra energía continua, pero no resuelve automáticamente todos los problemas de comunicación. El control, la realimentación de estado y los datos de carga útil pueden viajar por canales distintos y verse interrumpidos en momentos diferentes. El sistema necesita saber qué parte de la información se ha perdido y elegir en consecuencia un comportamiento razonable.
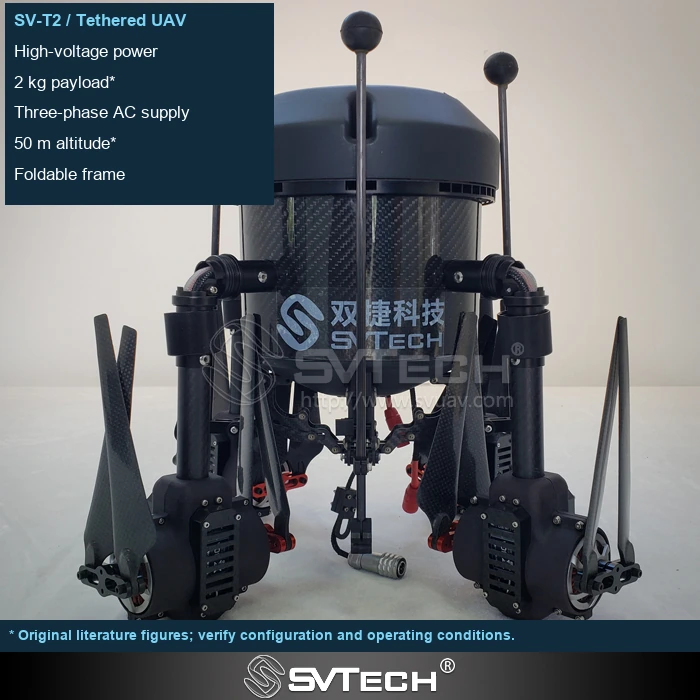
Las acciones de degradación deben corresponder al despliegue real
La gestión de la pérdida de enlace depende de la plataforma, la estación terrestre, el cable y las restricciones del emplazamiento. El retorno al punto de origen, la permanencia en vuelo estacionario o el aterrizaje no son adecuados en todos los escenarios cautivos, especialmente cuando obstáculos fijos y las restricciones del cable pueden invalidar las estrategias predeterminadas de vuelo libre.
Las rutas de salida seguras pueden diferir entre emplazamientos abiertos y zonas próximas a edificios, y el personal en tierra también necesita conocer oportunamente el estado actual. El diseño de la misión debe definir con claridad los criterios de pérdida de enlace, las acciones de la plataforma y los procedimientos de recuperación, evitando que varios módulos de control emitan comandos contradictorios al mismo tiempo. El valor de los simulacros de condiciones anómalas radica en conseguir que las personas y los equipos compartan una misma comprensión.
Si el controlador de vuelo se prepara para desplazarse mientras el cabrestante permanece inmóvil, pueden surgir nuevos problemas de tensión. Por ello debe verificarse la respuesta coordinada del control de vuelo y de la gestión del cable ante un mismo fallo, en lugar de comprobar únicamente las alarmas de cada dispositivo por separado.
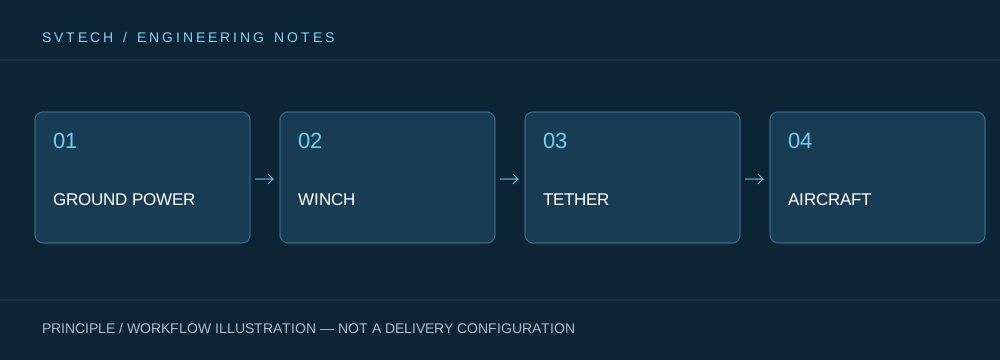
Principios técnicos y límites de ingeniería
Un dron cautivo integra la alimentación en tierra, el mecanismo del cabrestante, el cable, la plataforma de vuelo y la carga útil de misión en un único sistema continuo. Al diseñar en torno a «Tras la pérdida de comunicaciones: diseño de degradación de misión para drones cautivos», la eficiencia energética, el peso del cable, la variación de tensión, la refrigeración de la carga útil y el control de vuelo interactúan entre sí. El sistema no puede describirse solo por su autonomía máxima; la capacidad más significativa de un dron con alimentación continua es mantener un servicio estable a una altitud, unas condiciones de viento, una potencia de carga útil y un relevo de personal determinados.
Escenarios de aplicación y vías de implementación
La observación persistente, el relevo temporal de comunicaciones, la iluminación de emergencia nocturna y la vigilancia en zonas específicas son misiones que las plataformas cautivas pueden cubrir. Todas ellas requieren disponibilidad prolongada de la posición aérea, aunque plantean exigencias distintas en cuanto a imagen, enlaces, iluminación o rapidez de despliegue. Incorporar los objetivos de la misión, la alimentación en tierra, la zona de operación, las ventanas meteorológicas y las rutas de salida al plan permite convertir un sistema de dron cautivo de dispositivo de demostración en un servicio en sitio organizable.
Verificación del proyecto y mejora continua
Para que este análisis técnico sobre «Tras la pérdida de comunicaciones: diseño de degradación de misión para drones cautivos» sea aplicable a proyectos reales, la fase de verificación debe registrar conjuntamente las versiones de configuración, las condiciones ambientales, los puntos de medición y los resultados de la misión. En el plan de operación deben aclararse la identificación de la pérdida de enlace, la retención de estado y las responsabilidades de recuperación; comprobar las configuraciones del controlador de vuelo frente a la interfaz del sistema cautivo; y confirmar los procedimientos mediante una verificación controlada, sin dar por sentados los ajustes del modo no cautivo. Esta información no es documentación complementaria, sino la base común para interpretar resultados, reproducir prestaciones y mejorar de forma continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. ofrece documentación de producto, comunicación de requisitos de proyecto y verificación de los límites de configuración para drones cautivos y aplicaciones industriales relacionadas. Para cuestiones como «Tras la pérdida de comunicaciones: diseño de degradación de misión para drones cautivos», pueden describirse conjuntamente las condiciones de la misión, los resultados objetivo, el entorno del emplazamiento y los equipos existentes, con el Sr. Liu (+86 18688194199, lhc1983@gmail.com) como apoyo para la coordinación; los modelos, las prestaciones y el alcance de entrega específicos se rigen por la documentación confirmada y la verificación del proyecto.
El estado de pérdida de enlace debe definirse en conjunción con las restricciones del cable, la energía de respaldo y los obstáculos del emplazamiento, y las acciones predeterminadas de retorno al punto de origen del vuelo libre no pueden copiarse directamente. Antes de la entrega deben comprobarse por separado los criterios de decisión y las prioridades del controlador de vuelo y de la estación terrestre. El manual de operaciones debe dejar claro al personal qué alarmas son observables y cuándo ejecutar los procedimientos de actuación preconfirmados.
Un sistema fiable no solo funciona bien en condiciones normales, sino que también puede explicar cómo actuará cuando las comunicaciones sean limitadas. Una lógica de degradación clara es un apoyo importante para las misiones de larga duración.
