
La alimentación continua permite que una plataforma cautiva transporte más equipos y, al mismo tiempo, acerca los sistemas de conversión de energía y de comunicación. Las conmutaciones, el cableado y los métodos de conexión pueden afectar la calidad de la señal; un módulo que funciona correctamente por sí solo no basta para demostrar que el sistema combinado será igualmente estable.
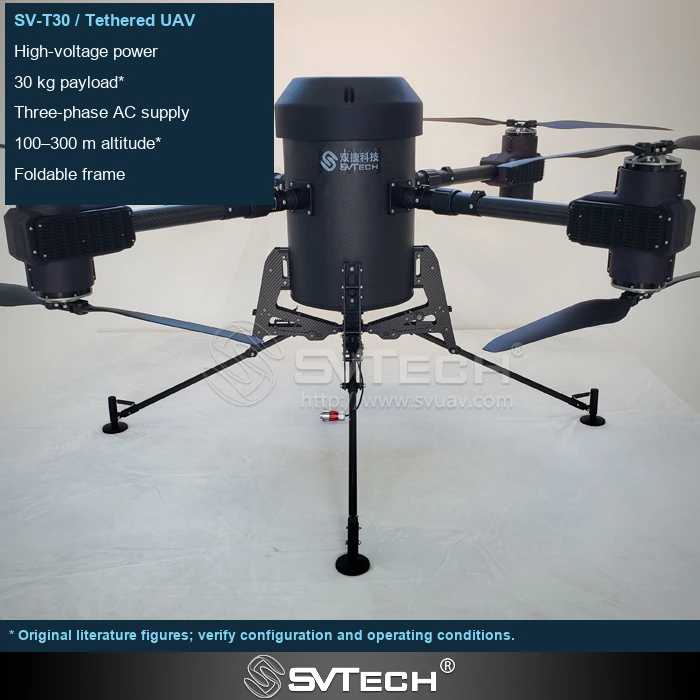
La disposición física modifica la interacción entre sistemas
Las fuentes de alimentación conmutadas, los controladores y los tendidos de cable largos pueden afectar el entorno electromagnético, mientras que el trazado de las líneas de señal y los métodos de puesta a tierra también alteran el acoplamiento. Una buena señal de un dispositivo inalámbrico probado por separado no garantiza el mismo rendimiento cuando el sistema de propulsión y las bombas están en funcionamiento.
La distancia entre las líneas de potencia y de señal, la forma de los bucles de corriente y las conexiones de apantallamiento influyen en la propagación de las interferencias. Algunos problemas solo aparecen bajo alta carga o cuando se inicia una carga útil concreta, por lo que una comprobación estática de encendido no permite detectarlos. Observar conjuntamente el estado de la alimentación y la calidad del enlace ayuda a determinar si un fallo proviene de una condición de operación compartida.
Si un problema de comunicación aparece solo dentro de un rango de carga determinado, conviene comprobar simultáneamente el estado de la alimentación y la calidad del enlace. Primero se establece la correlación temporal y después se ajusta el cableado o el filtrado, en lugar de cambiar antenas al azar.
Principios técnicos y límites de ingeniería
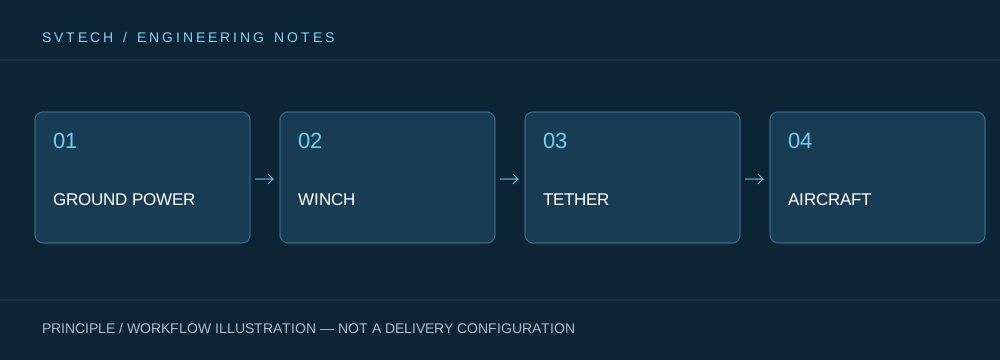
Un dron cautivo integra en un único sistema continuo la alimentación en tierra, el mecanismo de gestión del cable, el cable, la plataforma de vuelo y la carga útil de misión. Al diseñar en torno a «Coexistencia de alta potencia y señales inalámbricas: el desafío EMC de las plataformas cautivas», interactúan la eficiencia energética, el peso del cable, la variación de tensión, la refrigeración de la carga útil y el control de vuelo. El sistema no puede describirse únicamente por su autonomía máxima; la capacidad más significativa de un dron con alimentación continua es mantener un servicio estable a una altitud, unas condiciones de viento, una potencia de carga útil y un régimen de relevos de personal especificados.
Escenarios de aplicación y vías de implementación
La observación persistente, el relé de comunicaciones temporal, la iluminación de emergencia nocturna y la vigilancia de zonas específicas son misiones que puede cubrir una plataforma cautiva. Todas requieren una posición aérea disponible durante largo tiempo, aunque cada una impone exigencias distintas en imagen, enlace, iluminación o rapidez de despliegue. Integrar en la planificación los objetivos de la misión, la alimentación en tierra, la zona de operación, la ventana meteorológica y la vía de salida es lo que convierte un sistema de dron cautivo de dispositivo de demostración en un servicio de campo organizable.
Validación del proyecto y optimización continua
Para fundamentar en proyectos reales este análisis técnico de «Coexistencia de alta potencia y señales inalámbricas: el desafío EMC de las plataformas cautivas», la fase de validación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, los puntos de medición y los resultados de la misión. Conviene ensayar con la longitud de arnés, el trazado y los métodos de conexión definitivos; verificar el funcionamiento simultáneo de la carga útil y el enlace de control; y someter cualquier cambio en el filtrado o el apantallamiento a la revisión de personal cualificado y a un nuevo ensayo. Esta información no es documentación complementaria, sino la base compartida para interpretar resultados, reproducir el rendimiento y mejorar de forma continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. ofrece documentación de producto, análisis de requisitos de proyecto y comprobaciones de los límites de configuración para drones cautivos y aplicaciones industriales relacionadas. Para temas como «Coexistencia de alta potencia y señales inalámbricas: el desafío EMC de las plataformas cautivas», describa conjuntamente las condiciones de la misión, los resultados objetivo, el entorno del emplazamiento y los equipos existentes, y el Sr. Liu (+86 18688194199, lhc1983@gmail.com) le asistirá en la coordinación; los modelos, el rendimiento y el alcance de entrega concretos están sujetos a la documentación confirmada y a la validación del proyecto.
Registre por separado el estado del enlace de control, el vídeo y el posicionamiento en baja carga, alta carga y durante el arranque de la carga útil, para identificar anomalías relacionadas con cambios en la alimentación. El trazado del arnés, las conexiones de apantallamiento y la separación entre equipos pueden modificar el rendimiento. Un módulo que funciona en el laboratorio no es suficiente por sí solo; la validación final debe realizarse con la integración completa y la disposición real.
La integración del sistema debe considerar conjuntamente la energía y la información. Solo situando la validación de compatibilidad dentro de la configuración real de la misión pueden la autonomía de alta potencia y las comunicaciones estables reforzarse mutuamente.
