
La misma velocidad del motor no siempre produce la misma velocidad de recogida de línea. El bobinado del cable capa por capa modifica el radio efectivo, de modo que la geometría mecánica entra en el algoritmo de control. Esta variación aparentemente pequeña afecta directamente a si el cable y la plataforma pueden mantenerse sincronizados durante el despegue y el aterrizaje.
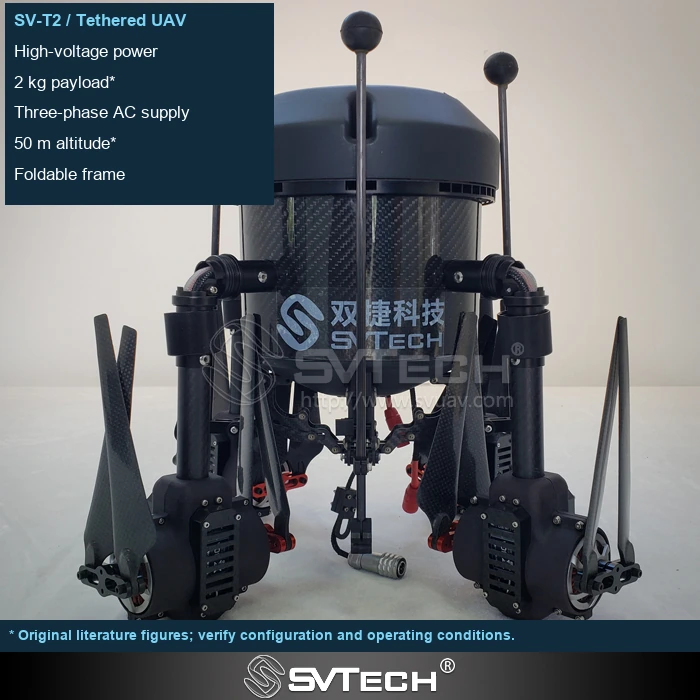
Un radio variable exige un control variable
La velocidad de línea es igual a la velocidad angular multiplicada por el radio efectivo. A medida que se acumulan capas de bobinado, el radio crece y la misma velocidad de rotación corresponde a una velocidad de línea mayor. Esto afecta a la estimación de longitud y al rendimiento de seguimiento; la misión completa no puede calcularse utilizando únicamente el radio del tambor vacío.
A la misma velocidad angular, un radio mayor desplaza el cable más rápido; para el mismo par de salida, la tensión resultante en el cable también cambia. Si el controlador solo fija la velocidad de rotación, la respuesta puede variar a lo largo del proceso de bobinado. Los diseños prácticos deben considerar conjuntamente velocidad, tensión y variación de capas, en lugar de ajustar parámetros a un único diámetro del tambor.
Si se utilizan las revoluciones del motor para estimar la longitud desplegada, conviene confirmar si el sistema compensa el número de capas o emplea un método independiente de medición de longitud. Calibrar solo durante las primeras vueltas puede no cubrir el error desde un tambor lleno hasta uno vacío.
Principios técnicos y límites de ingeniería
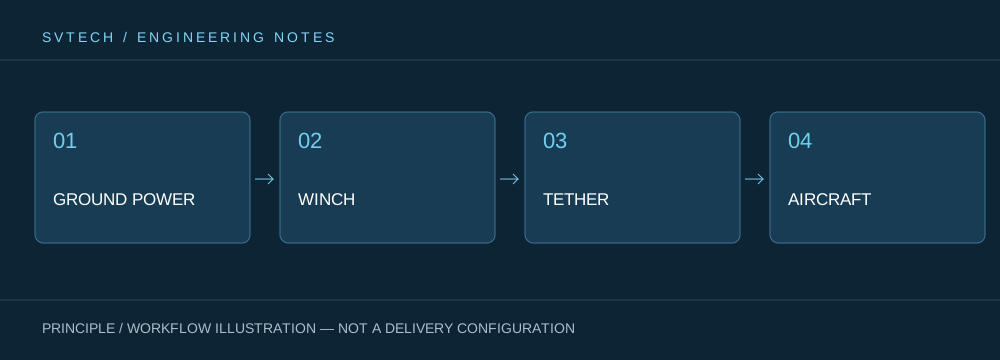
Un dron cautivo vincula la alimentación en tierra, el mecanismo de cabrestante, el cable, la plataforma de vuelo y la carga útil de misión en un único sistema continuo. Al diseñar en torno a «De la rotación del tambor a la velocidad del cable: detalles de control del mecanismo de cabrestante en dron cautivo», la eficiencia energética, el peso del cable, la variación de tensión, la disipación de calor de la carga útil y el control de vuelo interactúan entre sí. El sistema no puede describirse solo por su autonomía máxima; la capacidad de mantener un servicio estable a una altitud, condición de viento, potencia de carga útil y rotación de personal especificadas es lo que más importa para un dron alimentado de forma persistente.
Escenarios de aplicación y rutas de implementación
La observación persistente, el repetidor de comunicaciones temporal, la iluminación de emergencia nocturna y la seguridad en áreas específicas son misiones que una plataforma cautiva puede desempeñar. Todas comparten el requisito de disponibilidad prolongada de una posición aérea, aunque cada una plantea exigencias distintas en imagen, enlace, iluminación o velocidad de despliegue. Integrar conjuntamente en la planificación los objetivos de la misión, la alimentación en tierra, la zona de operación, la ventana meteorológica y la ruta de salida puede convertir un sistema de dron cautivo de dispositivo de demostración en un servicio organizable en el lugar.
Verificación del proyecto y optimización continua
Para fundamentar esta discusión técnica sobre «De la rotación del tambor a la velocidad del cable: detalles de control del mecanismo de cabrestante en dron cautivo» en proyectos reales, la fase de verificación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, las posiciones de medición y los resultados de la misión. Comprobar la medición de longitud contra la trayectoria real en estados de bobinado representativos; inspeccionar si el enrollado del cable es ordenado; confirmar el método de calibración y el error admisible. No se deben tratar las revoluciones del tambor como altitud sin corrección. Esta información no es documentación complementaria, sino la base compartida para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. ofrece documentación de producto, discusiones de requisitos de proyecto y verificaciones de límites de configuración para drones cautivos y aplicaciones industriales relacionadas. Para temas como «De la rotación del tambor a la velocidad del cable: detalles de control del mecanismo de cabrestante en dron cautivo», pueden describirse conjuntamente las condiciones de la misión, los resultados objetivo, el entorno del sitio y el equipo existente, con el Sr. Liu (+86 18688194199, lhc1983@gmail.com) asistiendo en la coordinación; los modelos, el rendimiento y el alcance de entrega específicos están sujetos a la documentación confirmada y a la verificación del proyecto.
La velocidad de línea puede entenderse como la velocidad angular multiplicada por el radio efectivo; a medida que cambian las capas de bobinado, la misma velocidad de rotación corresponde a diferentes velocidades de recogida de línea. La verificación del sistema debe cubrir condiciones cerca de un tambor vacío y de un tambor relativamente lleno. Si la pantalla solo muestra la velocidad del motor, conviene confirmar si también hay retroalimentación de longitud o tensión; no puede inferirse una velocidad de cable constante a partir de la velocidad del motor por sí sola.
La estructura mecánica y el control de software nunca fueron tareas separadas. Comprender la variación del diámetro del tambor ayuda a explicar por qué un sistema cautivo necesita verificar el rendimiento a lo largo de todo el ciclo de despliegue y recogida.
