
Girar la aeronave puede cambiar la vista de la cámara y también puede transmitir la rotación al cable. Una sola maniobra de ángulo pequeño tiene un efecto limitado, pero la rotación repetida en la misma dirección durante un período prolongado se acumula. Por ello, las misiones con amarre deben considerar los cambios de actitud junto con el estado de la conexión.
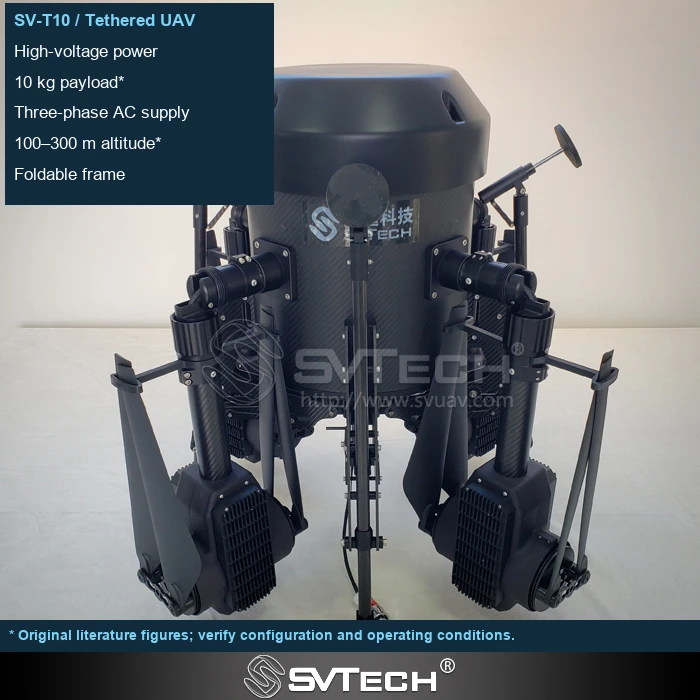
La planificación de la trayectoria puede reducir la carga mecánica
Los cambios de rumbo de la plataforma y el proceso de despliegue/recogida pueden provocar que el cable se tuerza; el comportamiento real depende de la estructura de conexión y del método de rotación permitido. La torsión afecta el estado del cable, la recogida y la tensión de la funda, y no siempre puede eliminarse automáticamente aflojando la tensión.
La capacidad de torsión del cable, la estructura de conexión y la ruta de tendido determinan las condiciones admisibles. Una disposición sensata de las direcciones de visión, los métodos de giro y el enderezamiento entre misiones puede reducir la acumulación de torsión sin sentido. Que la funda se vea normal no significa que la estructura interna esté siempre en un estado ideal.
Si una misión ajusta continuamente el rumbo en la misma dirección, compruebe si el sistema permite esa rotación continua. Si el cable aún tiende a enrollarse después de finalizar una misión, esa es una pista que merece registrarse y verificarse.
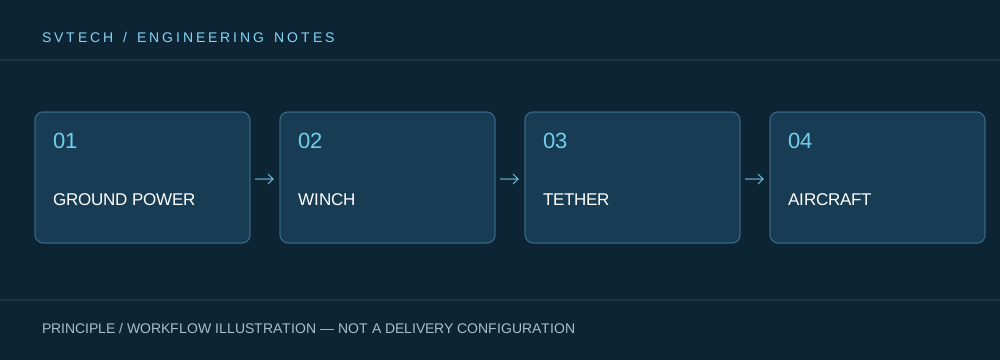
Principios técnicos y límites de ingeniería
Un dron cautivo conecta la alimentación en tierra, el mecanismo de despliegue/recogida, el cable, la plataforma de vuelo y la carga útil de la misión en un único sistema continuo. Al diseñar en torno a «Efectos acumulativos en la rotación: torsión del cable de amarre y diseño de la trayectoria de la misión», la eficiencia del suministro eléctrico, el peso del cable, la variación de la tensión, la refrigeración de la carga útil y el control de vuelo interactúan entre sí. Un sistema no puede describirse solo por su autonomía máxima; si puede mantener un servicio estable a una altitud, unas condiciones de viento, una potencia de carga útil y una rotación de personal determinadas es la capacidad más significativa de un dron con alimentación persistente.
Escenarios de aplicación y rutas de implementación
La observación persistente, el retransmisión temporal de comunicaciones, la iluminación de emergencia nocturna y la vigilancia de zonas específicas son misiones que una plataforma cautiva puede desempeñar. Todas requieren una posición aérea disponible a largo plazo, aunque cada una plantea exigencias distintas en cuanto a imágenes, enlace, iluminación o velocidad de despliegue. Incorporar conjuntamente al plan los objetivos de la misión, la alimentación en tierra, la zona de operación, la ventana meteorológica y la ruta de salida puede convertir un sistema de dron cautivo de un dispositivo de demostración en un servicio en sitio organizable.
Verificación del proyecto y optimización continua
Para que este análisis técnico de «Efectos acumulativos en la rotación: torsión del cable de amarre y diseño de la trayectoria de la misión» sea aplicable a proyectos reales, la fase de verificación debe registrar conjuntamente la versión de la configuración, las condiciones ambientales, los puntos de medición y los resultados de la misión. Siga los procedimientos de rumbo, conexión y destorsión especificados por el fabricante; compruebe el estado antes de recoger el cable; no tuerza manualmente el cable mientras esté alimentado y bajo carga, y no añada articulaciones giratorias no verificadas por su cuenta. Esta información no es documentación complementaria, sino la base común para interpretar los resultados, reproducir el comportamiento y optimizar de forma continua.
Soporte relacionado de Zhuhai SV Tech Co. Ltd.
Zhuhai SV Tech Co. Ltd. (SVTECH) ofrece documentación de producto, debates sobre requisitos de proyecto y comprobaciones de los límites de configuración para drones cautivos y aplicaciones industriales relacionadas. Para temas como «Efectos acumulativos en la rotación: torsión del cable de amarre y diseño de la trayectoria de la misión», describa conjuntamente las condiciones de la misión, los resultados previstos, el entorno del sitio y los equipos existentes; el Sr. Liu (+86 18688194199, lhc1983@gmail.com) ayudará con la coordinación. Los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la verificación del proyecto.
La planificación de la ruta de la misión puede registrar la dirección de rotación y la rotación acumulada, y programar las operaciones de destorsión según las instrucciones del equipo. Si el cable forma bucles o muestra una resistencia anómala, no continúe forzando la recogida. Las comprobaciones diarias que registran los lugares y las condiciones donde es probable que se produzca torsión ayudan a determinar si el diseño de la ruta, la estructura de guiado o el método de uso necesitan mejoras.
El trabajo continuo requiere prestar atención a la cantidad total de cambio. Diseñar las trayectorias de misión teniendo en cuenta el estado del cable ayuda a vincular el control de vuelo con la durabilidad mecánica.
