
Los robots especializados amplían la capacidad humana más allá de posiciones de trabajo de alto riesgo, de difícil acceso o repetitivas. Establecer un lenguaje común en torno al tema «Visión en humo denso: por qué los robots de extinción de incendios necesitan múltiples métodos de detección» puede reducir malentendidos y retrabajos durante la integración posterior.
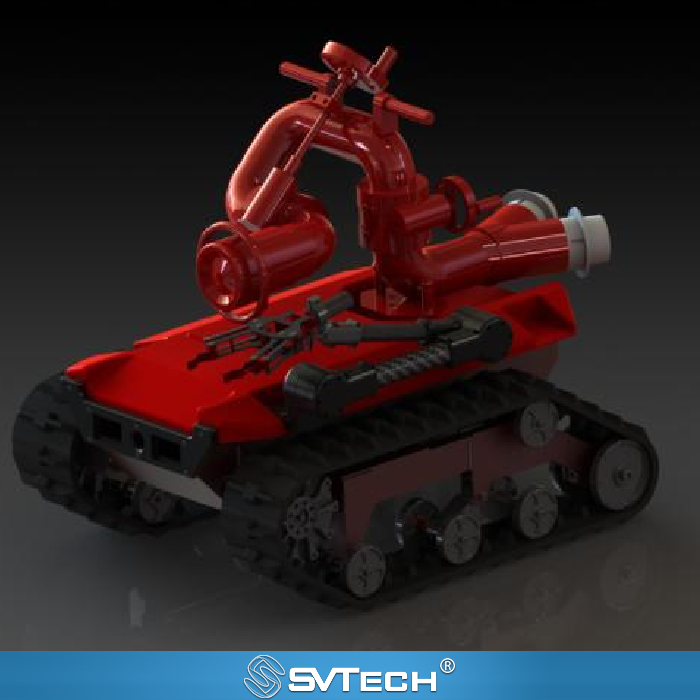
Visión en humo denso: por qué los robots de extinción de incendios necesitan múltiples métodos de detección
La imagen visible se ve afectada por el humo, la iluminación, los reflejos y la contaminación de la lente; la presencia de una imagen no significa que el objetivo sea identificable. Las cargas útiles como la imagen térmica también tienen sus propias limitaciones, y no puede afirmarse de forma categórica que se vea a través de todo el humo.
Una capacidad robótica realmente utilizable proviene de la coordinación entre mecánica, percepción, control y personal en sitio. Replantear esta cuestión en el lugar de la tarea suele revelar las conexiones entre equipo, entorno y personas. Defina los objetivos y distancias que deben identificarse, pruebe entornos representativos y medidas de limpieza; conserve las imágenes sin procesar; haga que profesionales interpreten la información de los sensores en lugar de depender únicamente de las especificaciones de la cámara.
Las gotas de agua o el polvo acumulado en la superficie de la lente pueden provocar cegamiento localizado, y una iluminación intensa en entornos con partículas también puede aumentar la dispersión. La información utilizable debe evaluarse según la tarea real.
Principios técnicos y límites de ingeniería
Los robots especializados integran el chasis móvil, los actuadores, los sensores, las comunicaciones y la interfaz hombre-máquina en un único sistema en sitio. «Visión en humo denso: por qué los robots de extinción de incendios necesitan múltiples métodos de detección» nos recuerda que las especificaciones del producto deben entenderse en combinación con las condiciones del terreno, el estado de la carga útil, la posición del operador y la duración de la tarea. Las clasificaciones de velocidad, capacidad de ascenso, autonomía o protección contra ingreso no son conclusiones absolutas desvinculadas del entorno; solo bajo rutas, obstáculos, temperaturas y métodos de control especificados adquieren los límites de capacidad de un robot significado de ingeniería.
Escenarios de aplicación y rutas de implementación
La extinción de incendios, la inspección de entornos peligrosos, la inspección industrial y el rescate de emergencia son las direcciones de aplicación de mayor valor para los robots especializados. Su objetivo común es ampliar la percepción y el alcance operativo del personal y, en condiciones adecuadas, reducir el riesgo del acercamiento directo. Antes del despliegue, deben diseñarse conjuntamente el área de la tarea, las condiciones de comunicación, las rutas de entrada y recuperación, las responsabilidades del personal y el traspaso de información, de modo que la inteligencia del robot sirva realmente a la toma de decisiones en sitio y no se limite a demostrar acciones individuales.
Validación del proyecto y optimización continua
Para fundamentar este análisis técnico sobre «Visión en humo denso: por qué los robots de extinción de incendios necesitan múltiples métodos de detección» en proyectos reales, la fase de validación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, las posiciones de medición y los resultados de la tarea. Defina los objetivos y distancias que deben identificarse, pruebe entornos representativos y medidas de limpieza; conserve las imágenes sin procesar; haga que profesionales interpreten la información de los sensores en lugar de depender únicamente de las especificaciones de la cámara. Esta información no es documentación complementaria, sino la base común para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SV Tech
Zhuhai SV Tech Co. Ltd. ofrece documentación de producto, comunicación de requisitos del proyecto y verificación de los límites de configuración para robots especializados y aplicaciones industriales relacionadas. Para temas como «Visión en humo denso: por qué los robots de extinción de incendios necesitan múltiples métodos de detección», pueden describirse conjuntamente las condiciones de la tarea, los resultados objetivo, el entorno en sitio y los equipos existentes, con el Sr. Liu (+86 18688194199, lhc1983@gmail.com) ayudando en la coordinación; los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la validación del proyecto.
Los requisitos de la tarea pueden formularse como «identificar un marcador específico o leer información determinada dentro de una distancia acordada», lo que facilita verificar el valor real. Mostrar solo una imagen con contraste térmico no puede demostrar si el operador puede emitir el juicio requerido. Los objetivos de prueba y los resultados de observación deben acordarse entre ambas partes de antemano.
Esta comprensión orientada al sitio es el requisito previo para convertir la capacidad del equipo en valor para el cliente.
