
Los robots especializados amplían las capacidades humanas más allá de los puestos de trabajo de alto riesgo, de difícil acceso o repetitivos. Establecer un vocabulario común en torno a «Detención en pendiente: capacidad de frenado de los robots móviles» reduce los malentendidos y el retrabajo durante la integración posterior.
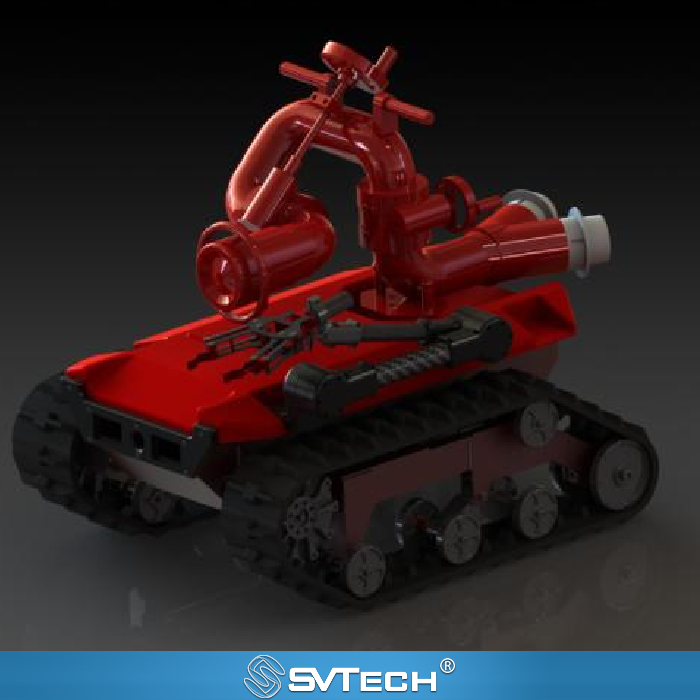
Detención en pendiente: capacidad de frenado de los robots móviles
Que un robot sea capaz de subir una pendiente no significa que pueda mantener su posición tras una pérdida de alimentación o de comunicación. La estructura de frenado, la fricción del terreno, la carga y la lógica de control influyen en la detención y en el mantenimiento de la posición.
Una capacidad de robot verdaderamente utilizable nace de la coordinación entre la mecánica, la percepción, el control y el personal en sitio. Replantear esta cuestión en el propio lugar de la tarea suele revelar las conexiones entre el equipo, el entorno y las personas. Verifique la detención en ascenso y descenso y los estados de fallo dentro del rango permitido por el fabricante; registre la configuración y la superficie; confirme los límites mecánicos y de control. Cualquier ensayo de límites debe ser organizado por un equipo profesional.
Al remolcar una manguera, las fuerzas externas pueden variar según la dirección, y la tracción puede persistir después de la detención. Realizar ensayos únicamente sin carga dejaría fuera las condiciones reales de la tarea.
Principios técnicos y límites de ingeniería
Los robots especializados integran el chasis móvil, los actuadores, los sensores, las comunicaciones y la interfaz hombre-máquina en un único sistema en sitio. «Detención en pendiente: capacidad de frenado de los robots móviles» nos recuerda que los parámetros de un producto deben entenderse junto con las condiciones del terreno, el estado de carga, la posición del operador y la duración de la tarea. Las especificaciones de velocidad, ascenso, autonomía o grado de protección no son conclusiones absolutas desvinculadas del entorno; el límite de capacidad de un robot solo tiene significado ingenieril bajo una ruta, unos obstáculos, una temperatura y un método de control especificados.
Escenarios de aplicación y ruta de implementación
La lucha contra incendios, la inspección en entornos peligrosos, la inspección industrial y el rescate de emergencia son las direcciones de aplicación más valiosas para los robots especializados. Su objetivo común es ampliar la percepción y el alcance operativo del personal y, en condiciones adecuadas, reducir la exposición directa al riesgo. Antes del despliegue deben diseñarse conjuntamente el área de la tarea, las condiciones de comunicación, las rutas de entrada y recuperación, las responsabilidades del personal y el traspaso de información, de modo que la inteligencia del robot sirva realmente a la toma de decisiones en sitio y no se limite a demostrar una acción aislada.
Verificación del proyecto y optimización continua
Para que este análisis técnico de «Detención en pendiente: capacidad de frenado de los robots móviles» sea aplicable a proyectos reales, la fase de verificación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, las posiciones de medición y los resultados de la tarea. Verifique la detención en ascenso y descenso y los estados de fallo dentro del rango permitido por el fabricante; registre la configuración y la superficie; confirme los límites mecánicos y de control. Cualquier ensayo de límites debe ser organizado por un equipo profesional. Esta información no es documentación complementaria, sino la base común para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de Zhuhai SV Tech Co. Ltd.
Zhuhai SV Tech Co. Ltd. (SVTECH) ofrece documentación de producto, comunicación de requisitos del proyecto y verificación de los límites de configuración para robots especializados y aplicaciones industriales relacionadas. Para temas como «Detención en pendiente: capacidad de frenado de los robots móviles», describa conjuntamente las condiciones de la tarea, los resultados objetivo, el entorno del sitio y el equipo existente, y el Sr. Liu (+86 18688194199, lhc1983@gmail.com) le asistirá con la coordinación; los modelos, el rendimiento y el alcance de entrega específicos están sujetos a la documentación confirmada y a la verificación del proyecto.
En la aceptación, registre el movimiento previo a la detención, el estado de la superficie de la pendiente y la carga, en lugar de limitarse a fotografiar el robot inmóvil sobre una pendiente. Una colocación estática puede no haber verificado el proceso de frenado real. Para la capacidad de mantenimiento de posición tras un fallo, también debe quedar claro qué función estructural o de control la proporciona, y deben comprobarse sus condiciones de aplicabilidad.
Esta comprensión orientada al sitio es el requisito previo para convertir la capacidad del equipo en valor para el cliente.
