
El rendimiento de potencia de un dron no está determinado por un único voltaje en la placa de características del motor. El despegue con carga completa, el ascenso bajo carga elevada, el vuelo estacionario continuo y el descenso con deceleración someten al sistema de alimentación a estados diferentes. Comprender estas variaciones es lo que explica por qué el mismo conjunto de motor funciona sin problemas en el banco de pruebas, pero puede activar la protección de forma temprana una vez instalado en la aeronave. El diseño de voltaje conecta la batería, el ESC, el mazo de cables y el motor, y es el punto de partida para que un sistema de potencia trabaje de forma coordinada.
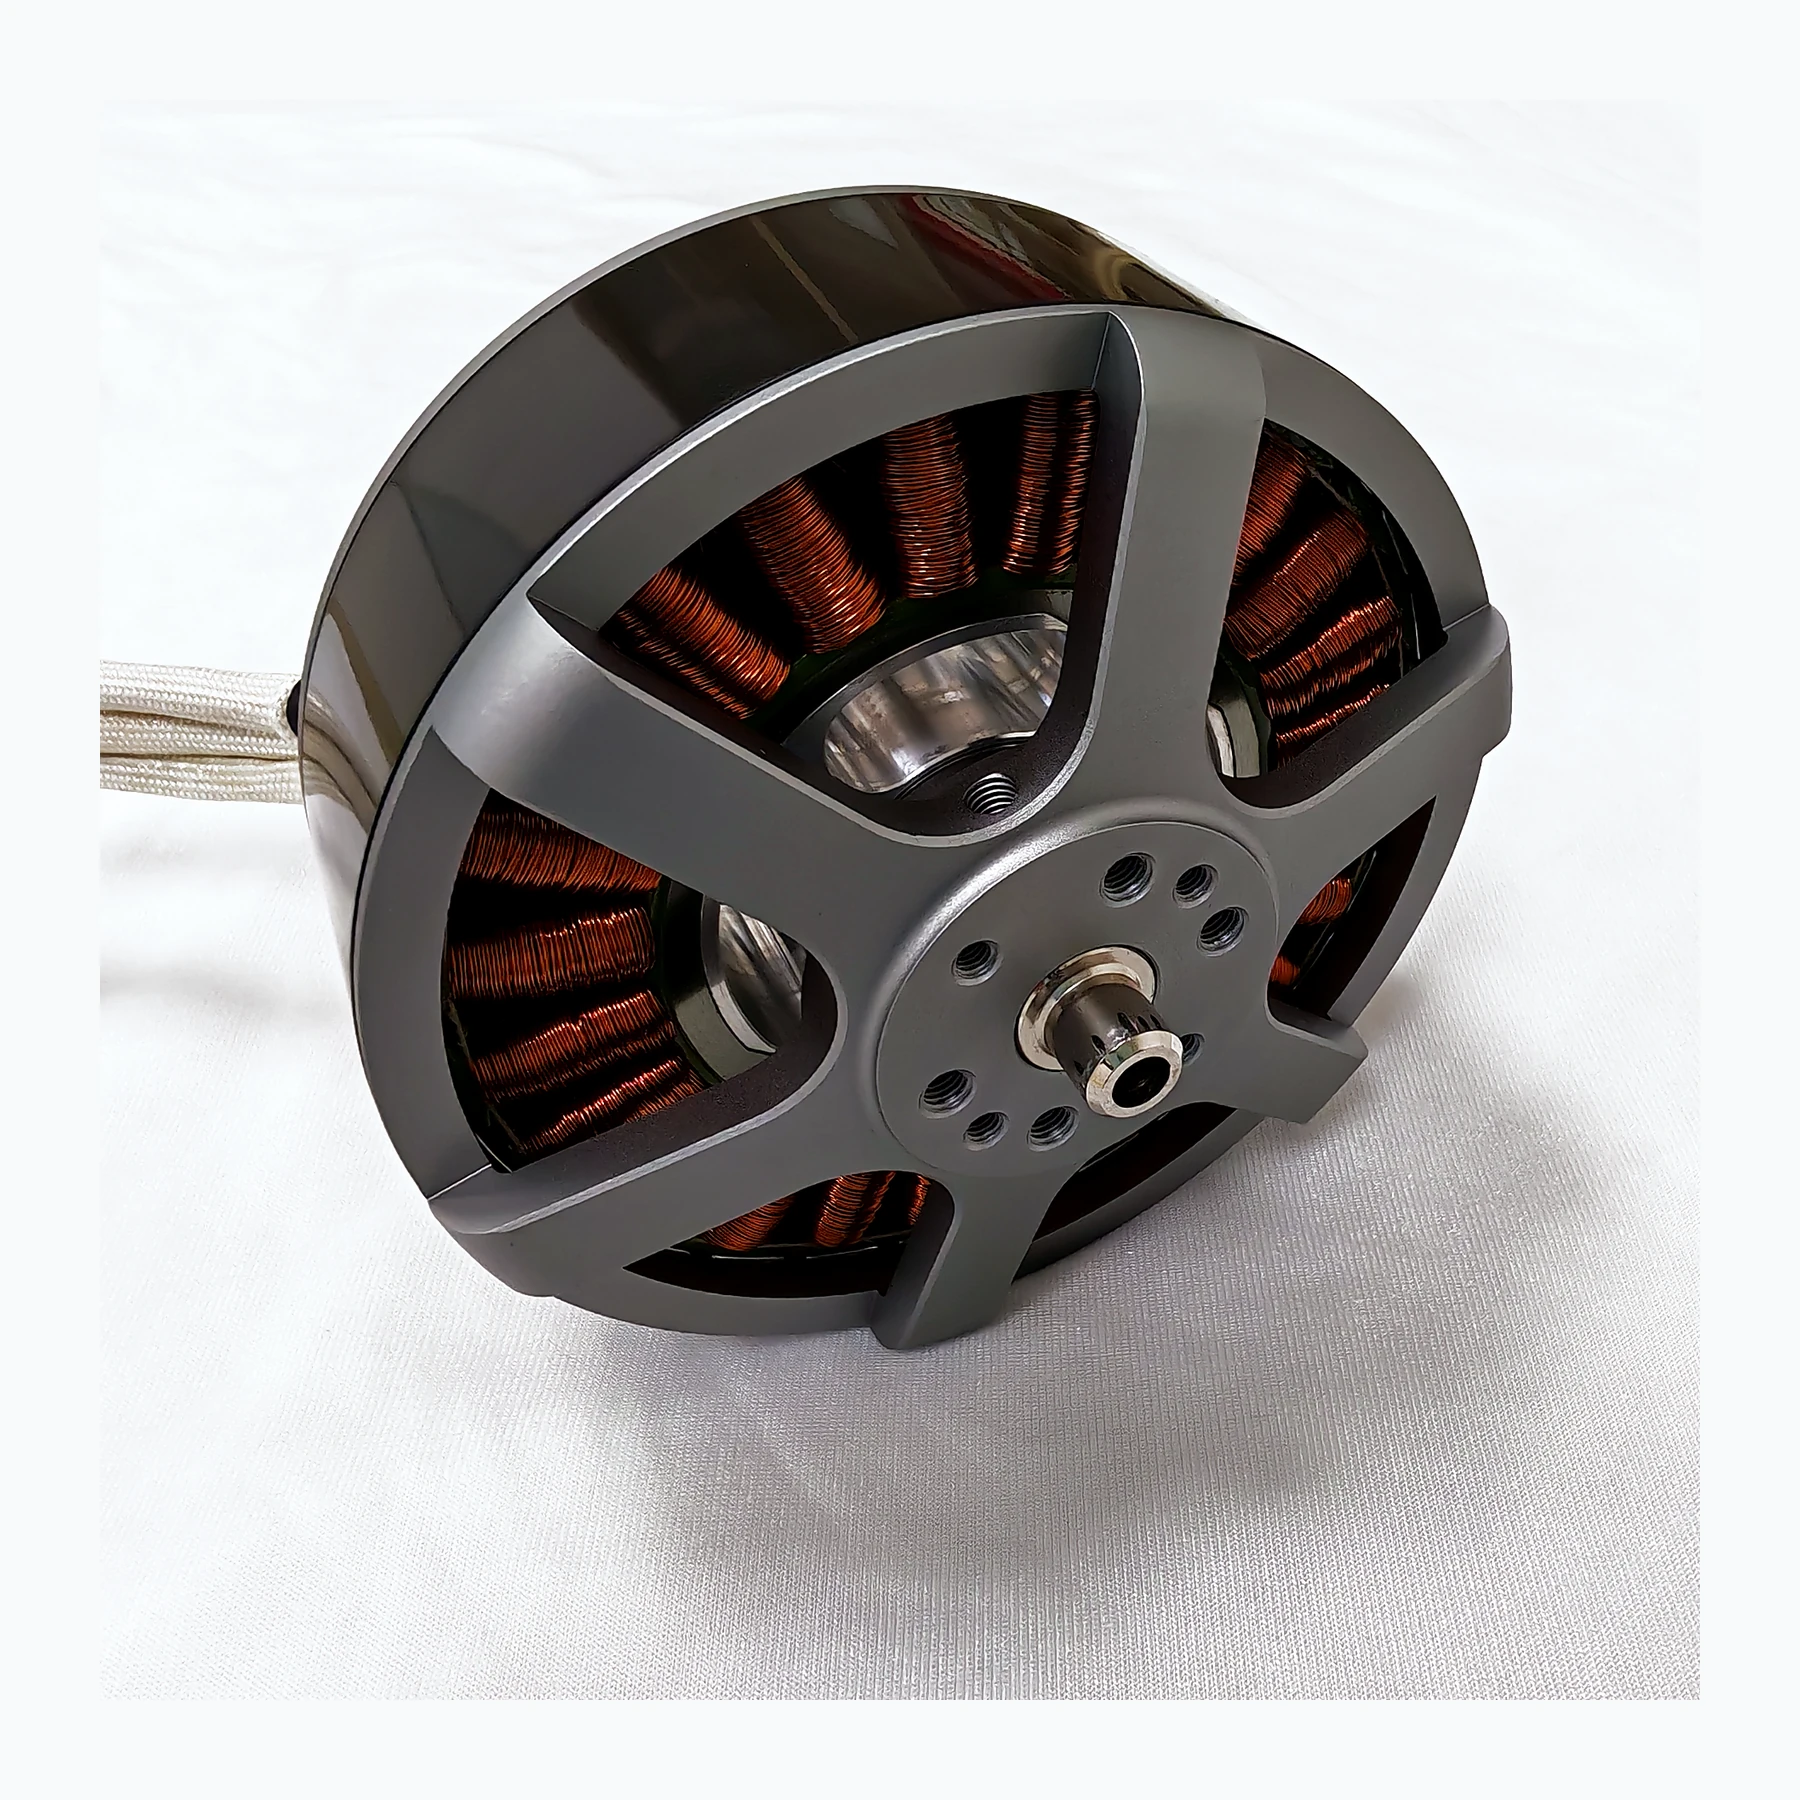
Encontrar una región de funcionamiento estable dentro de una alimentación variable
Fijarse únicamente en el voltaje nominal de la batería durante la selección pasa por alto las variaciones de voltaje a plena carga, a carga baja y durante la regeneración en el frenado. El motor, el controlador y la alimentación necesitan un rango permisible común, y los valores de resistencia a corto plazo no pueden tratarse como valores de funcionamiento continuo. Los sistemas con una gran caída de voltaje de alimentación también deben verificar el voltaje real en el extremo lejano, en lugar de leer solo el panel de la fuente de alimentación.
Aumentar el voltaje puede reducir la corriente del bus a la misma potencia de entrada, pero el sistema no se vuelve automáticamente más eficiente por ello. El rango de funcionamiento del controlador, los requisitos de aislamiento del conector y la caída de voltaje de la batería también entran en el diseño. Lo que realmente es significativo es trazar la trayectoria de voltaje de toda la misión, de modo que las fluctuaciones normales siempre caigan dentro del rango permisible común. Para los drones de inspección que necesitan despegues y aterrizajes repetidos, este diseño puede reducir las interrupciones de misión causadas por acciones de protección, y también deja un límite claro para añadir carga útil más adelante.
Tomando como ejemplo el rango de 44,4–58,8 V CC del manual del A32, una fuente de alimentación que muestra 48 V en estado estático no demuestra que permanezca dentro de este rango durante un cambio brusco de carga. Deben registrarse los procesos de arranque, carga continua y reducción rápida de carga, y examinar por separado los valores mínimo y máximo. Este ejemplo solo ilustra el método de emparejamiento y no infiere una sobretensión permisible.
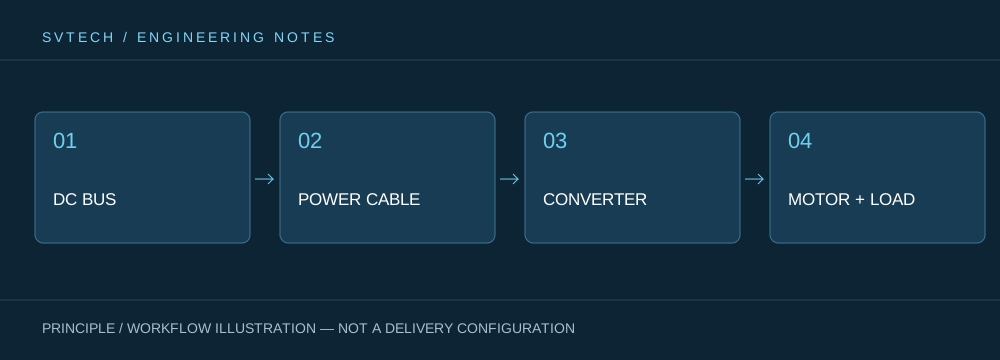
Principios técnicos y límites de ingeniería
Un motor de dron no es un componente actuador aislado. La batería, el ESC, los devanados, la hélice y el bastidor determinan conjuntamente cómo se convierte la energía eléctrica en sustentación y fuerza de control de actitud. Al tratar «De la batería a la hélice: la lógica de diseño de voltaje de un sistema de potencia para drones», el punto de funcionamiento continuo, el pico a corto plazo, la ruta de disipación de calor y los esfuerzos de instalación deben verse sobre la misma curva de misión: la velocidad sin carga, la corriente máxima o el empuje de un solo elemento solo pueden describir un lado de ella. Para los sistemas de potencia de drones industriales, completar de forma fiable misiones de inspección, transporte o vuelo estacionario suele ser más importante que una cifra extrema en una sola prueba de banco.
Escenarios de aplicación y rutas de implementación
En aplicaciones como topografía, inspección, logística y plataformas cautivas, los requisitos de potencia cambian con la carga útil, la fase de vuelo y la temperatura ambiente. Los equipos de ingeniería pueden determinar primero el empuje objetivo, el rango común de crucero o vuelo estacionario y el aumento de temperatura admisible, y luego revisar si la tensión de alimentación, el KV, la hélice y la estrategia de control son adecuados. Este proceso de selección de potencia para drones también puede preservar límites técnicos claros para el posterior suministro de repuestos, mantenimiento y actualizaciones.
Validación del proyecto y optimización continua
Para que este análisis técnico sobre «De la batería a la hélice: la lógica de diseño de voltaje de un sistema de potencia para drones» sea aplicable a un proyecto real, la etapa de verificación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, los puntos de medición y los resultados de la misión. Presente el rango de salida completo y la información de rizado de la fuente de alimentación; verifique los umbrales de subtensión y sobretensión del controlador; confirme que queda margen después de las pérdidas de línea. Si los tres no tienen una ventana superpuesta, debe ajustarse el esquema de alimentación en lugar de intentar liberar la protección mediante software. Esta información no es documentación complementaria, sino la base compartida para explicar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SVTECH
SVTECH proporciona documentación de producto, comunicación de requisitos de proyecto y verificación de límites de configuración para motores de dron y aplicaciones industriales relacionadas. Para temas como «De la batería a la hélice: la lógica de diseño de voltaje de un sistema de potencia para drones», pueden describirse conjuntamente las condiciones de la misión, los resultados objetivo, el entorno del sitio y los equipos existentes, y el Sr. Liu (+86 18688194199, lhc1983@gmail.com) ayudará con la conexión; los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la verificación del proyecto.
Coloque las condiciones permisibles en el extremo de la fuente de alimentación, en la entrada del controlador y en el extremo del motor en la misma tabla, y luego marque el momento de la medición. Para la alimentación de línea larga, debe examinarse especialmente la caída de voltaje en el extremo lejano, y en escenarios de regeneración también debe confirmarse si la fuente de alimentación puede absorber energía. Si solo se obtiene una respuesta verbal de «48 V», la documentación sigue siendo insuficiente para congelar el esquema; deben solicitarse los límites superior e inferior, las condiciones transitorias y las descripciones de las acciones de protección.
Las actualizaciones de potencia a menudo comienzan por volver a comprender la fuente de alimentación existente. Solo restaurando el voltaje de un número estático a una curva que cambia con el tiempo puede el equipo juzgar si cambiar el motor, ajustar el mazo de cables o cambiar la distribución de potencia durante la misión. Un buen esquema de alimentación da a estas opciones una base sólida.
