
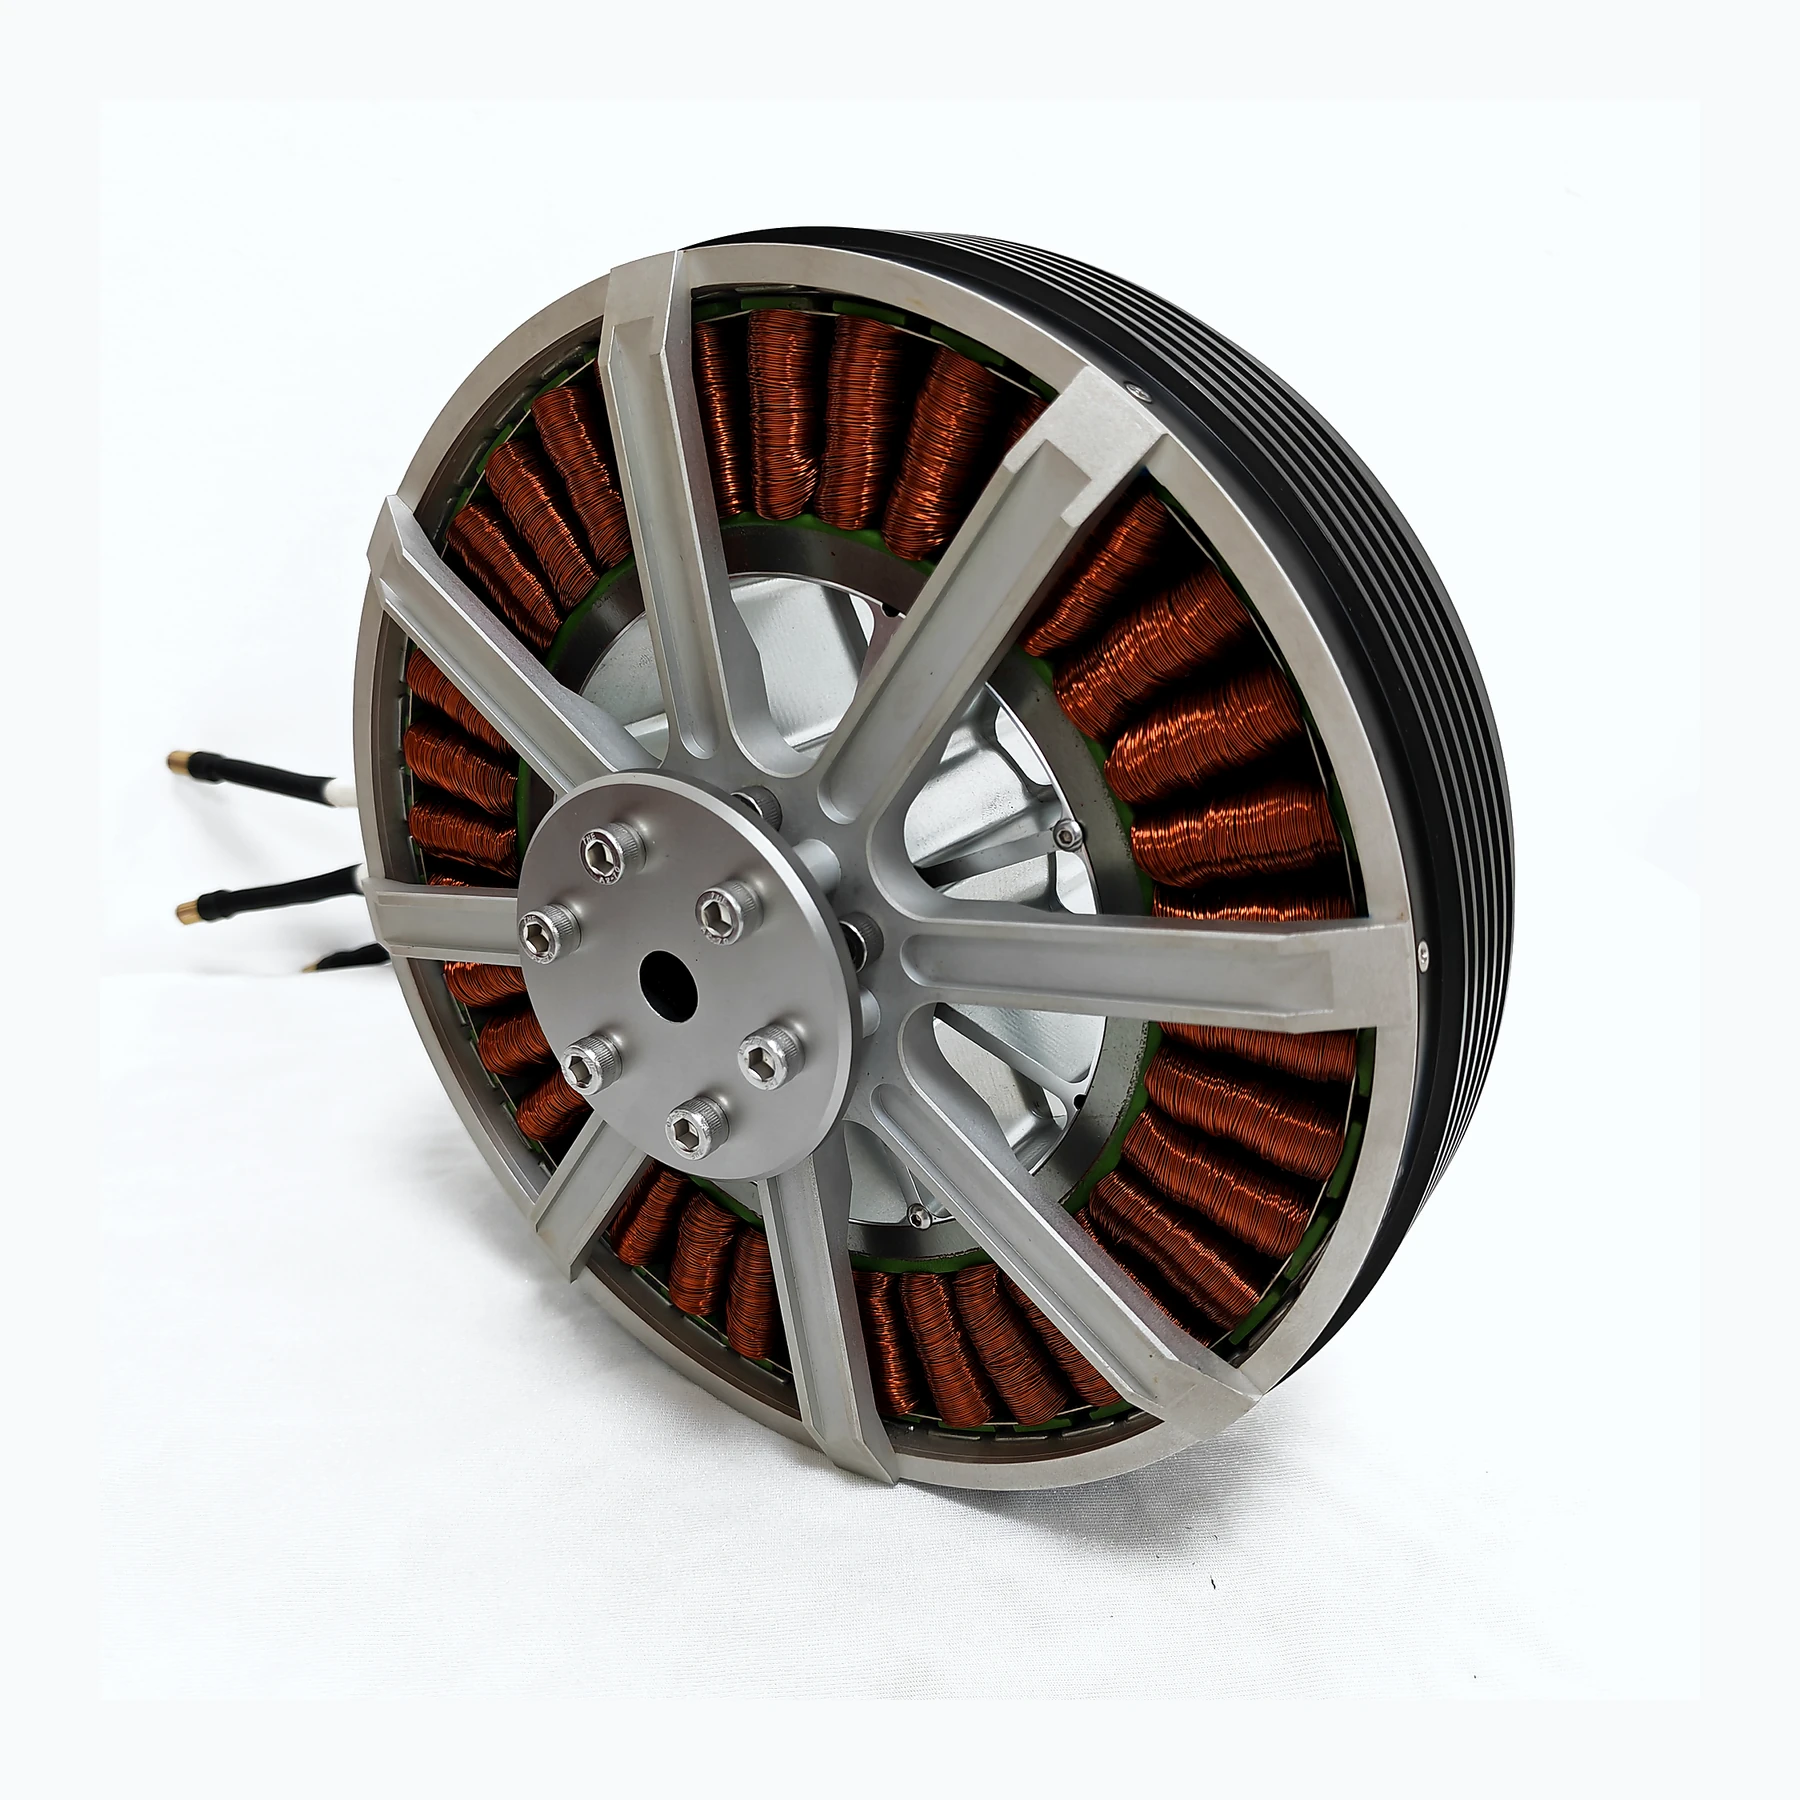
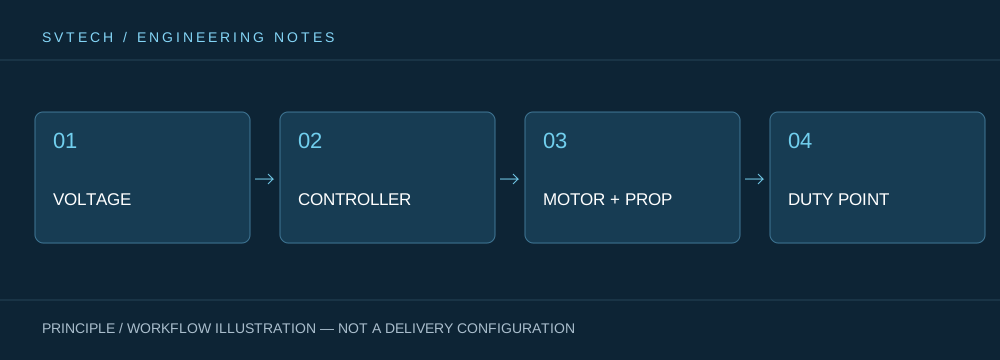
La potencia de salida de la batería se convierte en la fuerza aerodinámica que eleva la aeronave solo después de pasar por el ESC, el motor y la hélice. Cada etapa tiene pérdidas y se mide de forma diferente. Como resultado, dos sistemas de potencia con una potencia de entrada similar pueden producir un empuje diferente; dos aeronaves con un empuje similar también pueden tener una autonomía diferente. Leer los parámetros a lo largo de la dirección del flujo de energía se acerca más al rendimiento real que comparar la potencia máxima de forma aislada.
La eficiencia debe entenderse etapa por etapa a lo largo de la cadena de energía
La potencia de entrada de CC es aproximadamente la tensión del bus multiplicada por la corriente de entrada, e incluye las pérdidas en el ESC, el motor y las conexiones. La potencia de salida en el eje está relacionada con el par y la velocidad angular, mientras que el empuje también se ve afectado por la hélice y las condiciones del aire. Las tres describen límites diferentes. La ubicación de medición debe indicarse claramente en las tablas de adquisición para evitar tratar la potencia de la fuente de alimentación como la salida mecánica del motor.
Las pérdidas de conmutación del ESC, las pérdidas en el cobre de los devanados, las pérdidas del circuito magnético y las pérdidas aerodinámicas de las palas se producen en ubicaciones diferentes. Utilizando únicamente la entrada de CC y el empuje estático, se puede comparar la eficacia de propulsión bajo una condición de ensayo dada, pero no se puede derivar directamente la eficiencia mecánica del propio motor. Las plataformas de reconocimiento a menudo priorizan el beneficio de la misión durante el vuelo estacionario o de crucero, mientras que las plataformas de transporte también deben considerar los picos de despegue y la disipación de calor. Las métricas de evaluación deben servir a estos objetivos; de lo contrario, optimizar un número puede trasladar el costo a otra parte del sistema.
Supongamos que se miden 50 V y 40 A en el extremo de la fuente de alimentación, lo que da una entrada de 2 kW; sin mediciones de par y velocidad, no se puede afirmar que la potencia en el eje también sea de 2 kW. Si dos combinaciones de hélice-motor tienen la misma entrada pero un empuje diferente, la causa puede residir en la eficiencia de la hélice y no debe atribuirse inmediatamente a la calidad del motor.
Principios técnicos y límites de ingeniería
Un motor de dron no es un actuador aislado. La batería, el ESC, los devanados, la hélice y el bastidor determinan conjuntamente cómo se convierte la energía eléctrica en sustentación y fuerza de control de actitud. Al analizar "Cómo la energía eléctrica se convierte en sustentación: desglose de las tres conversiones en la cadena de potencia de un dron", los puntos de operación continuos, los picos a corto plazo, las rutas de disipación de calor y las cargas de instalación deben considerarse sobre la misma curva de misión: la velocidad sin carga, la corriente máxima o un único valor de empuje solo pueden describir un aspecto cada uno. Para los sistemas de potencia de drones industriales, completar de forma fiable misiones de inspección, transporte o vuelo estacionario suele ser más importante que una cifra máxima de un único ensayo en banco.
Escenarios de aplicación y rutas de implementación
En aplicaciones como topografía, inspección, logística y plataformas cautivas, los requisitos de potencia cambian con la carga útil, la fase de vuelo y la temperatura ambiente. Los equipos de ingeniería pueden determinar primero el empuje objetivo, el rango común de crucero o vuelo estacionario y el aumento de temperatura admisible, y luego revisar si la tensión de alimentación, el KV, la hélice y la estrategia de control son adecuados. Este proceso de selección de potencia para drones también puede preservar límites técnicos claros para el posterior suministro de repuestos, mantenimiento y actualizaciones.
Validación del proyecto y optimización continua
Para que este análisis técnico sobre "Cómo la energía eléctrica se convierte en sustentación: desglose de las tres conversiones en la cadena de potencia de un dron" sea aplicable a proyectos reales, la etapa de validación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, las ubicaciones de medición y los resultados de la misión. Registre los puntos de muestreo de tensión y corriente, y confirme el ancho de banda del instrumento y el estado de calibración; añada la medición de par cuando se necesite la potencia en el eje; estandarice el ESC y la hélice al comparar la eficiencia de empuje. Los documentos de consulta deben evitar usar "potencia" sin una definición clara de límites. Esta información no es documentación complementaria, sino la base común para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SVTECH
SVTECH proporciona documentación de producto, comunicación de requisitos de proyecto y verificación de límites de configuración para motores de dron y aplicaciones industriales relacionadas. Para temas como "Cómo la energía eléctrica se convierte en sustentación: desglose de las tres conversiones en la cadena de potencia de un dron", se pueden describir conjuntamente las condiciones operativas de la misión, los resultados objetivo, el entorno del sitio y el equipo existente, y el Sr. Liu (+86 18688194199, lhc1983@gmail.com) puede ayudar con la coordinación; los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la validación del proyecto.
Al comparar informes de ensayo, primero trace los límites entre la fuente de alimentación, el cableado, el ESC, el motor y la hélice. La eficiencia en el extremo de la fuente de alimentación y la eficiencia del propio motor no son la misma métrica. Si el instrumento registró solo la salida de la batería, el resultado debe denominarse entrada del sistema; si se necesita evaluar la eficiencia de conversión mecánica, debe añadirse la medición en el extremo del eje, y los tiempos de muestreo del par y la velocidad deben estar sincronizados.
Registrar por separado la entrada de la fuente de alimentación, la salida en el extremo del eje y la fuerza aerodinámica es el primer paso en la optimización de la potencia. Esto no solo identifica las pérdidas reales, sino que también explica a los clientes que una cifra de potencia mayor es solo un límite de capacidad; la energía consumida para completar la misma misión determina la experiencia de usuario a largo plazo.
