
Que un motor gire solo demuestra que se ha establecido la relación de accionamiento más básica. Un funcionamiento suave, una respuesta rápida y un aumento de temperatura razonable también dependen de cómo el ESC determina el estado del rotor y organiza las corrientes trifásicas. La sincronización de conmutación es como un relevo que requiere coordinación: si la sincronización es incorrecta, la energía eléctrica puede convertirse en calor y ruido en lugar de transformarse efectivamente en el par requerido.
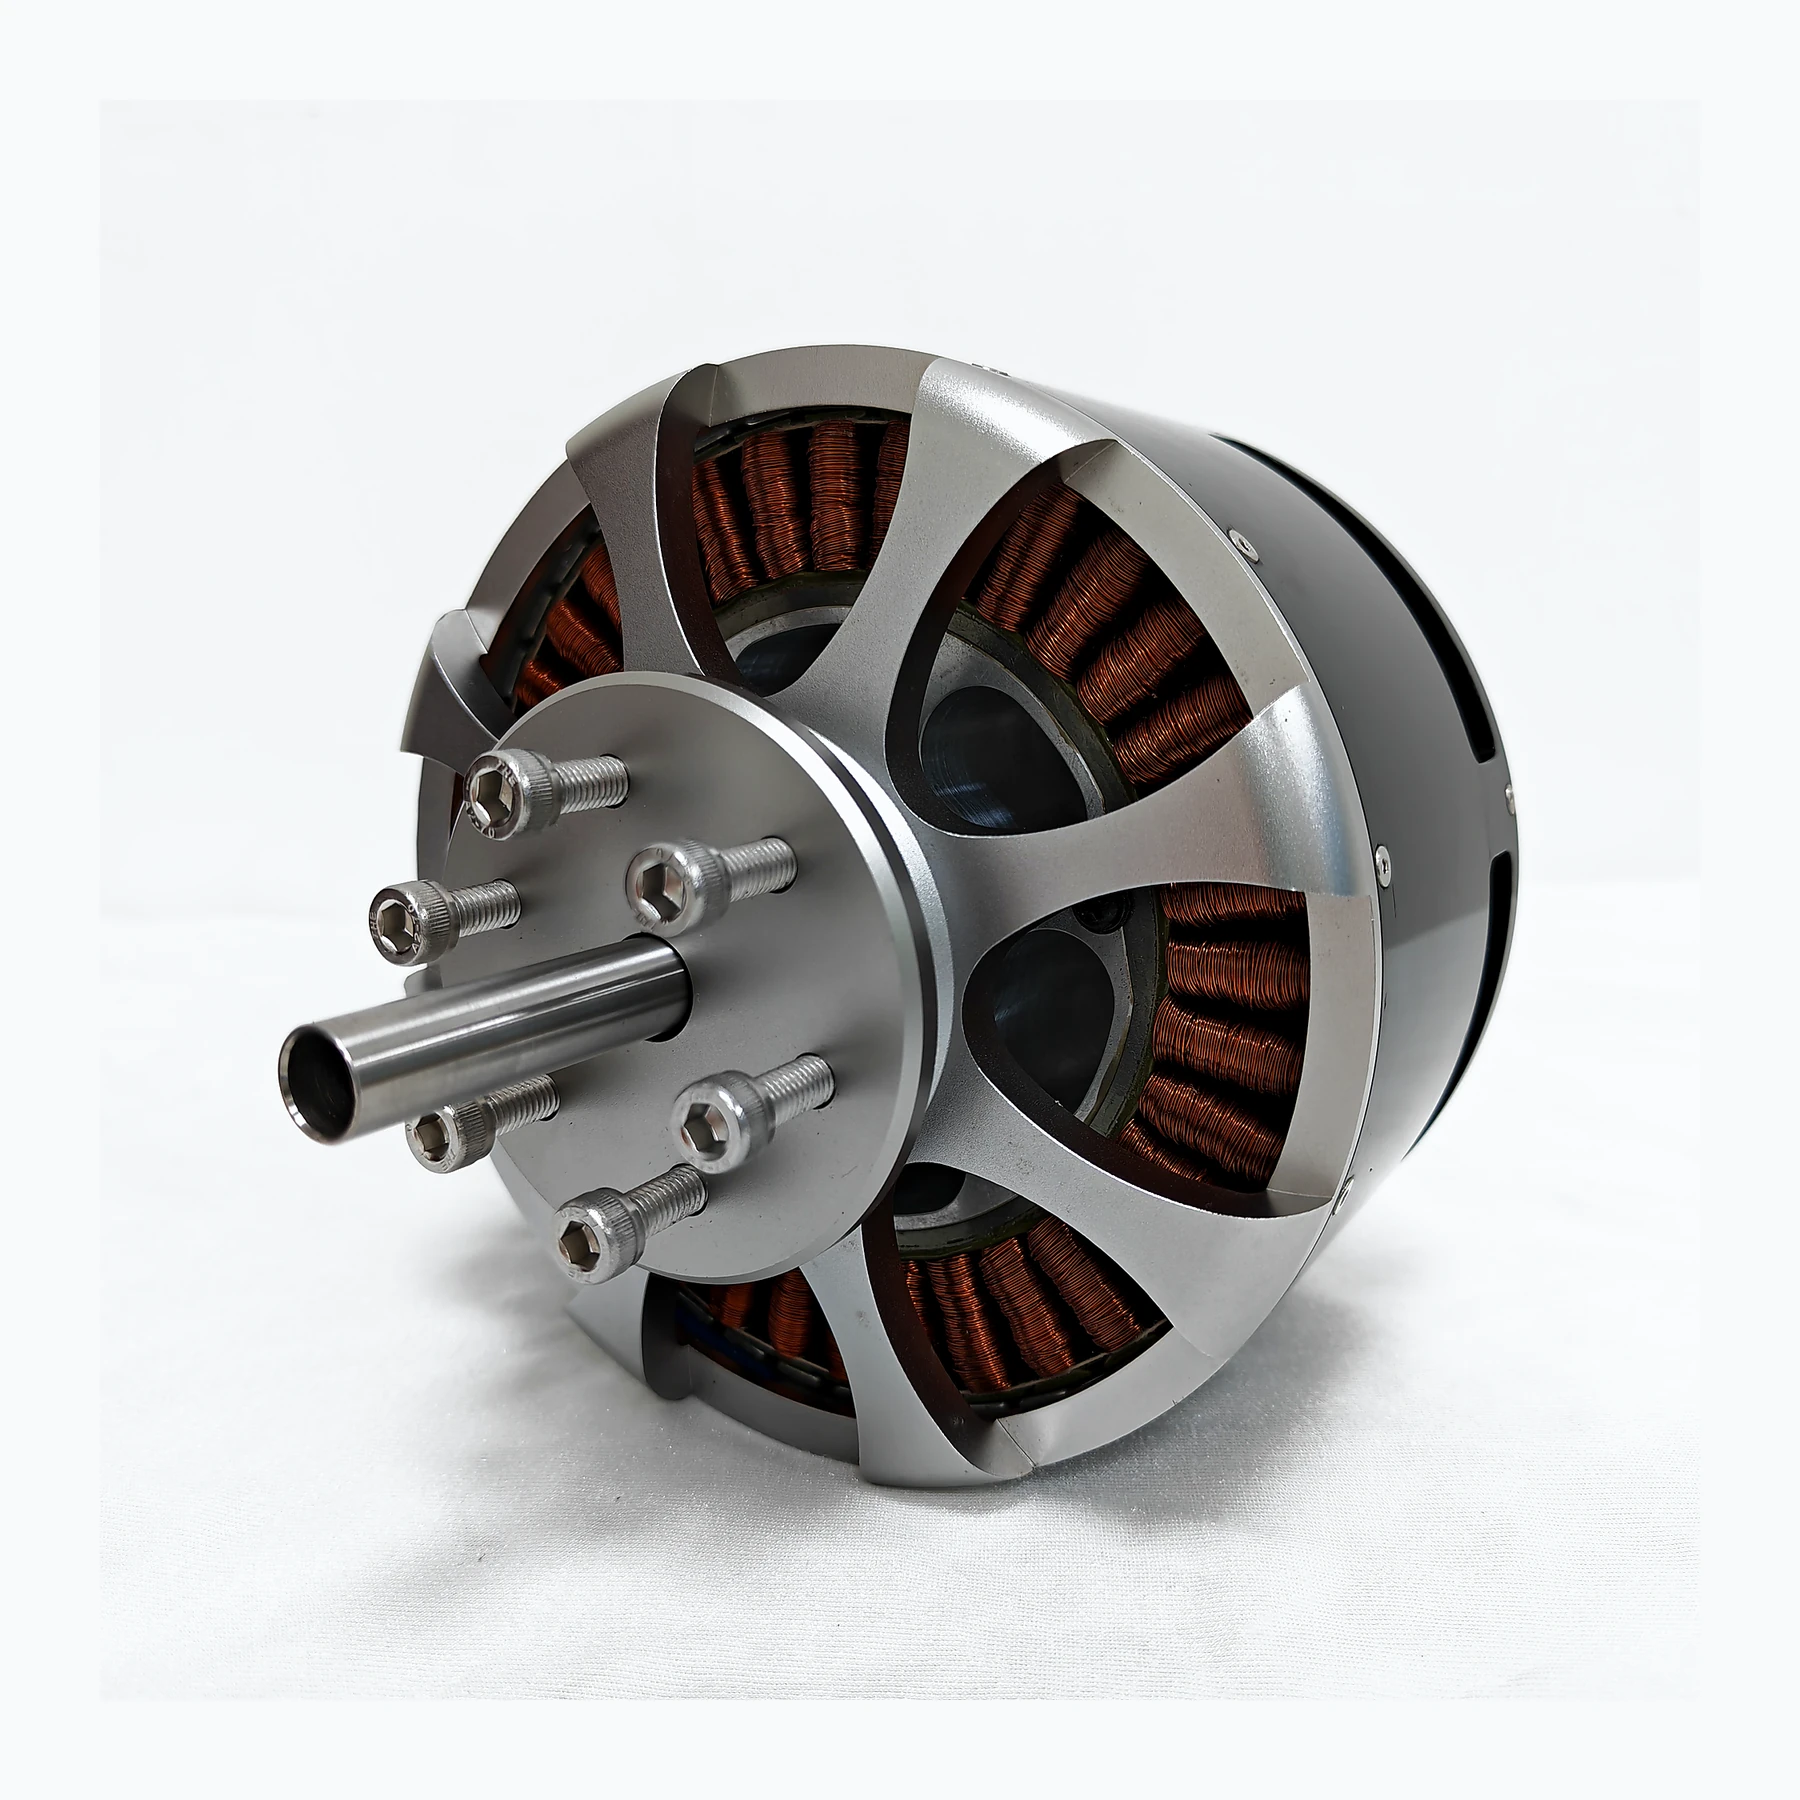
Los parámetros de control cambian la sensación del sistema en funcionamiento
Un controlador brushless debe conmutar la corriente según la posición del rotor. La estrategia de conmutación y los parámetros de sincronización interactúan con la inductancia del motor, la fuerza contraelectromotriz y la velocidad de rotación. Una desadaptación puede manifestarse como arranque vacilante, ruido anómalo, aumento de temperatura o pérdida súbita de sincronización, y el «gira» en vacío no puede cubrir las condiciones de conmutación bajo carga.
Los motores difieren en número de polos, bobinado y características de fuerza contraelectromotriz, por lo que los mismos ajustes del ESC no producen necesariamente el mismo resultado. El arranque a baja velocidad, los cambios súbitos de carga y el rango de alta velocidad también pueden imponer exigencias distintas a la estrategia de control. En un proyecto, los ajustes de parámetros deben vincularse a las formas de onda, el aumento de temperatura y el comportamiento observado, y no a una sensación subjetiva de que «un ajuste es más potente». El control en lazo cerrado y una telemetría más completa proporcionan herramientas de optimización, pero estas capacidades deben seguir coincidiendo con el hardware y la versión de firmware reales.
Si la corriente de vuelo estacionario aumenta tras cambiar el mismo motor a un controlador diferente, no cambie inmediatamente las hélices. Primero confirme que la versión de firmware, el modo de control y los ajustes recomendados por el fabricante sean coherentes, y luego realice una prueba controlada de carga escalonada. Las hélices de alta inercia requieren especialmente verificar los procesos de arranque y desaceleración rápida.
Principios técnicos y límites de ingeniería
Un motor de dron no es un actuador aislado. Batería, ESC, bobinados, hélice y bastidor determinan conjuntamente cómo se convierte la energía eléctrica en sustentación y fuerza de control de actitud. Al tratar «Conseguir que los motores brushless funcionen con mayor suavidad: el papel del control ESC y la sincronización de conmutación», el punto de funcionamiento continuo, el pico a corto plazo, la ruta de disipación de calor y las cargas de montaje deben contemplarse sobre la misma curva de misión: la velocidad en vacío, la corriente máxima o una única cifra de empuje solo pueden describir una faceta. Para un sistema de propulsión de UAV industrial, completar de forma fiable una misión de inspección, transporte o vuelo estacionario suele ser más importante que una cifra extrema de un único ensayo en banco.
Escenarios de aplicación y rutas de implementación
En aplicaciones como topografía, inspección, logística y plataformas cautivas, los requisitos de propulsión cambian con la carga útil, la fase de vuelo y la temperatura ambiente. Un equipo de ingeniería puede definir primero el empuje objetivo, el rango habitual de crucero o vuelo estacionario y el aumento de temperatura admisible, y luego revisar si la tensión de alimentación, el KV, la hélice y la estrategia de control son compatibles. Este proceso de selección de propulsión para UAV también preserva límites técnicos claros para futuros repuestos, mantenimiento y actualizaciones.
Validación del proyecto y optimización continua
Para llevar esta discusión técnica de «Conseguir que los motores brushless funcionen con mayor suavidad: el papel del control ESC y la sincronización de conmutación» a proyectos reales, la fase de validación debe registrar conjuntamente las versiones de configuración, las condiciones ambientales, las ubicaciones de medición y los resultados de la misión. Mantenga configuraciones del controlador trazables y registre el estado de velocidad y potencia cuando se produzca una anomalía. Cambie solo una variable a la vez. Sin verificación, no aplique directamente valores de sincronización genéricos encontrados en línea a sistemas de alta potencia o alta tensión. Esta información no es documentación complementaria; es la base compartida para interpretar resultados, reproducir comportamientos y optimizar de forma continua.
Soporte relacionado de SV Tech
Para temas como «Conseguir que los motores brushless funcionen con mayor suavidad: el papel del control ESC y la sincronización de conmutación», puede describir conjuntamente las condiciones operativas de la misión, los resultados objetivo, el entorno del sitio y el equipo existente, y el Sr. Liu (+86 18688194199, lhc1983@gmail.com) ayudará con la coordinación; los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la validación del proyecto.
Al confirmar la sincronización, registre el número de pares de polos del motor, el firmware del controlador, los parámetros de arranque y la carga de prueba, y evite tratar un único arranque exitoso como adaptación a todas las condiciones de funcionamiento. Si se pierde la sincronización o se produce un calentamiento anómalo, vuelva primero a la línea base aprobada por el proveedor. Aumentar ciegamente la sincronización puede modificar la corriente y las pérdidas y no puede servir como medida universal de eficiencia para todos los motores.
El valor de un sistema de propulsión maduro suele reflejarse en las fases de transición que son fáciles de pasar por alto. Tratar el motor y el ESC como una unidad que debe ponerse en servicio conjuntamente reduce la prueba y error repetidos en el sitio y facilita replicar el rendimiento del prototipo en la producción en serie.
