
Los motores brushless grandes normalmente no alcanzan las velocidades mecánicas extremadamente altas de los pequeños motores de alta velocidad, pero eso no significa necesariamente que el ESC lo tenga más fácil. En cada revolución, los polos magnéticos fuerzan al sistema de control a atravesar múltiples ciclos eléctricos. Solo multiplicando la velocidad mecánica por el número de pares de polos se aproxima al ritmo que debe manejar el ESC; este es también un factor que se pasa por alto fácilmente al leer los límites de rendimiento del controlador.
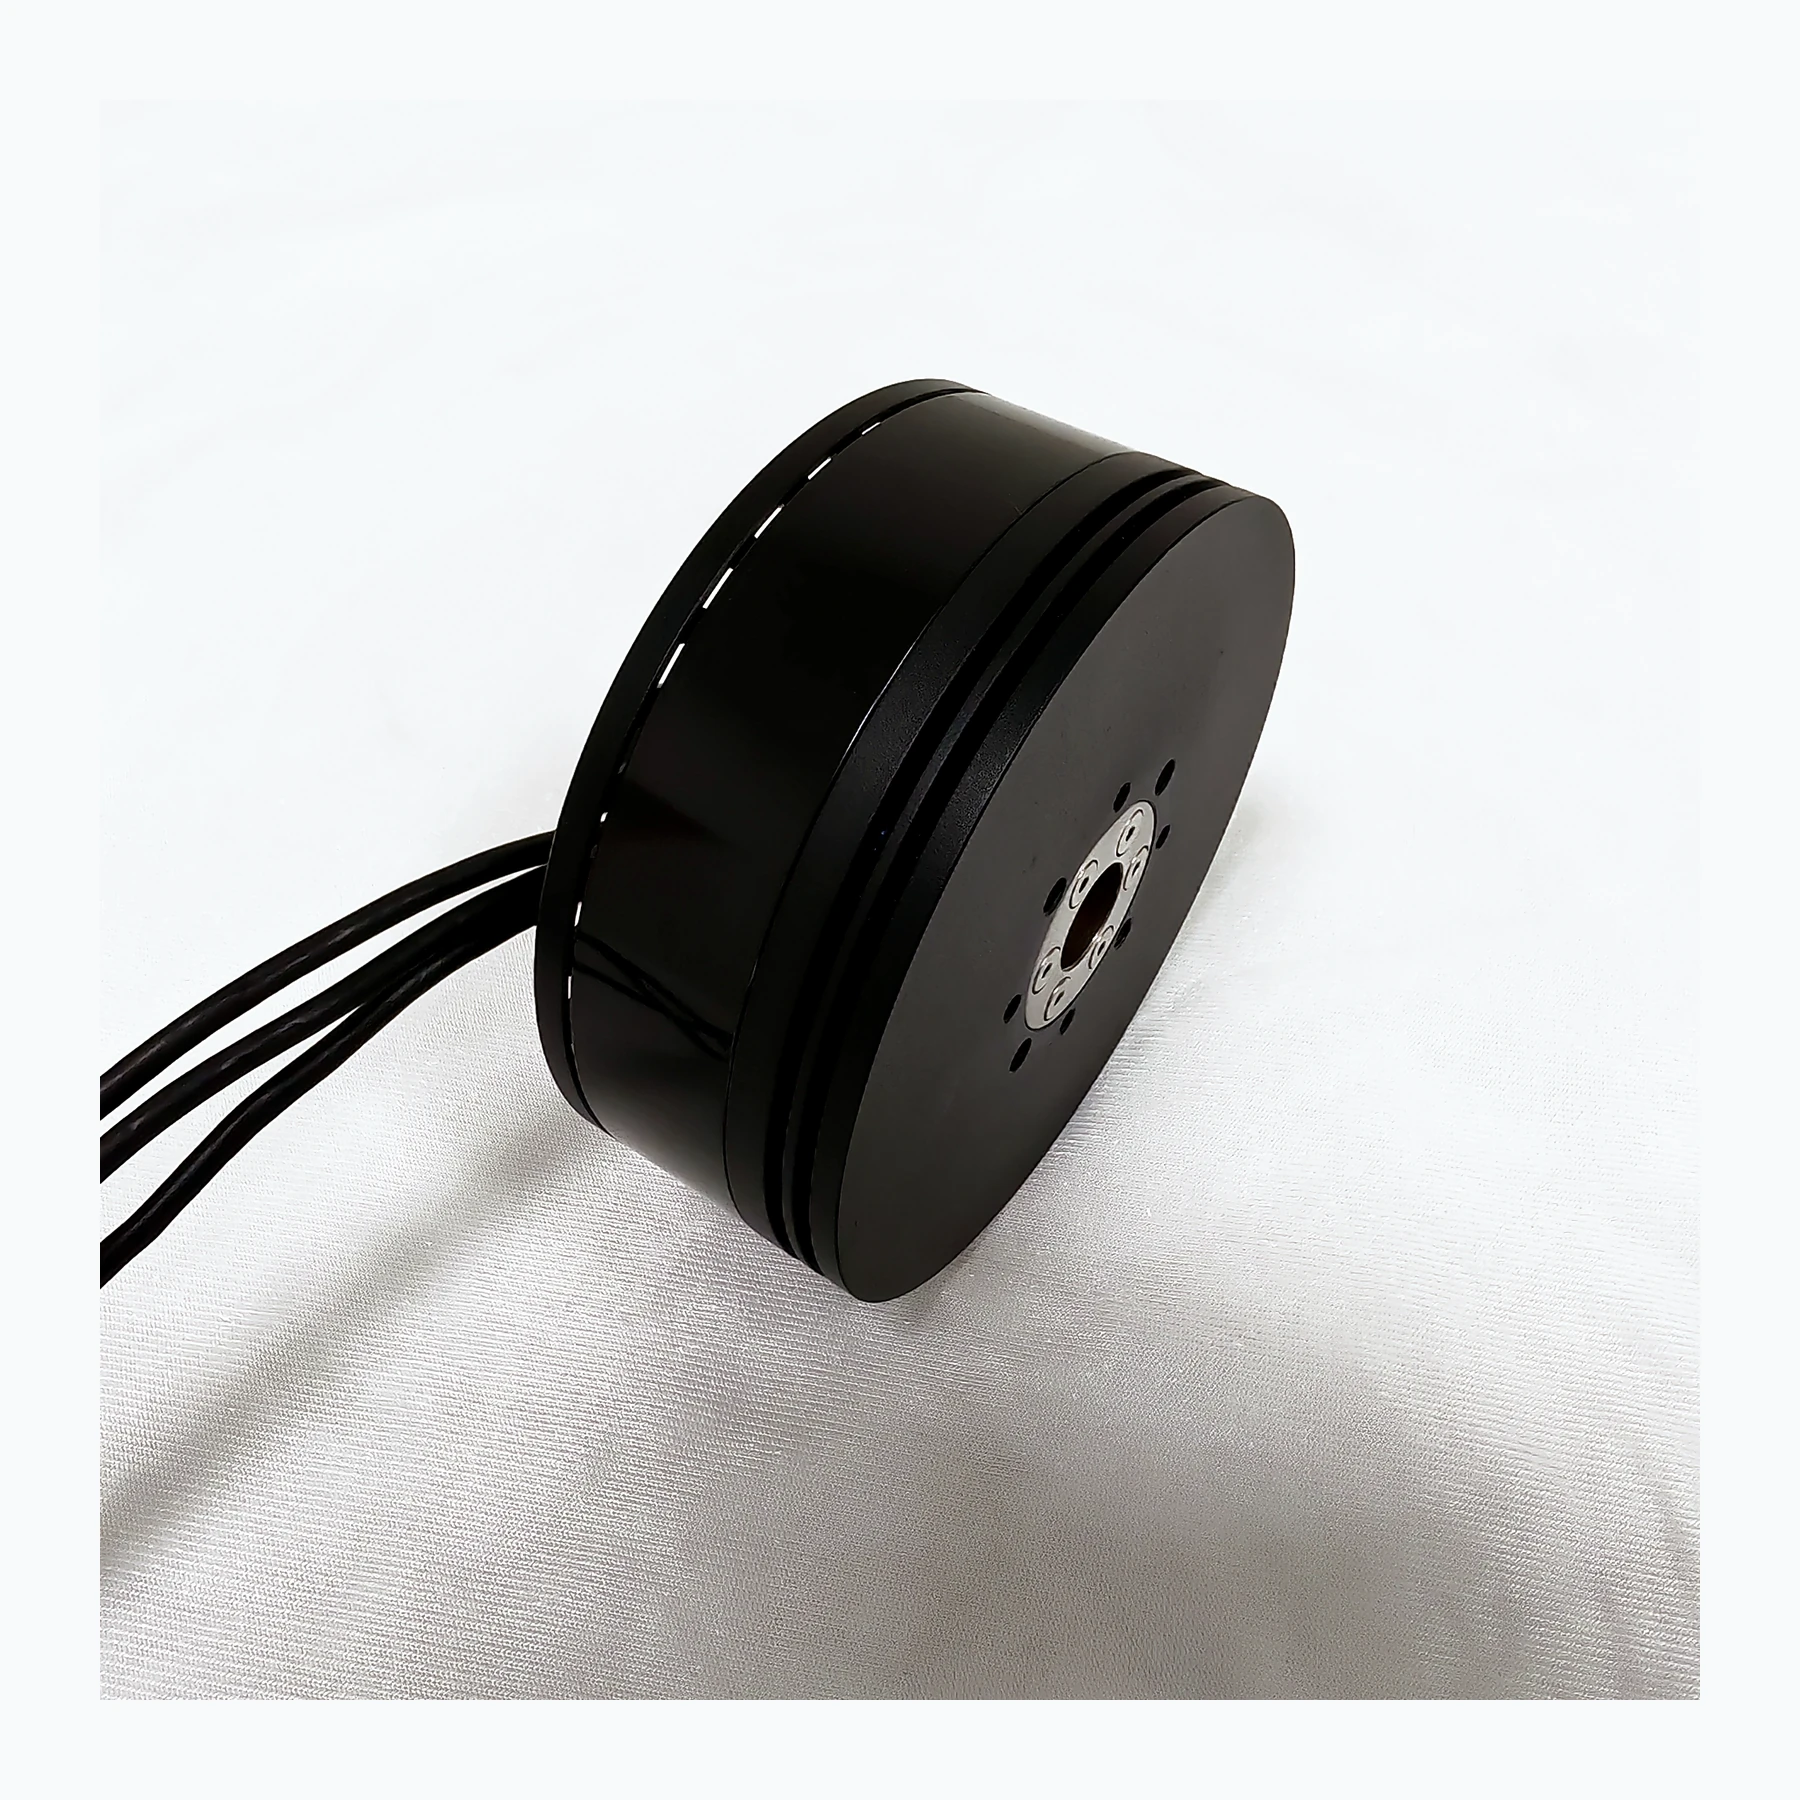
El número de polos magnéticos cambia el ritmo de operación del controlador
Los ciclos eléctricos que maneja el controlador dependen del número de pares de polos del motor: la velocidad eléctrica es igual a la velocidad mecánica multiplicada por el número de pares de polos. Aunque la velocidad mecánica de un motor multipolo de rotor externo no sea especialmente alta, el controlador puede acercarse igualmente a su límite de capacidad de conmutación o de muestreo. Comparar únicamente las rpm mecánicas con la especificación anunciada de un ESC lleva a una evaluación errónea.
Más polos magnéticos pueden servir a objetivos específicos de diseño de par y estructurales, pero al mismo tiempo afectan los requisitos de frecuencia eléctrica, muestreo y conmutación. El controlador debe completar el juicio y el ajuste en un tiempo suficientemente corto para mantener una conducción estable. En la práctica de ingeniería, la compatibilidad no debe juzgarse únicamente por «unos miles de revoluciones por minuto»; también debe prestarse atención a las definiciones del fabricante sobre velocidad eléctrica, número de polos y firmware. Para plataformas de baja velocidad y carga pesada, esta verificación cruzada es especialmente valiosa para evitar descubrir un desajuste del rango de control solo después de haber ensamblado el bastidor.
Supongamos que un motor tiene 14 pares de polos y una velocidad mecánica de 6000 rpm; la velocidad eléctrica es entonces de 84000 eRPM. El número de pares de polos aquí es un ejemplo hipotético y no representa ningún modelo de SVTECH. En la adquisición real, deben verificarse el número de polos y la definición de rpm en las especificaciones del controlador.
Principios técnicos y límites de ingeniería
Un motor para dron no es un actuador aislado. Batería, ESC, devanados, hélice y bastidor determinan conjuntamente cómo se convierte la energía eléctrica en sustentación y fuerza de control de actitud. Al analizar «El código de velocidad de los motores multipolo: frecuencia eléctrica más allá de la velocidad mecánica», los puntos de operación continua, los picos de corta duración, las rutas de disipación de calor y las cargas de instalación deben contemplarse sobre la misma curva de misión: velocidad sin carga, corriente máxima o empuje en un punto único solo pueden describir cada uno un aspecto. Para los sistemas de propulsión de drones industriales, completar de forma fiable misiones de inspección, transporte o vuelo estacionario suele ser más importante que una cifra extrema de un único ensayo en banco.
Escenarios de aplicación y rutas de implementación
En aplicaciones como topografía, inspección, logística y plataformas cautivas, los requisitos de potencia cambian con la carga útil, la fase de vuelo y la temperatura ambiente. Los equipos de ingeniería pueden determinar primero el empuje objetivo, el rango de crucero o vuelo estacionario de uso habitual y el aumento de temperatura admisible, para después revisar si la tensión de alimentación, el KV, la hélice y la estrategia de control son adecuados. Este proceso de selección de propulsión para drones también preserva límites técnicos claros para el posterior suministro de repuestos, mantenimiento y actualizaciones.
Validación del proyecto y optimización continua
Para fundamentar este análisis técnico de «El código de velocidad de los motores multipolo: frecuencia eléctrica más allá de la velocidad mecánica» en proyectos reales, la fase de validación debe registrar conjuntamente la versión de configuración, las condiciones ambientales, los puntos de medición y los resultados de la misión. Añada los pares de polos, la velocidad mecánica objetivo y los eRPM calculados a la tabla de compatibilidad. Considere las velocidades más altas que pueden producirse con la batería totalmente cargada y durante el aligeramiento de carga; exija que el controlador tenga un margen de operación verificado en el rango correspondiente. Esta información no es documentación complementaria, sino la base compartida para interpretar resultados, reproducir el rendimiento y optimizar de forma continua.
Soporte relacionado de SVTECH
SVTECH proporciona documentación de producto, comunicación de requisitos de proyecto y verificación de límites de configuración para motores de dron y aplicaciones industriales relacionadas. Para temas como «El código de velocidad de los motores multipolo: frecuencia eléctrica más allá de la velocidad mecánica», las condiciones de misión, los resultados objetivo, el entorno del sitio y los equipos existentes pueden describirse conjuntamente, con el Sr. Liu (+86 18688194199, lhc1983@gmail.com) asistiendo en la coordinación; los modelos específicos, el rendimiento y el alcance de entrega están sujetos a la documentación confirmada y a la validación del proyecto.
Al calcular la velocidad eléctrica, el número de pares de polos debe provenir de documentación fiable del modelo; el número de polos magnéticos no debe tratarse directamente como el número de pares de polos. También debe confirmarse si el límite indicado por el ESC es velocidad eléctrica o velocidad mecánica. Escriba el valor calculado, la fuente de datos y el margen requerido juntos en la tabla de selección, de modo que cuando se cambien motores o firmware sea rápidamente evidente si es necesario volver a verificar.
Mantener separadas las magnitudes mecánicas y eléctricas es un paso importante para comprender la propulsión brushless. La conversión entre ellas es simple, pero conecta el diseño del circuito magnético con la capacidad del controlador, y muestra que la compatibilidad del motor no puede determinarse solo por las dimensiones exteriores o la potencia nominal.
