
Spezialisierte Roboter erweitern den Handlungsspielraum des Menschen über hochriskante, schwer erreichbare oder repetitive Arbeitspositionen hinaus. Eine gemeinsame Sprachregelung zum Thema „Sicht bei dichtem Rauch: Warum Feuerwehrroboter mehrere Messverfahren benötigen“ kann Missverständnisse und Nacharbeit bei der späteren Integration reduzieren.
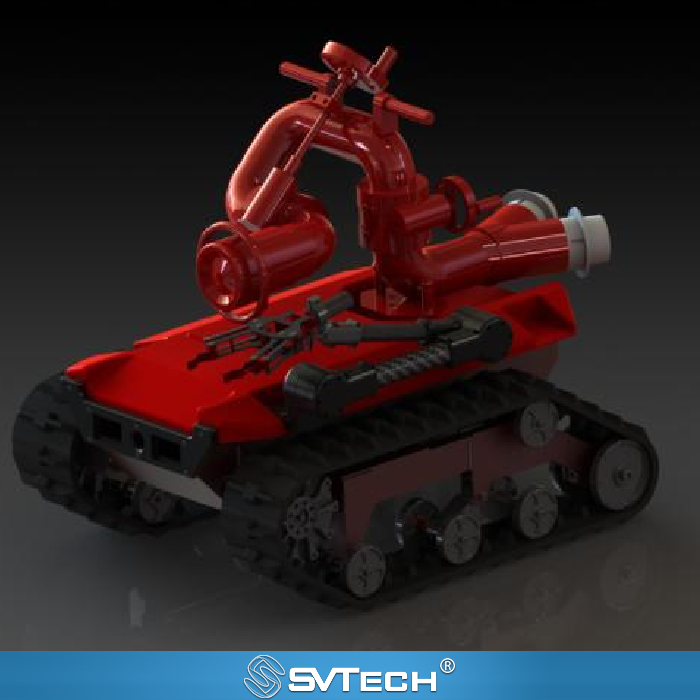
Sicht bei dichtem Rauch: Warum Feuerwehrroboter mehrere Messverfahren benötigen
Die Bildgebung im sichtbaren Licht wird durch Rauch, Beleuchtung, Reflexionen und Verunreinigungen der Linse beeinträchtigt; ein vorhandenes Bild bedeutet nicht, dass das Ziel identifizierbar ist. Auch Nutzlasten wie Wärmebildkameras haben ihre eigenen Grenzen, und es lässt sich keine pauschale Aussage darüber treffen, durch jeden Rauch hindurchsehen zu können.
Eine tatsächlich nutzbare Roboterfähigkeit entsteht aus dem Zusammenspiel von Mechanik, Wahrnehmung, Steuerung und eingesetztem Personal. Stellt man diese Frage zurück an den Einsatzort, zeigen sich häufig die Zusammenhänge zwischen Ausrüstung, Umgebung und Menschen. Definieren Sie die zu erkennenden Ziele und Entfernungen, testen Sie repräsentative Umgebungen und Reinigungsmaßnahmen; bewahren Sie Rohbilder auf; lassen Sie Sensordaten von Fachleuten interpretieren, statt sich allein auf Kameraspezifikationen zu verlassen.
Wassertropfen oder angesammelter Staub auf der Linsenoberfläche können zu lokal begrenzter Blindheit führen, und starke Beleuchtung in partikelhaltiger Umgebung kann die Streuung zusätzlich erhöhen. Verwertbare Informationen sind anhand der tatsächlichen Aufgabe zu bewerten.
Technische Grundlagen und ingenieurmäßige Grenzen
Spezialisierte Roboter führen mobiles Fahrgestell, Aktoren, Sensorik, Kommunikation und Mensch-Maschine-Schnittstelle zu einem System vor Ort zusammen. „Sicht bei dichtem Rauch: Warum Feuerwehrroboter mehrere Messverfahren benötigen“ erinnert daran, dass Produktspezifikationen im Zusammenhang mit Bodenbedingungen, Nutzlastzustand, Position des Bedieners und Aufgabendauer zu verstehen sind. Angaben zu Geschwindigkeit, Steigfähigkeit, Ausdauer oder Schutzart sind keine absoluten Schlussfolgerungen losgelöst von der Umgebung; erst unter festgelegten Strecken, Hindernissen, Temperaturen und Steuerungsverfahren haben die Fähigkeitsgrenzen eines Roboters ingenieurmäßige Bedeutung.
Anwendungsszenarien und Umsetzungspfade
Brandbekämpfung, Inspektion in Gefahrstoffumgebungen, industrielle Inspektion und Notfallrettung sind die wertvollsten Einsatzrichtungen für spezialisierte Roboter. Ihr gemeinsames Ziel ist es, Wahrnehmung und Handlungsradius des Personals zu erweitern und unter geeigneten Bedingungen das Risiko einer direkten Annäherung zu verringern. Vor dem Einsatz sollten Aufgabenbereich, Kommunikationsbedingungen, Zugangs- und Rückwege, Verantwortlichkeiten des Personals und Informationsübergabe gemeinsam geplant werden, damit die Roboterintelligenz tatsächlich der Entscheidungsfindung vor Ort dient und nicht lediglich Einzelaktionen zur Schau stellt.
Projektvalidierung und kontinuierliche Optimierung
Um diese technische Erörterung zu „Sicht bei dichtem Rauch: Warum Feuerwehrroboter mehrere Messverfahren benötigen“ in realen Projekten zu verankern, sollten in der Validierungsphase Konfigurationsversion, Umgebungsbedingungen, Messpositionen und Aufgabenergebnisse gemeinsam dokumentiert werden. Definieren Sie die zu erkennenden Ziele und Entfernungen, testen Sie repräsentative Umgebungen und Reinigungsmaßnahmen; bewahren Sie Rohbilder auf; lassen Sie Sensordaten von Fachleuten interpretieren, statt sich allein auf Kameraspezifikationen zu verlassen. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung durch SV Tech
Zhuhai SV Tech Co. Ltd. stellt Produktdokumentation, Abstimmung der Projektanforderungen und Verifikation der Konfigurationsgrenzen für spezialisierte Roboter und verwandte Branchenanwendungen bereit. Bei Themen wie „Sicht bei dichtem Rauch: Warum Feuerwehrroboter mehrere Messverfahren benötigen“ können Aufgabenbedingungen, Zielerreichung, Umgebung vor Ort und vorhandene Ausrüstung gemeinsam beschrieben werden, wobei Herr Liu (+86 18688194199, lhc1983@gmail.com) die Koordination unterstützt; konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektvalidierung.
Aufgabenanforderungen lassen sich als „eine bestimmte Markierung auf einer vereinbarten Entfernung erkennen oder festgelegte Informationen ablesen“ formulieren, wodurch der tatsächliche Nutzen leichter überprüfbar wird. Allein das Zeigen eines Bildes mit Wärmekontrast belegt nicht, ob der Bediener die erforderliche Beurteilung treffen kann. Testziele und Beobachtungsergebnisse sollten von beiden Seiten im Voraus vereinbart werden.
Dieses einsatzorientierte Verständnis ist die Voraussetzung dafür, dass Gerätefähigkeit zu Kundennutzen wird.
