
Spezialisierte Roboter erweitern den Handlungsspielraum des Menschen über hochriskante, schwer zugängliche oder repetitive Arbeitsplätze hinaus. Eine gemeinsame Begriffsbasis zu „Anhalten am Hang: Bremsfähigkeit mobiler Roboter“ verringert Missverständnisse und Nacharbeit bei der späteren Integration.
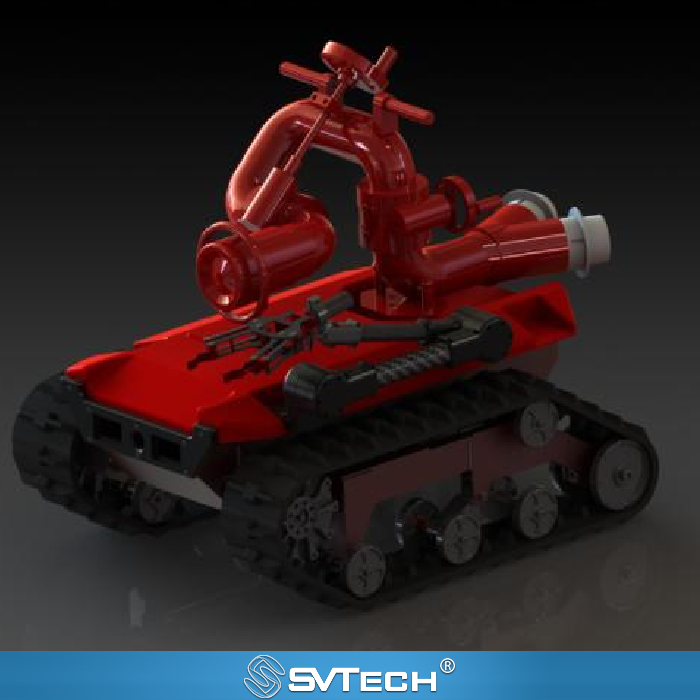
Anhalten am Hang: Bremsfähigkeit mobiler Roboter
Die Fähigkeit eines Roboters, eine Steigung zu befahren, bedeutet nicht, dass er nach Stromausfall oder Kommunikationsverlust die Position halten kann. Bremsaufbau, Bodenreibung, Last und Steuerungslogik beeinflussen das Anhalten und Halten gleichermaßen.
Eine tatsächlich nutzbare Roboterfähigkeit entsteht aus dem Zusammenspiel von Mechanik, Wahrnehmung, Steuerung und Personal vor Ort. Stellt man diese Frage zurück in die Einsatzstelle, zeigen sich häufig die Zusammenhänge zwischen Ausrüstung, Umgebung und Menschen. Bergauf- und Bergab-Anhalten sowie Fehlerzustände im vom Hersteller zulässigen Bereich prüfen; Konfiguration und Oberfläche dokumentieren; mechanische und steuerungstechnische Grenzen bestätigen. Jede Grenzwertprüfung sollte von einem Fachteam organisiert werden.
Beim Ziehen eines Schlauchs können äußere Kräfte je nach Richtung variieren, und die Traktion kann nach dem Anhalten weiter bestehen. Eine Prüfung nur im unbelasteten Zustand würde die tatsächlichen Einsatzbedingungen verfehlen.
Technische Prinzipien und technische Grenzen
Spezialisierte Roboter führen mobiles Fahrgestell, Aktoren, Sensoren, Kommunikation und Mensch-Maschine-Schnittstelle zu einem System vor Ort zusammen. „Anhalten am Hang: Bremsfähigkeit mobiler Roboter“ erinnert daran, dass Produktparameter im Zusammenhang mit Bodenbeschaffenheit, Lastzustand, Position des Bedieners und Einsatzdauer zu verstehen sind. Angaben zu Geschwindigkeit, Steigfähigkeit, Ausdauer oder Schutzart sind keine vom Umfeld losgelösten absoluten Aussagen; die Leistungsgrenze eines Roboters hat nur unter festgelegter Route, Hindernissen, Temperatur und Steuerungsmethode eine technische Bedeutung.
Anwendungsszenarien und Umsetzungspfad
Brandbekämpfung, Inspektion in Gefahrenumgebungen, industrielle Inspektion und Rettungseinsätze sind die wertvollsten Anwendungsrichtungen für spezialisierte Roboter. Ihr gemeinsames Ziel ist es, Wahrnehmung und Aktionsradius des Personals zu erweitern und unter geeigneten Bedingungen die direkte Risikobeaufschlagung zu verringern. Vor dem Einsatz sollten Einsatzgebiet, Kommunikationsbedingungen, Zu- und Ausstiegswege, Verantwortlichkeiten des Personals und Informationsübergabe gemeinsam geplant werden, damit die Intelligenz des Roboters tatsächlich der Entscheidungsfindung vor Ort dient und nicht nur eine einzelne Aktion demonstriert.
Projektvalidierung und kontinuierliche Optimierung
Damit diese technische Betrachtung zu „Anhalten am Hang: Bremsfähigkeit mobiler Roboter“ auf reale Projekte anwendbar ist, sollten in der Validierungsphase Konfigurationsversion, Umgebungsbedingungen, Messpositionen und Aufgabenergebnisse gemeinsam dokumentiert werden. Bergauf- und Bergab-Anhalten sowie Fehlerzustände im vom Hersteller zulässigen Bereich prüfen; Konfiguration und Oberfläche dokumentieren; mechanische und steuerungstechnische Grenzen bestätigen. Jede Grenzwertprüfung sollte von einem Fachteam organisiert werden. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung von Zhuhai SV Tech Co. Ltd.
Zhuhai SV Tech Co. Ltd. (SVTECH) bietet Produktdokumentation, Kommunikation zu Projektanforderungen und Verifikation von Konfigurationsgrenzen für spezialisierte Roboter und verwandte Branchenanwendungen. Bei Themen wie „Anhalten am Hang: Bremsfähigkeit mobiler Roboter“ beschreiben Sie bitte Einsatzbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Koordination. Konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektverifikation.
Bei der Abnahme sollte die Bewegung vor dem Anhalten, die Beschaffenheit der Hangoberfläche und die Last dokumentiert werden, statt nur den stillstehenden Roboter am Hang zu fotografieren. Eine statische Ablage hat den tatsächlichen Bremsvorgang möglicherweise nicht verifiziert. Für die Haltefähigkeit nach einem Fehler sollte außerdem klar sein, welche strukturelle oder steuerungstechnische Funktion sie bereitstellt, und deren Anwendungsbedingungen sollten geprüft werden.
Dieses an der Praxis orientierte Verständnis ist die Voraussetzung dafür, dass Gerätefähigkeit zu Kundennutzen wird.
