
Der auf der Bodenstation angezeigte Batteriestrom zeigt nur einen Teil des Antriebssystems. Der ESC organisiert den Strom in den dreiphasigen Wicklungen, um das Magnetfeld zu bilden, das den Rotor antreibt; Waveform und Größe dieser Ströme sind nicht gleichbedeutend mit den Messwerten an der Stromversorgungsseite. Das Verständnis dieses Unterschieds kann Entwicklungsteams dabei helfen, Erwärmung bei niedriger Drehzahl, schwieriges Anlaufen und Controllerschutz zu analysieren, und macht Diskussionen über die Abstimmung von Motor und ESC präziser.
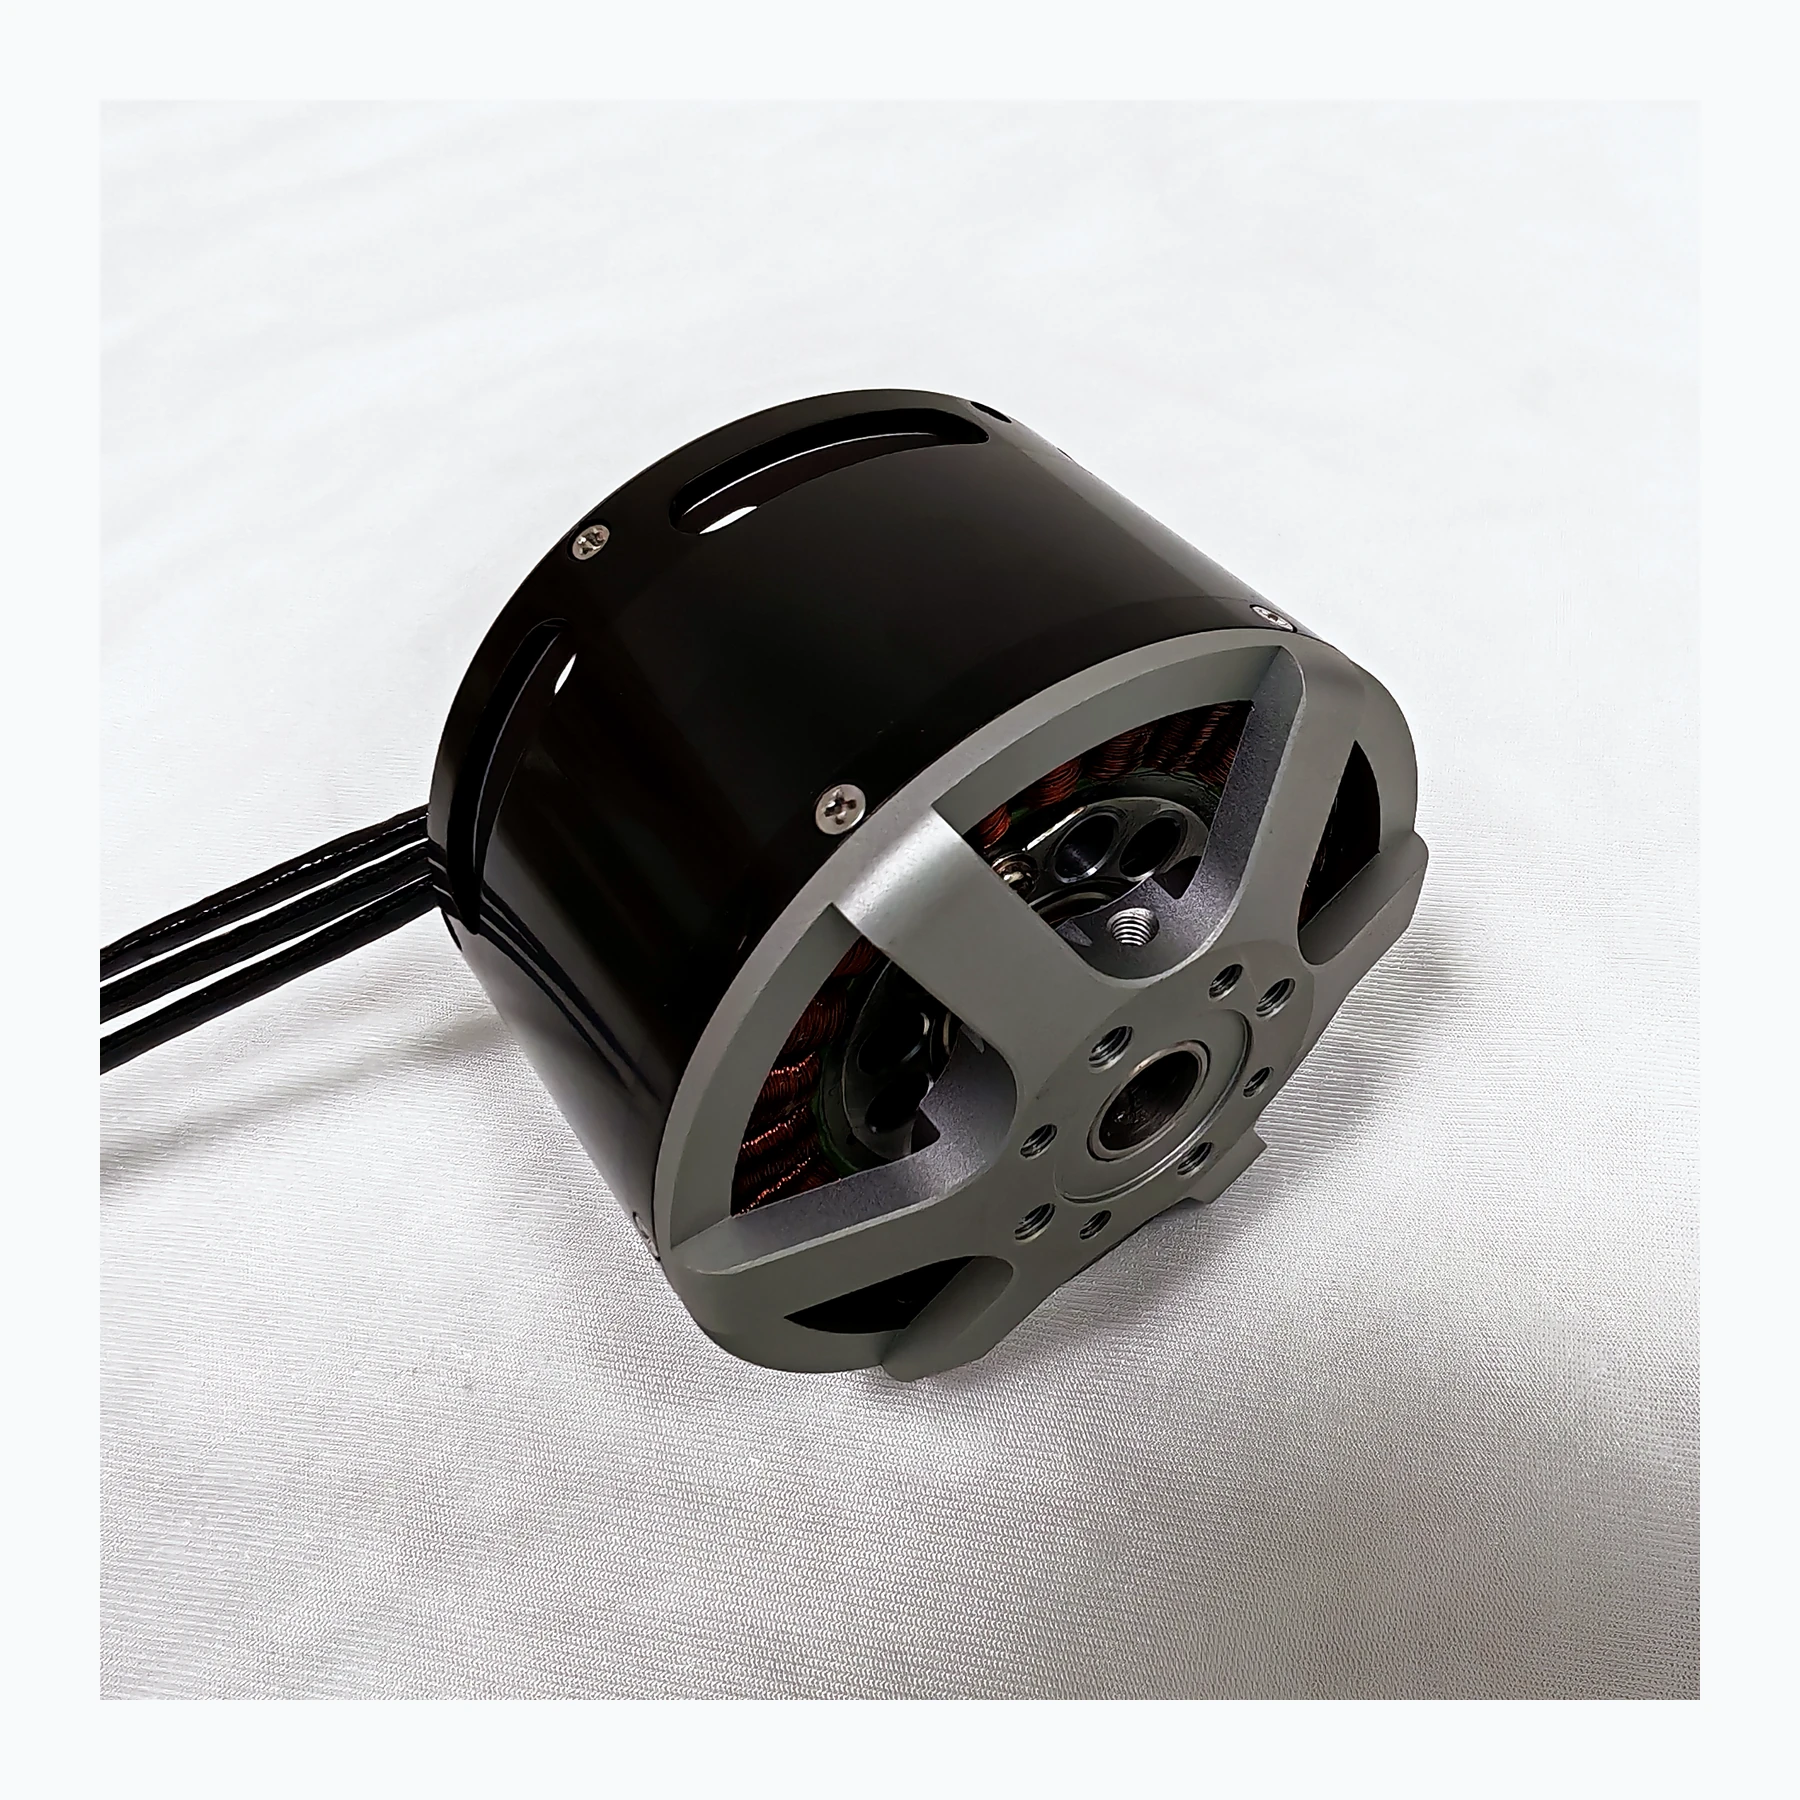
Die beiden Ströme entsprechen zwei Beobachtungspunkten
Der leistungsseitige Strom fließt in den DC-Bus, während der Motorphasenstrom durch die Wechselrichter-Schalter und Wicklungen fließt, mit unterschiedlicher Bedeutung für Waveform, RMS-Wert und Spitzenwert. Unter Bedingungen niedriger Drehzahl und hohen Drehmoments kann der Phasenstrom sehr hoch sein, während der durchschnittliche Versorgungsstrom nicht identisch ist. Die Auswahl eines Controllers allein anhand des Versorgungsstroms kann die Belastung der Leistungsbauteile und Wicklungen unterschätzen.
Bei niedrigem Tastverhältnis oder in Phasen schneller Anpassung kann der Phasenstrom erheblich vom Busstrom abweichen. Wenn der Durchschnittswert am Batterieende zur Beurteilung der Wicklungsbelastung herangezogen wird, kann lokale thermische Belastung übersehen werden. Moderne Regelungsstrategien konzentrieren sich auf Richtung, Amplitude und Änderungsrate des Stroms; ihr Wert liegt darin, die Drehmomentausgabe besser kontrollierbar zu machen, nicht darin, einen Motor über thermische Grenzen hinaus zu betreiben. Bei Plattformen mit schweren Propellern sind Anlauf- und plötzliche Änderungsprozesse besonders separat zu betrachten, da diese Phasen häufig durch lang andauernde Durchschnittsdaten verdeckt werden.
Wenn im Handbuch ein „Nenneingangsstrom“ angegeben ist, ist zunächst zu klären, ob er sich auf die Versorgungsseite oder die Phasenleitungsseite bezieht. Die von zwei Controllern angegebenen 60 A können auch einen kurzzeitigen Spitzenwert bzw. einen kontinuierlichen RMS-Wert darstellen. Dieselbe Zahl bedeutet nicht, dass sie austauschbar sind; bei Tests müssen kontinuierliche Zeit und Wärmeableitungsbedingungen unterschieden werden.
Technische Prinzipien und technische Grenzen
Ein Drohnenmotor ist keine isolierte Aktorkomponente. Batterie, ESC, Wicklungen, Propeller und Rahmen bestimmen gemeinsam, wie elektrische Energie in Auftrieb und Lageregelungskraft umgewandelt wird. Bei der Betrachtung von „Zwischen ESC und Motor: Wie vernachlässigter Phasenstrom die Leistungsfähigkeit beeinflusst“ sollten der kontinuierliche Betriebspunkt, kurzzeitige Spitzen, der Wärmeableitungspfad und die Einbaulasten auf derselben Missionskurve betrachtet werden: Leerlaufdrehzahl, maximaler Strom oder Einzelschub können jeweils nur einen Aspekt beschreiben. Für industrielle Drohnen-Antriebssysteme ist die stabile Durchführung von Inspektions-, Transport- oder Schwebemissionen in der Regel wichtiger als ein Extremwert in einem einzelnen Prüfstandstest.
Anwendungsszenarien und Umsetzungswege
In Anwendungen wie Vermessung, Inspektion, Logistik und leitungsgebundenen Plattformen ändern sich die Leistungsanforderungen mit Nutzlast, Flugphase und Umgebungstemperatur. Engineering-Teams können zunächst den Zielschub, den üblichen Reise- oder Schwebbereich und die zulässige Temperaturerhöhung bestimmen und dann prüfen, ob Versorgungsspannung, KV, Propeller und Steuerstrategie dazu passen. Dieser Auswahlprozess für Drohnenantriebe kann auch klare technische Grenzen für spätere Ersatzteile, Wartung und Upgrades bewahren.
Projektvalidierung und kontinuierliche Optimierung
Um diese technische Diskussion über „Zwischen ESC und Motor: Wie vernachlässigter Phasenstrom die Leistungsfähigkeit beeinflusst“ auf reale Projekte anwendbar zu machen, sollten in der Verifizierungsphase Konfigurationsversion, Umgebungsbedingungen, Messorte und Missionsergebnisse gemeinsam erfasst werden. In der Spezifikationsvergleichstabelle sind Busstrom, Phasenstrom und Spitzendauer separat aufzuführen. Die Inbetriebnahme des Controllers ist von qualifiziertem Personal durchzuführen, wobei Temperaturanstieg und Schutzaufzeichnungen zu beachten sind; die Erhöhung des Stromlimits darf nicht als unverifizierte Methode zur Schuberhöhung verwendet werden. Diese Informationen sind keine ergänzende Dokumentation, sondern eine gemeinsame Grundlage zur Erklärung von Ergebnissen, Reproduzierung der Leistung und kontinuierlichen Optimierung.
Zugehörige Unterstützung von SVTECH
SVTECH bietet Produktdokumentation, Kommunikation zu Projektanforderungen und Verifizierung von Konfigurationsgrenzen für Drohnenmotoren und verwandte Industrieanwendungen. Bei Themen wie „Zwischen ESC und Motor: Wie vernachlässigter Phasenstrom die Leistungsfähigkeit beeinflusst“ können Sie Missionsbedingungen, Zielergebnisse, Einsatzumgebung und vorhandene Ausrüstung gemeinsam beschreiben; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Koordination. Konkrete Modelle, Leistungsdaten und Lieferumfang richten sich nach bestätigter Dokumentation und Projektverifizierung.
A, A rms und Spitzen-A in Spezifikationen sollten ihre ursprünglichen Einheiten und Definitionen behalten und nicht allein für eine übersichtliche Tabelle als „A“ geschrieben werden. Wenn der Lieferant nur den maximalen Strom angibt, können Sie weiter nach der entsprechenden Busspannung, Dauer und Kühlmethode fragen. In Inbetriebnahmeprotokollen sollte auch die Version der Strombegrenzungsstrategie gespeichert werden, da dieselbe Hardware bei unterschiedlichen Schutzkonfigurationen unterschiedliche zulässige Betriebsbereiche haben kann.
Je näher die Stromüberwachung am Ort des Problems liegt, desto wirksamer ist die Analyse. Beim Kauf abgestimmter Antriebssysteme kann es die Qualität der Systemabstimmung stärker verbessern, wenn beide Lieferanten Stromdefinitionen, Messorte und Zeitskalen klären, als einfach nur einen ESC mit „höherem Strom“ zu verlangen.
