
Die von der Batterie abgegebene Leistung wird erst nach dem Durchlaufen von ESC, Motor und Propeller zur aerodynamischen Kraft, die das Luftfahrzeug hebt. Jede Stufe hat Verluste und wird unterschiedlich gemessen. Daher können zwei Antriebssysteme mit ähnlicher Eingangsleistung unterschiedlichen Schub erzeugen; zwei Luftfahrzeuge mit ähnlichem Schub können auch unterschiedliche Ausdauer haben. Parameter entlang der Richtung des Energieflusses zu lesen, kommt der realen Leistung näher als der isolierte Vergleich maximaler Wattzahlen.
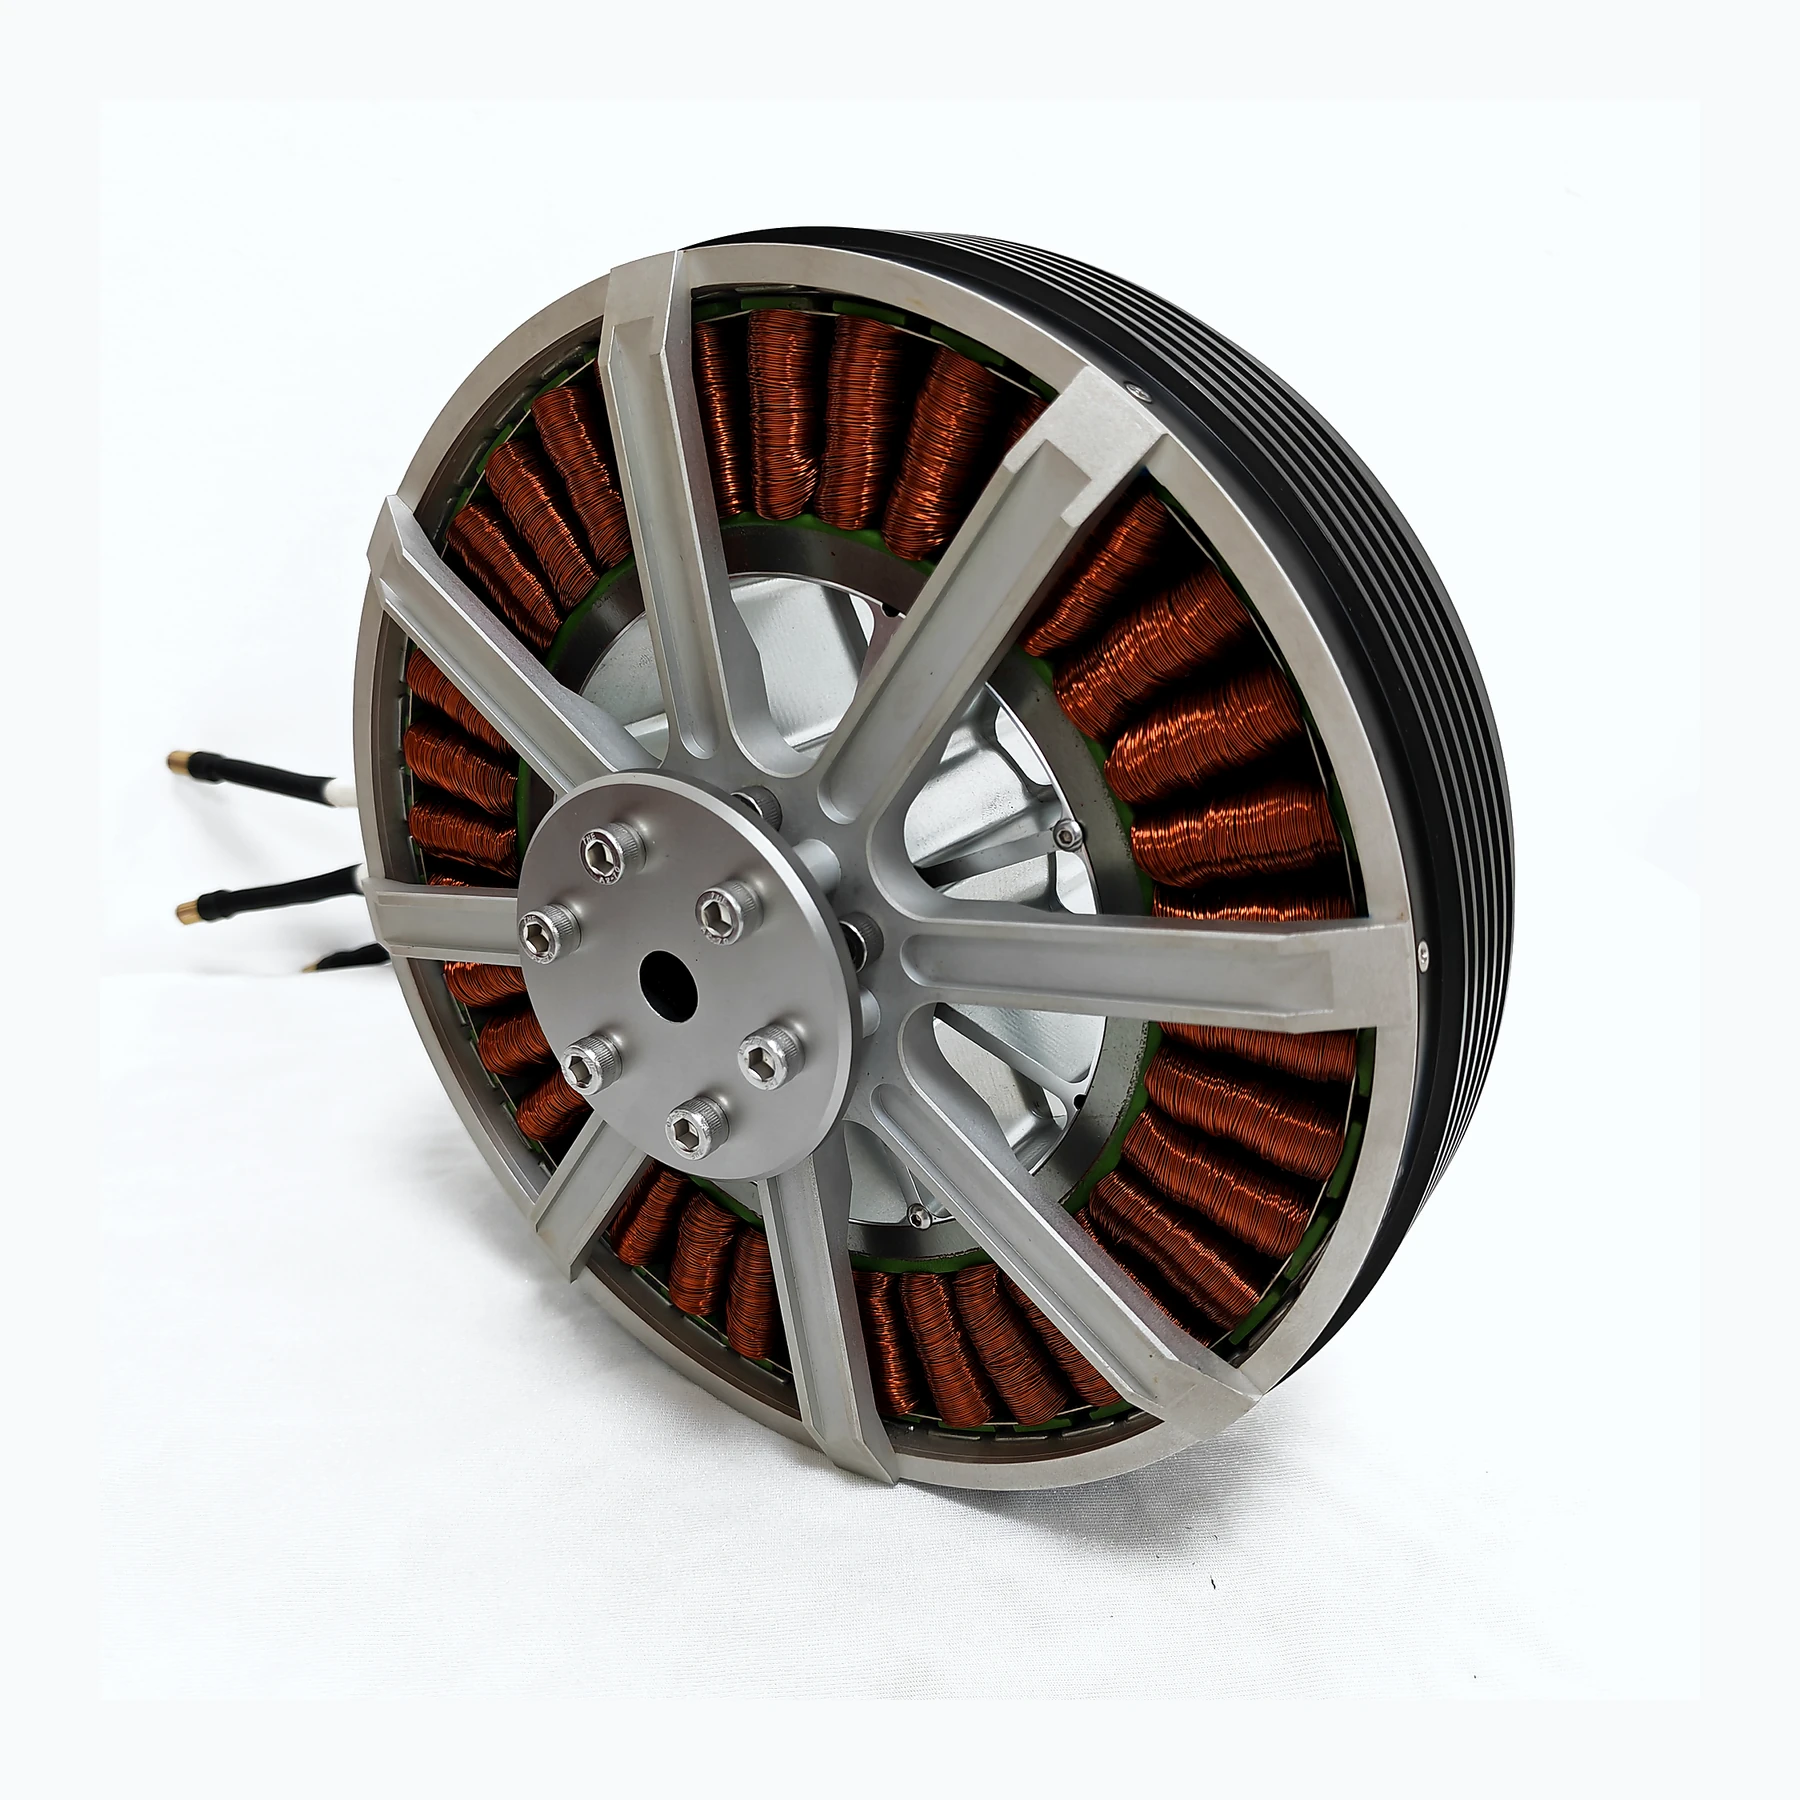
Effizienz sollte entlang der Energiekette Stufe für Stufe verstanden werden
Die DC-Eingangsleistung entspricht näherungsweise der Bussppannung multipliziert mit dem Eingangsstrom und enthält Verluste in ESC, Motor und Verbindungen. Die Wellenausgangsleistung hängt mit Drehmoment und Winkelgeschwindigkeit zusammen, während der Schub zusätzlich von Propeller und Luftbedingungen beeinflusst wird. Die drei beschreiben unterschiedliche Grenzen. Der Messort sollte in Beschaffungstabellen klar angegeben werden, um zu vermeiden, dass die Versorgungsleistung als mechanische Ausgangsleistung des Motors behandelt wird.
Die Schaltverluste des ESC, die Kupferverluste der Wicklungen, die Magnetkreisverluste und die aerodynamischen Verluste der Blätter treten an unterschiedlichen Stellen auf. Mit nur DC-Eingang und statischem Schub kann man die Antriebswirksamkeit unter einer gegebenen Testbedingung vergleichen, aber nicht direkt den mechanischen Wirkungsgrad des Motors selbst ableiten. Vermessungsplattformen priorisieren oft den Missionsnutzen während Schwebe- oder Reiseflug, während Transportplattformen auch Startspitzen und Wärmeableitung berücksichtigen müssen. Bewertungskennwerte sollten diesen Zielen dienen; andernfalls kann die Optimierung einer Zahl die Kosten auf einen anderen Teil des Systems verlagern.
Angenommen, am Versorgungsende werden 50 V und 40 A gemessen, was einer Eingangsleistung von 2 kW entspricht; ohne Drehmoment- und Drehzahlmessung kann man nicht behaupten, dass die Wellenleistung ebenfalls 2 kW beträgt. Wenn zwei Propeller-Motor-Kombinationen denselben Eingang, aber unterschiedlichen Schub aufweisen, kann die Ursache im Propellerwirkungsgrad liegen und sollte nicht sofort der Motorqualität zugeschrieben werden.
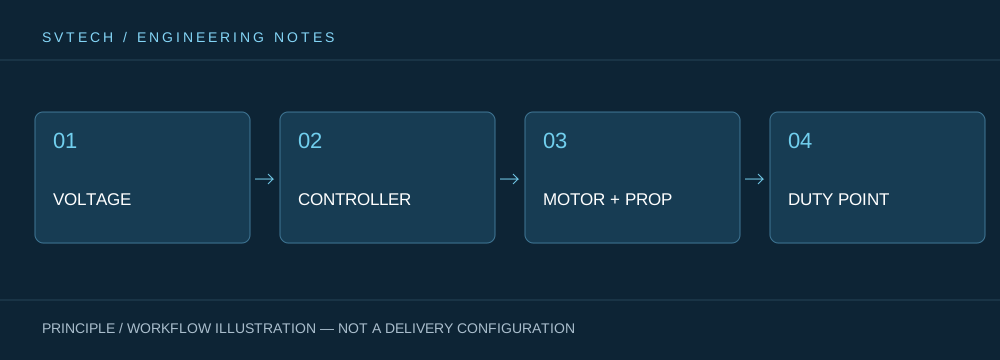
Technische Prinzipien und technische Grenzen
Ein Drohnenmotor ist kein isoliertes Stellglied. Batterie, ESC, Wicklungen, Propeller und Rahmen bestimmen gemeinsam, wie elektrische Energie in Auftrieb und Steuerkräfte umgewandelt wird. Bei der Diskussion von „Wie elektrische Energie zu Auftrieb wird: Die drei Wandlungen in der Antriebskette einer Drohne im Detail“ sollten Dauerbetriebspunkte, Kurzzeitspitzen, Wärmeableitungspfade und Einbaulasten auf derselben Missionskurve betrachtet werden: Leerlaufdrehzahl, maximaler Strom oder ein einzelner Schubwert können jeweils nur einen Aspekt beschreiben. Für industrielle Drohnenantriebssysteme ist die zuverlässige Erfüllung von Inspektions-, Transport- oder Schwebemissionen in der Regel wichtiger als eine Spitzenzahl aus einem einzelnen Prüfstandstest.
Anwendungsszenarien und Umsetzungswege
In Anwendungen wie Vermessung, Inspektion, Logistik und leitungsgebundenen Plattformen ändern sich die Leistungsanforderungen mit Nutzlast, Flugphase und Umgebungstemperatur. Engineering-Teams können zunächst den Zielschub, den üblichen Reise- oder Schwebbereich und die zulässige Temperaturerhöhung bestimmen und dann prüfen, ob Versorgungsspannung, KV, Propeller und Steuerstrategie dazu passen. Dieser Auswahlprozess für Drohnenantriebe kann auch klare technische Grenzen für spätere Ersatzteile, Wartung und Upgrades bewahren.
Projektvalidierung und kontinuierliche Optimierung
Um diese technische Diskussion über „Wie elektrische Energie zu Auftrieb wird: Die drei Wandlungen in der Antriebskette einer Drohne im Detail“ für reale Projekte anwendbar zu machen, sollten in der Validierungsphase Konfigurationsversion, Umgebungsbedingungen, Messorte und Missionsergebnisse gemeinsam erfasst werden. Erfassen Sie die Abtastpunkte für Spannung und Strom und bestätigen Sie Instrumentenbandbreite und Kalibrierstatus; fügen Sie Drehmomentmessung hinzu, wenn Wellenleistung benötigt wird; standardisieren Sie ESC und Propeller beim Vergleich der Schubeffizienz. Anfragedokumente sollten die Verwendung von „Leistung“ ohne klare Grenzdefinition vermeiden. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SVTECH
SVTECH bietet Produktdokumentation, Kommunikation zu Projektanforderungen und Verifizierung von Konfigurationsgrenzen für Drohnenmotoren und verwandte Branchenanwendungen. Für Themen wie „Wie elektrische Energie zu Auftrieb wird: Die drei Wandlungen in der Antriebskette einer Drohne im Detail“ können Missionsbetriebsbedingungen, Zielergebnisse, Umgebung vor Ort und vorhandene Ausrüstung gemeinsam beschrieben werden, und Herr Liu (+86 18688194199, lhc1983@gmail.com) kann bei der Koordination unterstützen; konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektvalidierung.
Beim Vergleich von Testberichten sollten zunächst die Grenzen zwischen Versorgung, Verkabelung, ESC, Motor und Propeller gezogen werden. Effizienz am Versorgungsende und Effizienz des Motorkörpers sind nicht derselbe Kennwert. Wenn das Instrument nur die Batterieausgabe aufgezeichnet hat, sollte das Ergebnis als Systemeingang bezeichnet werden; wenn die mechanische Wandlungseffizienz bewertet werden soll, sollte eine Messung am Wellenende hinzugefügt werden, und die Abtastzeiten von Drehmoment und Drehzahl sollten synchronisiert werden.
Die getrennte Erfassung von Versorgungseingang, Wellenausgang und aerodynamischer Kraft ist der erste Schritt zur Leistungsoptimierung. Dies identifiziert nicht nur reale Verluste, sondern erklärt Kunden auch, dass eine größere Leistungszahl nur eine Fähigkeitsgrenze darstellt; die Energie, die zur Erfüllung derselben Mission verbraucht wird, bestimmt das langfristige Nutzererlebnis.
