
Dass ein Motor sich dreht, belegt lediglich, dass die grundlegendste Antriebsbeziehung hergestellt ist. Ein ruhiger Lauf, eine prompte Reaktion und ein vertretbarer Temperaturanstieg hängen auch davon ab, wie der ESC den Rotorzustand bestimmt und die dreiphasigen Ströme organisiert. Der Kommutierungszeitpunkt gleicht einem Relais, das Abstimmung erfordert: Ist der Zeitpunkt falsch, kann elektrische Energie in Wärme und Geräusch umgewandelt werden, anstatt wirksam in das benötigte Drehmoment überzugehen.
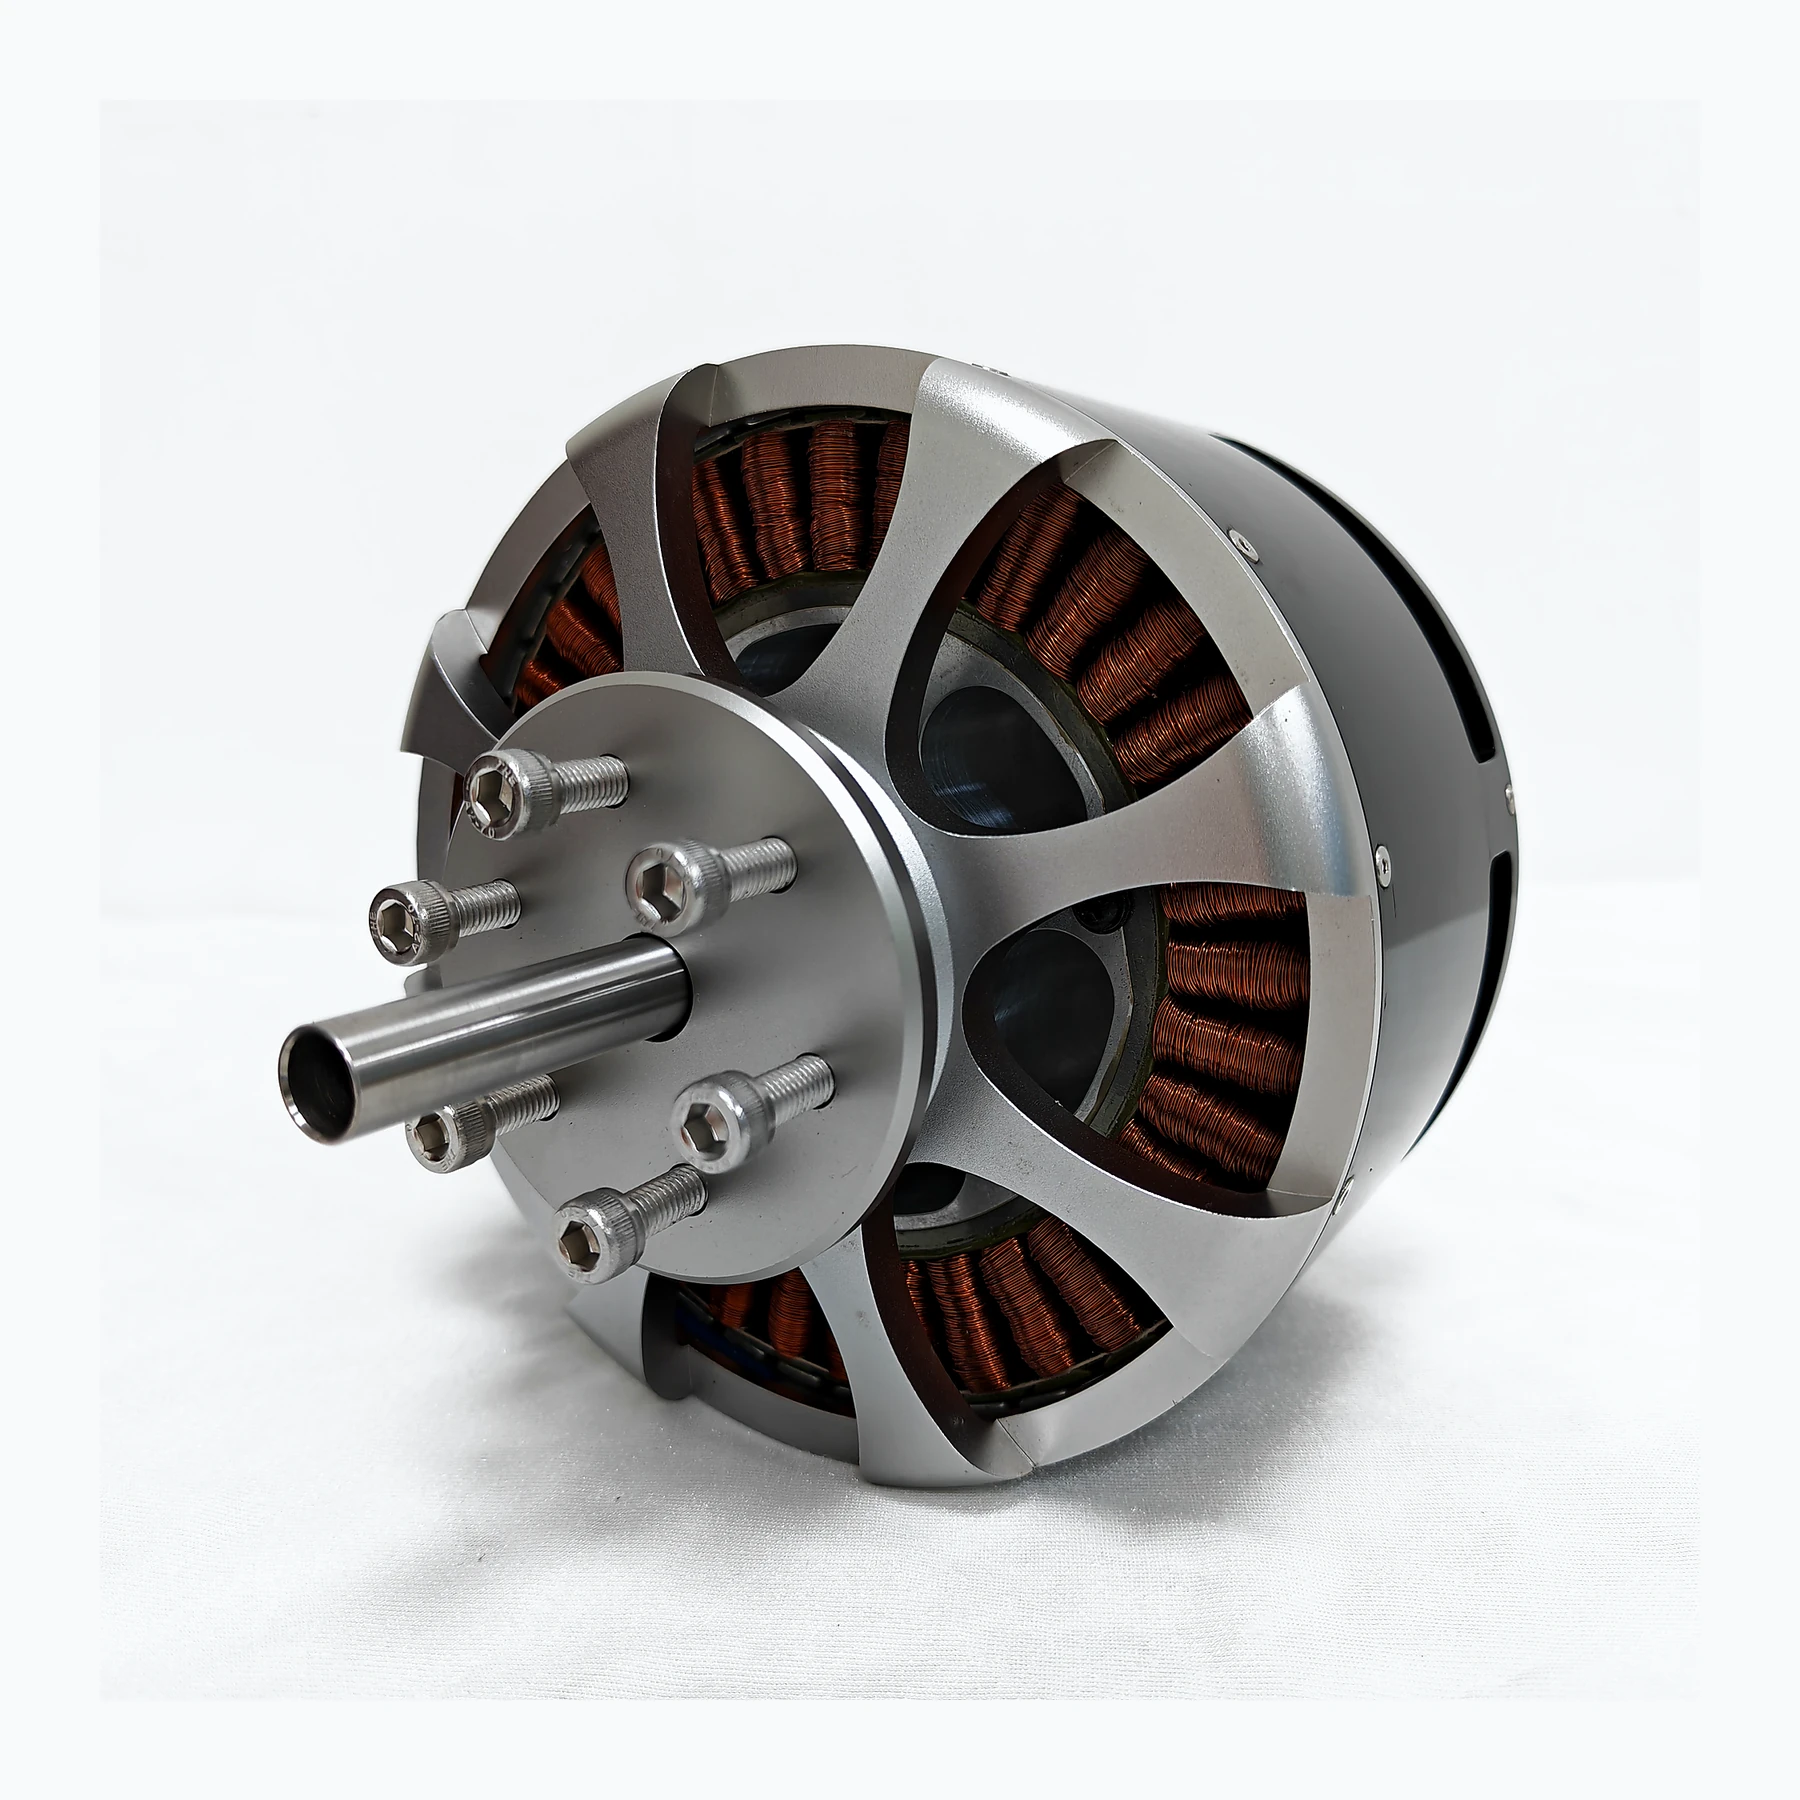
Regelparameter verändern das Betriebsverhalten des Systems
Ein bürstenloser Regler muss den Strom entsprechend der Rotorposition schalten. Kommutierungsstrategie und Zeitparameter wirken mit Motorinduktivität, Gegen-EMK und Drehzahl zusammen. Eine Fehlanpassung kann sich als zögerlicher Start, ungewöhnliche Geräusche, Temperaturanstieg oder plötzlicher Synchronisationsverlust zeigen; ein Leerlauf-„er dreht sich“ kann die Kommutierungsbedingungen unter Last nicht abdecken.
Motoren unterscheiden sich in Polzahl, Wicklung und Gegen-EMK-Kennlinie, sodass dieselben ESC-Einstellungen nicht zwangsläufig dasselbe Ergebnis liefern. Der Start bei niedriger Drehzahl, plötzliche Laständerungen und der Hochdrehzahlbereich können ebenfalls unterschiedliche Anforderungen an die Regelstrategie stellen. In einem Projekt sollten Parameteranpassungen anhand von Wellenformen, Temperaturanstieg und beobachtetem Verhalten erfolgen und nicht aufgrund des subjektiven Eindrucks, „eine Einstellung sei stärker“. Geschlossene Regelkreise und umfangreichere Telemetrie bieten Werkzeuge zur Optimierung, doch diese Fähigkeiten müssen weiterhin zur tatsächlichen Hardware und Firmware-Version passen.
Wenn der Schwebestrom ansteigt, nachdem derselbe Motor an einen anderen Regler angeschlossen wurde, sollten nicht sofort die Propeller gewechselt werden. Zunächst ist zu bestätigen, dass Firmware-Version, Regelmodus und herstellerempfohlene Einstellungen konsistent sind; anschließend ist ein kontrollierter Stufenlasttest durchzuführen. Insbesondere bei Propellern mit hoher Trägheit sind der Start- und der schnelle Verzögerungsvorgang zu prüfen.
Technische Prinzipien und engineeringtechnische Grenzen
Ein Drohnenmotor ist kein isolierter Aktor. Akku, ESC, Wicklungen, Propeller und Rahmen bestimmen gemeinsam, wie elektrische Energie in Auftrieb und Lagekontrollkraft umgewandelt wird. Bei der Betrachtung von „Bürstenlose Motoren ruhiger betreiben: Die Rolle von ESC-Regelung und Kommutierungszeitpunkt“ sollten der kontinuierliche Betriebspunkt, kurzfristige Spitzen, der Wärmeabführungspfad und die Montagelasten auf derselben Missionskurve betrachtet werden: Leerlaufdrehzahl, maximaler Strom oder ein einzelner Schubwert können jeweils nur einen Teilaspekt beschreiben. Für ein industrielles UAV-Antriebssystem ist das zuverlässige Absolvieren einer Inspektions-, Transport- oder Schwebemission meist wichtiger als ein Extremwert aus einem einzelnen Prüfstandstest.
Anwendungsszenarien und Umsetzungswege
In Anwendungen wie Vermessung, Inspektion, Logistik und kabelgebundenen Plattformen ändern sich die Antriebsanforderungen mit Nutzlast, Flugphase und Umgebungstemperatur. Ein Engineering-Team kann zunächst den Zielschub, den üblichen Reise- oder Schwebedrehzahlbereich und den zulässigen Temperaturanstieg definieren und dann prüfen, ob Versorgungsspannung, KV, Propeller und Regelstrategie zusammenpassen. Dieser Auswahlprozess für UAV-Antriebe schafft zugleich klare technische Grenzen für spätere Ersatzteile, Wartung und Upgrades.
Projektvalidierung und kontinuierliche Optimierung
Um diese technische Diskussion über „Bürstenlose Motoren ruhiger betreiben: Die Rolle von ESC-Regelung und Kommutierungszeitpunkt“ in reale Projekte zu überführen, sollten in der Validierungsphase Konfigurationsversionen, Umgebungsbedingungen, Messstellen und Missionsergebnisse gemeinsam dokumentiert werden. Controller-Konfigurationen sind nachvollziehbar zu halten und der Drehzahl- und Leistungszustand bei Auftreten einer Anomalie festzuhalten. Es darf jeweils nur eine Variable geändert werden. Ohne Verifikation dürfen im Internet gefundene allgemeine Zeitwerte nicht direkt auf Hochleistungs- oder Hochspannungssysteme angewendet werden. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Verhalten und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SV Tech
Zu Themen wie „Bürstenlose Motoren ruhiger betreiben: Die Rolle von ESC-Regelung und Kommutierungszeitpunkt“ können Sie die Missionsbetriebsbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam beschreiben; Herr Liu (+86 18688194199, lhc1983@gmail.com) unterstützt bei der Koordination; konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektvalidierung.
Bei der Bestätigung des Zeitpunkts sind die Polpaarzahl des Motors, die Controller-Firmware, die Startparameter und die Testlast zu dokumentieren; ein einzelner erfolgreicher Start darf nicht als Anpassung über alle Betriebsbedingungen hinweg betrachtet werden. Bei Synchronisationsverlust oder anormaler Erwärmung ist zunächst zur vom Lieferanten freigegebenen Basiskonfiguration zurückzukehren. Eine blinde Erhöhung des Zeitpunkts kann Strom und Verluste verändern und taugt nicht als universelle Effizienzmaßnahme für alle Motoren.
Der Wert eines ausgereiften Antriebssystems zeigt sich oft in den Übergangsphasen, die leicht übersehen werden. Motor und ESC als eine gemeinsam in Betrieb zu nehmende Einheit zu behandeln, reduziert wiederholtes Ausprobieren vor Ort und erleichtert es, die Leistung des Prototyps in die Serienproduktion zu übertragen.
