
Große bürstenlose Motoren erreichen typischerweise nicht die extrem hohen mechanischen Drehzahlen kleiner Hochdrehzahlmotoren, doch das macht die Aufgabe für den ESC nicht zwangsläufig einfacher. Bei jeder Umdrehung zwingen die Magnetpole das Steuerungssystem durch mehrere elektrische Zyklen. Erst wenn man die mechanische Drehzahl mit der Polpaarzahl multipliziert, nähert man sich dem Tempo, das der ESC bewältigen muss; dies ist auch ein Faktor, der beim Lesen von Leistungsgrenzen von Reglern leicht übersehen wird.
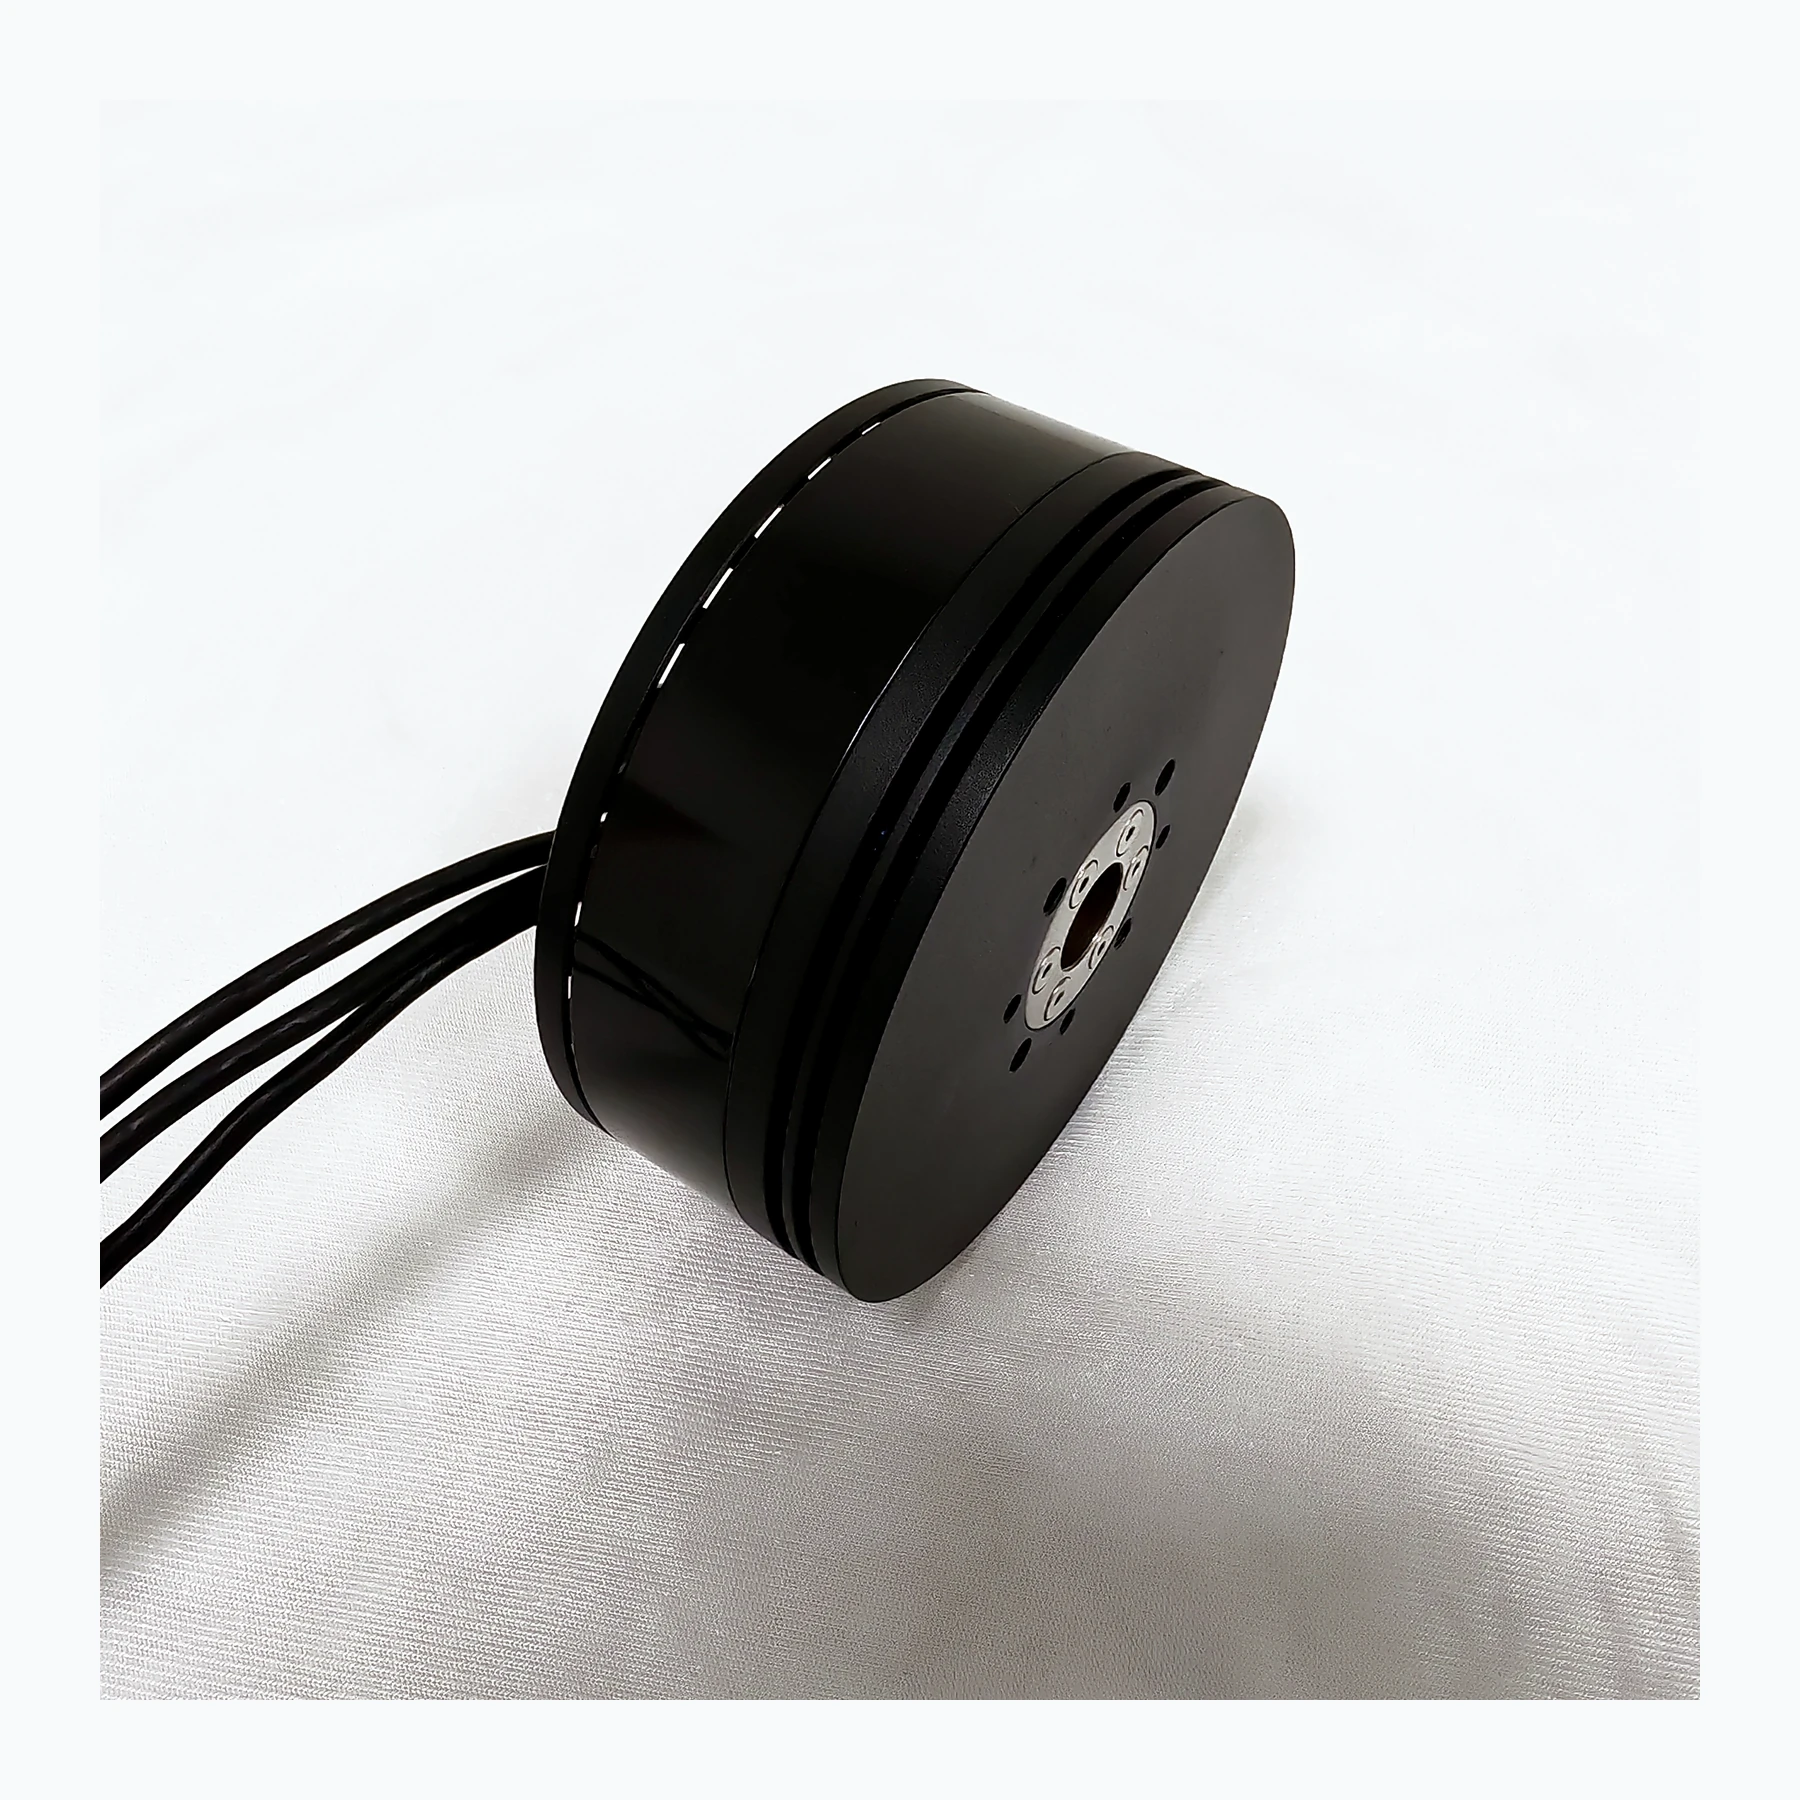
Die Anzahl der Magnetpole verändert das Arbeitstempo des Reglers
Die vom Regler verarbeiteten elektrischen Zyklen hängen von der Polpaarzahl des Motors ab: Die elektrische Drehzahl entspricht der mechanischen Drehzahl multipliziert mit der Polpaarzahl. Selbst wenn die mechanische Drehzahl eines mehrpoligen Außenläufermotors nicht besonders hoch ist, kann der Regler dennoch seine Kommutierungs- oder Abtastgrenze erreichen. Vergleicht man nur die mechanische Drehzahl mit der angegebenen Nennleistung eines ESC, führt dies zu Fehleinschätzungen.
Mehr Magnetpole können bestimmten Drehmoment- und Konstruktionszielen dienen, beeinflussen jedoch gleichzeitig die elektrische Frequenz sowie die Anforderungen an Abtastung und Kommutierung. Der Regler muss Beurteilung und Anpassung in ausreichend kurzer Zeit abschließen, um einen stabilen Antrieb aufrechtzuerhalten. In der Ingenieurspraxis sollte die Kompatibilität nicht allein anhand von „ein paar tausend Umdrehungen pro Minute“ beurteilt werden; ebenso ist auf die Definitionen des Herstellers zu elektrischer Drehzahl, Polzahl und Firmware zu achten. Bei schwerlastigen Niederdrehzahlplattformen ist diese Gegenprüfung besonders wertvoll, um zu vermeiden, dass eine Fehlanpassung des Regelbereichs erst nach dem Zusammenbau des Luftrahmens entdeckt wird.
Angenommen, ein Motor hat 14 Polpaare und eine mechanische Drehzahl von 6000 U/min; die elektrische Drehzahl beträgt dann 84000 eRPM. Die Polpaarzahl ist hier ein hypothetisches Beispiel und steht für kein SVTECH-Modell. Bei der tatsächlichen Beschaffung müssen die Polzahl und die Definition von U/min in den Reglerspezifikationen überprüft werden.
Technische Prinzipien und ingenieurtechnische Grenzen
Ein Drohnenmotor ist kein isoliertes Stellglied. Akku, ESC, Wicklungen, Propeller und Rahmen bestimmen gemeinsam, wie elektrische Energie in Auftrieb und Lageregelkraft umgewandelt wird. Bei der Betrachtung von „Der Drehzahl-Code von Mehrpolmotoren: Elektrische Frequenz jenseits der mechanischen Drehzahl“ sollten Dauerbetriebspunkte, Kurzzeitspitzen, Wärmeableitungspfade und Montagelasten auf derselben Einsatzprofilkurve betrachtet werden: Leerlaufdrehzahl, Maximalstrom oder Einzelpunkt-Schub können jeweils nur einen Aspekt beschreiben. Für industrielle UAV-Antriebssysteme ist die zuverlässige Erfüllung von Inspektions-, Transport- oder Schwebemissionen in der Regel wichtiger als ein Extremwert aus einem einzelnen Prüfstandstest.
Anwendungsszenarien und Umsetzungswege
In Anwendungen wie Vermessung, Inspektion, Logistik und kabelgebundenen Plattformen ändern sich die Leistungsanforderungen mit Nutzlast, Flugphase und Umgebungstemperatur. Entwicklungsteams können zunächst den Zielschub, den üblicherweise genutzten Reise- oder Schwebbereich und die zulässige Temperaturerhöhung bestimmen und dann prüfen, ob Versorgungsspannung, KV, Propeller und Regelstrategie dazu passen. Dieser Auswahlprozess für UAV-Antriebe bewahrt zugleich klare technische Grenzen für spätere Ersatzteile, Wartung und Upgrades.
Projektvalidierung und kontinuierliche Optimierung
Um diese technische Diskussion zu „Der Drehzahl-Code von Mehrpolmotoren: Elektrische Frequenz jenseits der mechanischen Drehzahl“ in realen Projekten zu verankern, sollten in der Validierungsphase Konfigurationsversion, Umgebungsbedingungen, Messorte und Missionsergebnisse gemeinsam erfasst werden. Ergänzen Sie Polpaare, Zielmechanikdrehzahl und berechnete eRPM in der Zuordnungstabelle. Berücksichtigen Sie die höheren Drehzahlen, die bei Vollladung und Lastabwurf auftreten können; verlangen Sie vom Regler einen verifizierten Betriebsspielraum im relevanten Bereich. Diese Informationen sind keine ergänzende Dokumentation, sondern die gemeinsame Grundlage für die Interpretation von Ergebnissen, die Reproduzierbarkeit von Leistungen und die kontinuierliche Optimierung.
Zugehörige Unterstützung von SVTECH
SVTECH bietet Produktdokumentation, Projektanforderungskommunikation und Konfigurationsgrenzenverifizierung für Drohnenmotoren und verwandte Industrieanwendungen. Zu Themen wie „Der Drehzahl-Code von Mehrpolmotoren: Elektrische Frequenz jenseits der mechanischen Drehzahl“ können Einsatzbedingungen, Zielergebnisse, Standortumgebung und vorhandene Ausrüstung gemeinsam beschrieben werden, wobei Herr Liu (+86 18688194199, lhc1983@gmail.com) bei der Koordination unterstützt; konkrete Modelle, Leistungen und Lieferumfang richten sich nach bestätigter Dokumentation und Projektvalidierung.
Bei der Berechnung der elektrischen Drehzahl muss die Polpaarzahl aus zuverlässiger Modelldokumentation stammen; die Anzahl der Magnetpole darf nicht direkt als Anzahl der Polpaare behandelt werden. Ebenso ist zu bestätigen, ob die angegebene Grenze des ESC die elektrische Drehzahl oder die mechanische Drehzahl ist. Schreiben Sie den berechneten Wert, die Datenquelle und den erforderlichen Spielraum gemeinsam in die Auswahltabelle, damit bei einem Wechsel von Motoren oder Firmware schnell erkennbar ist, ob eine erneute Prüfung erforderlich ist.
Die Trennung mechanischer und elektrischer Größen ist ein wichtiger Schritt zum Verständnis bürstenloser Antriebe. Die Umrechnung zwischen ihnen ist einfach, verbindet jedoch die Magnetkreisauslegung mit der Reglerleistungsfähigkeit und zeigt, dass die Motorabstimmung nicht allein anhand von Außenmaßen oder Nennleistung bestimmt werden kann.
