
توسّع الروبوتات المتخصصة قدرات الإنسان خارج مواقع العمل عالية المخاطر أو صعبة الوصول أو المتكررة. وبناء مفردات مشتركة حول "التوقف على منحدر: قدرة الفرملة لدى الروبوتات المتنقلة" يقلل من سوء الفهم وإعادة العمل أثناء التكامل اللاحق.
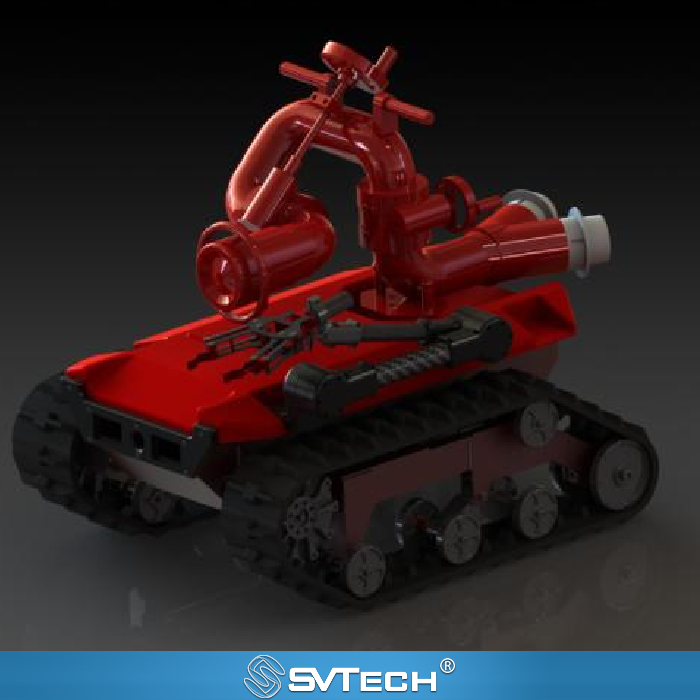
التوقف على منحدر: قدرة الفرملة لدى الروبوتات المتنقلة
قدرة الروبوت على الصعود على منحدر لا تعني أنه قادر على الحفاظ على موضعه بعد فقدان الطاقة أو فقدان الاتصال. فبنية الفرملة واحتكاك الأرض والحمل ومنطق التحكم كلها تؤثر في التوقف والحفاظ على الموضع.
تنبع قدرة الروبوت القابلة للاستخدام فعليًا من التنسيق بين الميكانيكا والإدراك والتحكم والكوادر الميدانية. وإعادة طرح هذا السؤال في موقع المهمة غالبًا ما تكشف الروابط بين المعدات والبيئة والأشخاص. تحقق من التوقف صعودًا ونزولًا وحالات الأعطال ضمن النطاق المسموح به من الشركة المصنعة؛ وسجّل التكوين وسطح الأرض؛ وأكّد الحدود الميكانيكية وحدود التحكم. ويجب أن ينظّم فريق متخصص أي اختبار للحدود.
عند سحب خرطوم، قد تتفاوت القوى الخارجية حسب الاتجاه، وقد تستمر قوة الجر بعد التوقف. والاختبار في حالة عدم التحميل فقط سيفوّت ظروف المهمة الفعلية.
المبادئ التقنية والحدود الهندسية
تجمع الروبوتات المتخصصة الهيكل المتحرك والمشغلات والمستشعرات والاتصالات وواجهة الإنسان والآلة في نظام ميداني واحد. ويذكّرنا موضوع "التوقف على منحدر: قدرة الفرملة لدى الروبوتات المتنقلة" بأن معاملات المنتج تحتاج إلى فهمها بالاقتران مع ظروف الأرض وحالة الحمل وموضع المشغّل ومدة المهمة. فتصنيفات السرعة أو التسلق أو التحمل أو الحماية من دخول الأجسام ليست استنتاجات مطلقة منفصلة عن البيئة؛ ولا يكتسب حد قدرة الروبوت معنى هندسيًا إلا في ظل مسار محدد وعوائق ودرجة حرارة وأسلوب تحكم محدد.
سيناريوهات التطبيق ومسار التنفيذ
مكافحة الحرائق وفحص البيئات الخطرة والفحص الصناعي والإنقاذ في حالات الطوارئ هي أكثر اتجاهات التطبيق قيمة للروبوتات المتخصصة. ويتمثل هدفها المشترك في توسيع نطاق إدراك الأفراد ومدى عملهم، وفي ظروف مناسبة تقليل التعرض المباشر للمخاطر. وقبل النشر، ينبغي تصميم منطقة المهمة وظروف الاتصال ومسارات الدخول والاسترجاع ومسؤوليات الأفراد وتسليم المعلومات معًا، بحيث تخدم ذكاء الروبوت فعليًا اتخاذ القرار الميداني بدلًا من مجرد استعراض حركة واحدة.
التحقق من المشروع والتحسين المستمر
لجعل هذه المناقشة التقنية حول "التوقف على منحدر: قدرة الفرملة لدى الروبوتات المتنقلة" قابلة للتطبيق في المشاريع الفعلية، ينبغي أن تسجّل مرحلة التحقق نسخة التكوين والظروف البيئية ومواضع القياس ونتائج المهمة معًا. تحقق من التوقف صعودًا ونزولًا وحالات الأعطال ضمن النطاق المسموح به من الشركة المصنعة؛ وسجّل التكوين وسطح الأرض؛ وأكّد الحدود الميكانيكية وحدود التحكم. ويجب أن ينظّم فريق متخصص أي اختبار للحدود. وهذه المعلومات ليست وثائق تكميلية بل الأساس المشترك لتفسير النتائج وإعادة إنتاج الأداء والتحسين المستمر.
دعم ذو صلة من Zhuhai SV Tech Co. Ltd.
تقدّم Zhuhai SV Tech Co. Ltd. (SVTECH) وثائق المنتج والتواصل حول متطلبات المشروع والتحقق من حدود التكوين للروبوتات المتخصصة وتطبيقات الصناعة ذات الصلة. وبخصوص موضوعات مثل "التوقف على منحدر: قدرة الفرملة لدى الروبوتات المتنقلة"، صِف ظروف المهمة والنتائج المستهدفة وبيئة الموقع والمعدات القائمة معًا، وسيتولى السيد Liu (+86 18688194199, lhc1983@gmail.com) تنسيق المساعدة؛ وتخضع الطُرز والأداء ونطاق التسليم المحددة للوثائق المؤكدة والتحقق من المشروع.
عند القبول، سجّل الحركة قبل التوقف وحالة سطح المنحدر والحمل، بدلًا من مجرد تصوير الروبوت واقفًا بثبات على منحدر. فالتوضع الساكن قد لا يكون قد تحقق من عملية الفرملة الفعلية. وبخصوص قدرة الحفاظ على الموضع بعد عطل، ينبغي أيضًا توضيح أي وظيفة هيكلية أو وظيفة تحكم توفّرها، والتحقق من ظروفها المطبقة.
هذا الفهم الموجّه ميدانيًا هو الشرط المسبق لتحويل قدرة المعدات إلى قيمة للعميل.
