
Трос не должен свободно провисать или постоянно тянуть летательный аппарат. Взлёт, посадка, порывы ветра и горизонтальный дрейф постоянно изменяют состояние кабеля, поэтому лебёдочная система должна поддерживать согласованность между провисанием и натяжением. Контроль натяжения связывает три области: механическую, электрическую и лётную.
Цель управления — согласовывать изменения
Умеренное натяжение помогает управлять кабелем, но чрезмерное натяжение создаёт тянущее усилие на полётной платформе; слишком слабое может привести к провисанию и опасности контакта. Целью должно быть контролируемое состояние троса, соответствующее проекту системы, а не визуально натянутая линия.
Слишком провисший кабель повышает вероятность запутывания и опасного контакта, а слишком натянутый может стать внешним возмущением для полётной платформы. Обратная связь от датчиков, реакция барабана и параметры управления в совокупности определяют динамическое поведение. Наблюдение за изменениями натяжения при подъёме и спуске говорит о согласованности системы больше, чем проверка одного статического состояния. Хорошее управление должно также допускать ограниченную податливую реакцию.
Боковое перемещение аппарата и выдача/подбор кабеля барабаном при подъёме и спуске предъявляют к системе разные требования, а порывы ветра также изменяют усилия в кабеле. Пригодность единой статической уставки натяжения необходимо проверять с учётом логики управления и фактической трассы на площадке.
Технические принципы и инженерные границы
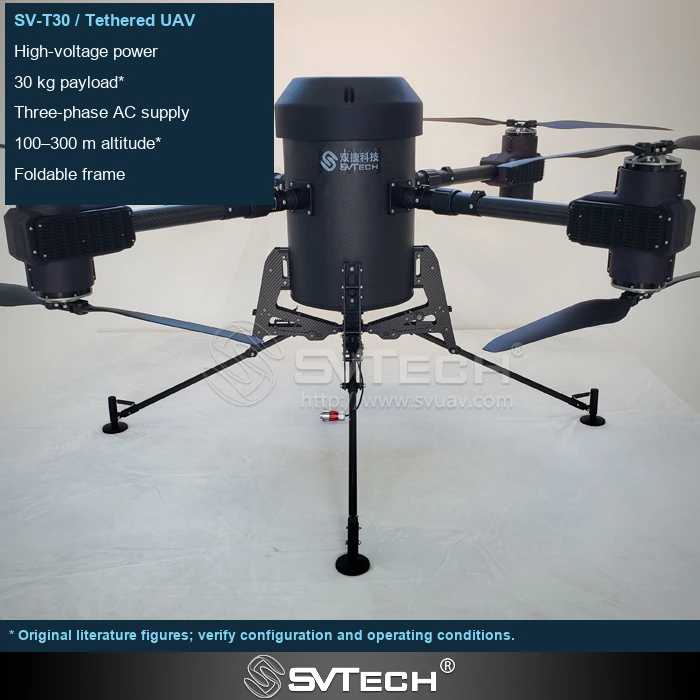
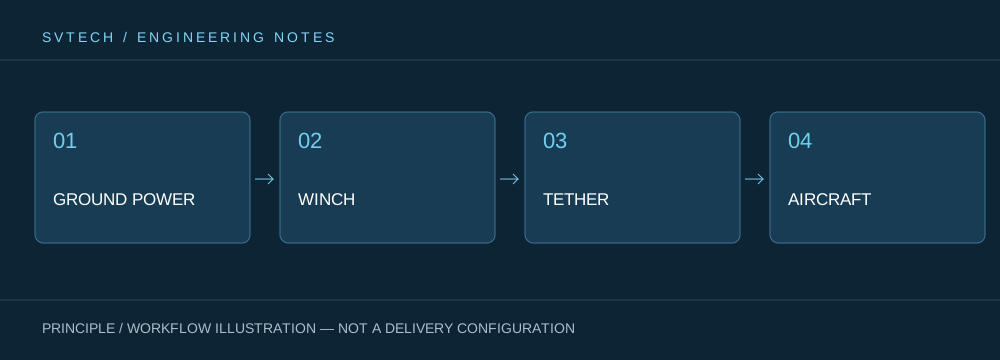
Привязной дрон объединяет наземное питание, лебёдочный механизм, кабель, полётную платформу и полезную нагрузку в одну непрерывную систему. При проектировании по теме «Гибкое соединение в привязных дронах: контроль натяжения синхронизирует лебёдочную систему с полётом» эффективность электропитания, масса кабеля, изменение натяжения, отвод тепла от полезной нагрузки и управление полётом взаимно влияют друг на друга. Систему нельзя описать только максимальной продолжительностью полёта; именно способность поддерживать стабильную работу при заданной высоте, ветровых условиях, мощности полезной нагрузки и сменности расчёта делает дрон с непрерывным питанием действительно значимым.
Сценарии применения и пути реализации
Длительное наблюдение, временный ретранслятор связи, ночное аварийное освещение и охрана отдельных зон — всё это задачи, которые может выполнять привязная платформа. Все они требуют долговременно используемой воздушной позиции, но предъявляют разные требования к изображению, каналам связи, освещению или скорости развёртывания. Совместный учёт задач, наземного питания, рабочей зоны, погодного окна и пути выхода позволяет превратить привязную дрон-систему из демонстрационного устройства в услугу, организуемую на площадке.
Проектная верификация и непрерывная оптимизация
Чтобы привязать это техническое обсуждение темы «Гибкое соединение в привязных дронах: контроль натяжения синхронизирует лебёдочную систему с полётом» к реальным проектам, на этапе верификации следует совместно фиксировать версию конфигурации, условия окружающей среды, точки измерений и результаты выполнения задач. Убедитесь, что измерение натяжения, пороги защиты и реакции на аномалии относятся к поставленной конфигурации; наблюдайте контролируемый подъём, зависание и возврат; не добавляйте произвольно балласт и не увеличивайте тягу для подавления колебаний. Эта информация — не дополнение к документации, а общая основа для интерпретации результатов, воспроизведения характеристик и непрерывной оптимизации.
Соответствующая поддержка от SV Tech
SV Tech предоставляет документацию на продукцию, обсуждение проектных требований и проверку границ конфигурации для привязных дронов и смежных отраслевых применений. По темам, подобным «Гибкое соединение в привязных дронах: контроль натяжения синхронизирует лебёдочную систему с полётом», вы можете совместно описать условия выполнения задачи, целевые результаты, условия на площадке и имеющееся оборудование; г-н Лю (+86 18688194199, lhc1983@gmail.com) поможет с согласованием. Конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проектной верификацией.
Уставки натяжения должны учитывать провисание кабеля, ветер, ориентацию аппарата и реакцию лебёдки. Полевые испытания позволяют наблюдать три фазы — взлёт, удержание высоты и посадку, — а не только проверять натянутость линии при стабильном зависании. Если система многократно натягивается и ослабевает, устраняйте проблемы управления и трассы в соответствии с утверждённой процедурой; не повышайте уставку просто для маскировки колебаний.
Ценность управления кабелем заключается в снижении дополнительной нагрузки. Когда лебёдочный механизм понимает ритм полёта, привязная платформа работает плавнее в изменяющихся условиях.
