
Традиционные привязные развёртывания строятся вокруг стационарной наземной станции, тогда как в мобильных сценариях платформа и наземный носитель должны перемещаться вместе. Движение транспортного средства, угол кабеля и положение в воздухе создают новые задачи координации, а также открывают такие прикладные концепции, как наблюдение вдоль маршрута.
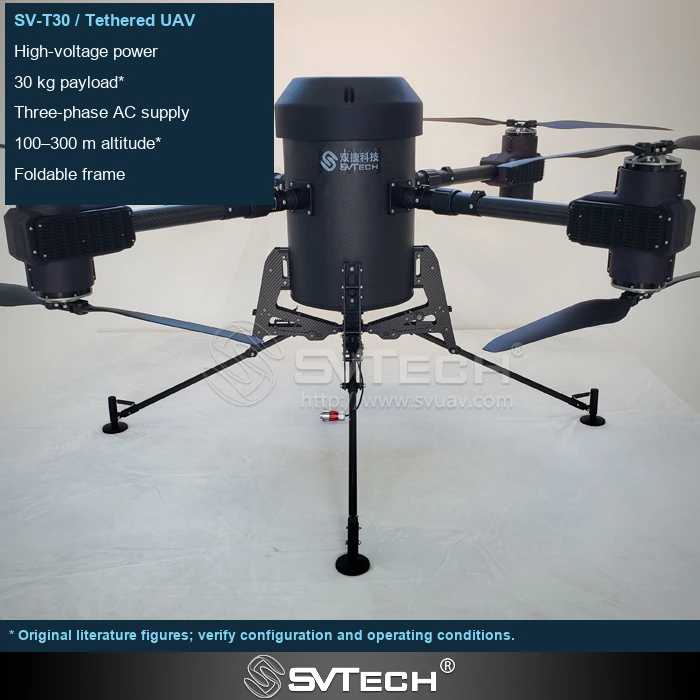
Слежение — это совокупность взаимосвязей, которые должны быть определены
«Автоматическое слежение» может означать, что аппарат следует за наземной станцией, лебёдка следует за требованиями по выпуску кабеля, а полезная нагрузка следует за целью — это совершенно разные функции. Общее название не означает, что датчики, границы управления и применимые сценарии одинаковы.
Слежение за наземной станцией, поддержание относительной высоты и наведение на цель — это разные цели управления. Неровности дороги и повороты изменяют траекторию кабеля, а окружающие препятствия ещё больше усложняют границы системы. При обсуждении таких функций следует чётко определять применимый рельеф, скорость и условия выхода из режима. Здесь описан направление интеграции; конкретные возможности по-прежнему определяются документацией модели и результатами проверки.
Если наземное оборудование перемещается, система должна согласовывать положение, состояние кабеля и препятствия. Наличие у отдельного компонента функции слежения не доказывает, что вся система способна работать при движении по любому маршруту.
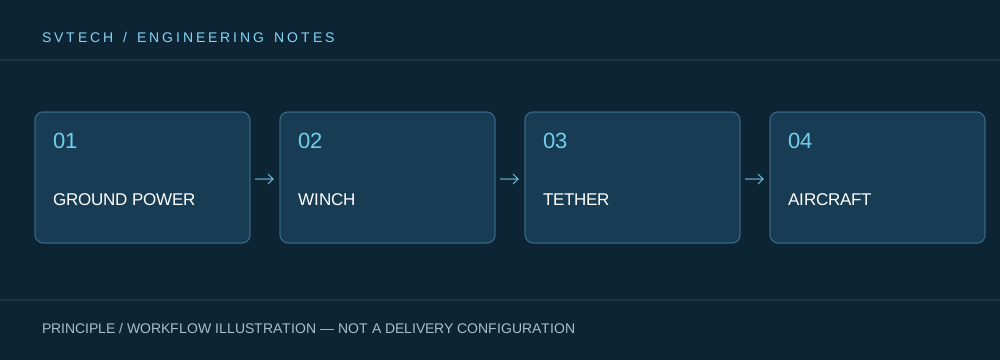
Технические принципы и инженерные границы
Привязной БПЛА объединяет наземное питание, механизм выпуска/подбора кабеля, кабель, полётную платформу и полезную нагрузку в единую систему. При проектировании в рамках темы «Мобильная привязная платформа: сохранение непрерывных авиационных возможностей при смене мест выполнения задач» энергоэффективность, масса кабеля, изменение натяжения, охлаждение полезной нагрузки и управление полётом взаимодействуют друг с другом. Систему нельзя описывать только максимальным временем работы; именно способность поддерживать стабильную работу при заданной высоте, ветровых условиях, мощности полезной нагрузки и смене персонала делает возможности БПЛА с постоянным питанием более значимыми на практике.
Сценарии применения и пути реализации
Непрерывное наблюдение, временная ретрансляция связи, аварийное освещение в ночное время и охрана отдельных зон — всё это задачи, которые может решать привязная платформа. Их объединяет требование долговременной доступности авиационной позиции, но каждая предъявляет разные требования к изображению, каналу связи, освещению или скорости развёртывания. Включение в план целей задачи, наземного питания, зоны работы, погодного окна и пути выхода позволяет превратить привязную БПЛА-систему из демонстрационного устройства в услугу, организуемую на месте.
Проектная проверка и непрерывная оптимизация
Чтобы привязать это техническое обсуждение темы «Мобильная привязная платформа: сохранение непрерывных авиационных возможностей при смене мест выполнения задач» к реальным проектам, на этапе проверки следует совместно фиксировать версию конфигурации, условия окружающей среды, места измерений и результаты выполнения задачи. Требуйте чётких определений цели слежения, входных сигналов, допустимых состояний движения и реакций на отказ; проводите проверку на характерных маршрутах; используйте в проектной документации полные определения функций, чтобы избежать непонимания из-за маркетинговых терминов. Эта информация — не дополнительная документация, а общая основа для интерпретации результатов, воспроизведения характеристик и непрерывной оптимизации.
Соответствующая поддержка от SV Tech
Zhuhai SV Tech Co. Ltd. предоставляет документацию на продукцию, согласование проектных требований и проверку границ конфигурации для привязных БПЛА и смежных отраслевых применений. По вопросам, связанным с темой «Мобильная привязная платформа: сохранение непрерывных авиационных возможностей при смене мест выполнения задач», можно совместно описать условия выполнения задачи, целевые результаты, среду площадки и имеющееся оборудование; г-н Лю (Mr. Liu, +86 18688194199, lhc1983@gmail.com) поможет с координацией; конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проектной проверкой.
Уточните опорную цель, допустимую скорость движения, диапазон поворота, источник позиционирования и поведение при аномалии. Перемещение наземной платформы одновременно изменяет траекторию и усилия в кабеле, поэтому недостаточно проверить только то, следует ли аппарат. Названия функций продукта должны соответствовать конкретным конфигурациям и описаниям; не следует автоматически переносить описания технических направлений с сайта на каждую модель.
Мобильность делает услуги непрерывного присутствия в воздухе более гибкими, но и повышает требования к координации. Только чётко определив, за чем следует платформа, можно оценить её ценность для выполнения задачи.
