
Специализированные роботы расширяют возможности человека за пределами зон высокого риска, труднодоступных участков и монотонных операций. Единое понимание темы «Видимость в густом дыму: почему роботам-пожарным нужны несколько методов восприятия» снижает риск недопонимания и переделок при последующей интеграции.
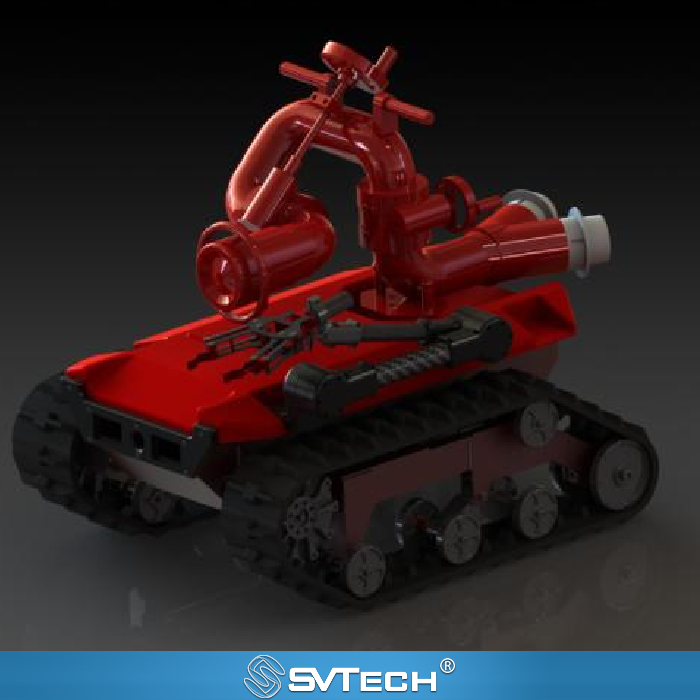
Видимость в густом дыму: почему роботам-пожарным нужны несколько методов восприятия
На визуализацию в видимом свете влияют дым, освещение, отражения и загрязнение объектива; наличие изображения ещё не означает, что цель опознаваема. Полезные нагрузки, такие как тепловизоры, также имеют собственные ограничения, и нельзя делать обобщённых заявлений о «видении сквозь любой дым».
Реально применимые возможности робота складываются из согласованной работы механики, восприятия, управления и персонала на месте. Возвращение этого вопроса на площадку задачи часто выявляет взаимосвязи оборудования, среды и людей. Определите цели и дистанции, которые нужно распознавать, проверьте типовые условия среды и меры очистки; сохраняйте исходные изображения; поручите интерпретацию сенсорной информации специалистам, а не полагайтесь только на характеристики камер.
Капли воды или скопившаяся пыль на поверхности объектива могут вызывать локальную «слепоту», а сильное освещение в среде с частицами способно усилить рассеяние. Практическую ценность информации следует оценивать исходя из реальной задачи.
Технические принципы и инженерные границы
Специализированные роботы объединяют мобильное шасси, исполнительные механизмы, датчики, средства связи и человеко-машинный интерфейс в единую систему на площадке. Тема «Видимость в густом дыму: почему роботам-пожарным нужны несколько методов восприятия» напоминает, что характеристики продукта необходимо рассматривать с учётом условий на месте, состояния полезной нагрузки, положения оператора и длительности задачи. Скорость, преодолеваемая крутизна, автономность или степень защиты оболочки не являются абсолютными выводами, оторванными от среды; инженерный смысл границы возможностей робота приобретают лишь при заданных маршрутах, препятствиях, температурах и методах управления.
Сценарии применения и пути внедрения
Пожаротушение, обследование опасных сред, промышленная инспекция и аварийно-спасательные работы — наиболее востребованные направления применения специализированных роботов. Их общая цель — расширить возможности восприятия и зону действий персонала и в подходящих условиях снизить риск прямого приближения. Перед развёртыванием следует совместно проработать зону задачи, условия связи, пути входа и эвакуации, обязанности персонала и передачу информации, чтобы интеллект робота действительно обслуживал принятие решений на месте, а не только демонстрировал отдельные действия.
Проектная валидация и непрерывная оптимизация
Чтобы привязать это техническое обсуждение темы «Видимость в густом дыму: почему роботам-пожарным нужны несколько методов восприятия» к реальным проектам, на этапе валидации следует совместно фиксировать версию конфигурации, условия среды, точки измерения и результаты задачи. Определите цели и дистанции, которые нужно распознавать, проверьте типовые условия среды и меры очистки; сохраняйте исходные изображения; поручите интерпретацию сенсорной информации специалистам, а не полагайтесь только на характеристики камер. Эти сведения — не дополнительная документация, а общая основа для интерпретации результатов, воспроизводимости характеристик и непрерывной оптимизации.
Соответствующая поддержка SV Tech
Zhuhai SV Tech Co. Ltd. предоставляет документацию на продукцию, согласование проектных требований и проверку границ конфигурации для специализированных роботов и смежных отраслевых применений. По темам, подобным «Видимость в густом дыму: почему роботам-пожарным нужны несколько методов восприятия», можно совместно описать условия задачи, целевые результаты, среду на месте и имеющееся оборудование; координацию обеспечивает г-н Лю (+86 18688194199, lhc1983@gmail.com). Конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проектной валидацией.
Требования к задаче можно сформулировать как «распознать конкретный маркер или считать заданную информацию в согласованной дистанции» — так фактическую ценность проще проверить. Демонстрация лишь изображения с тепловым контрастом не показывает, способен ли оператор принять требуемое решение. Тестовые цели и результаты наблюдения должны быть согласованы сторонами заранее.
Такое ориентированное на площадку понимание — необходимое условие превращения возможностей оборудования в ценность для заказчика.
