
Специализированные роботы расширяют возможности человека за пределами опасных, труднодоступных или монотонных рабочих позиций. Формирование единого понятийного аппарата вокруг темы «Остановка на склоне: тормозные возможности мобильных роботов» снижает число недопониманий и переделок при последующей интеграции.
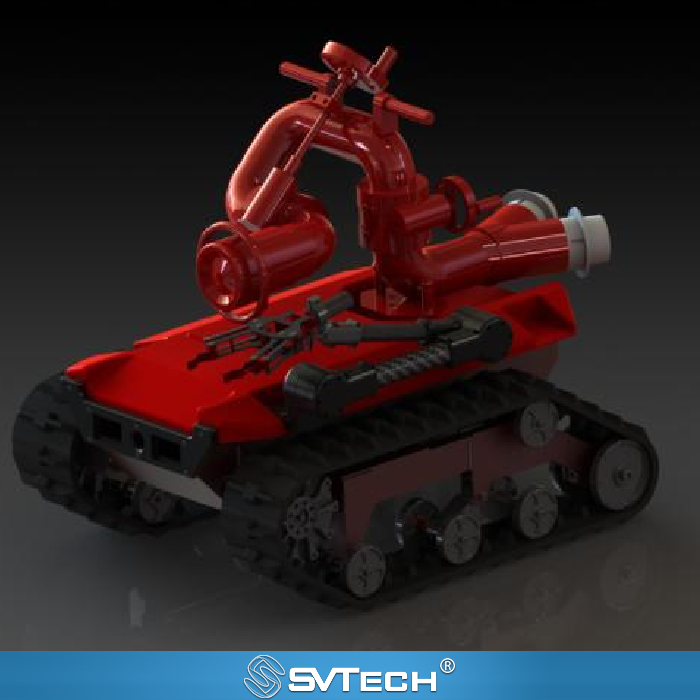
Остановка на склоне: тормозные возможности мобильных роботов
Способность робота преодолевать подъём не означает, что он сможет удержаться на месте после потери питания или связи. На остановку и удержание влияют тормозная конструкция, трение о грунт, нагрузка и логика управления.
По-настоящему пригодная к применению способность робота формируется за счёт согласованной работы механики, систем восприятия, управления и персонала на площадке. Возвращение этого вопроса в контекст реальной задачи часто выявляет взаимосвязи между оборудованием, средой и людьми. Проверяйте остановку на подъёме и спуске, а также поведение при отказах в пределах, допускаемых изготовителем; фиксируйте конфигурацию и тип поверхности; подтверждайте механические и управляющие границы. Любые испытания на предельных режимах должны организовываться профессиональной командой.
При буксировке шланга внешние силы могут менять направление, а тяговое усилие может сохраняться и после остановки. Испытания только в ненагруженном состоянии не отражают реальных условий задачи.
Технические принципы и инженерные границы
Специализированные роботы объединяют мобильное шасси, исполнительные механизмы, датчики, средства связи и человеко-машинный интерфейс в единую систему на площадке. Тема «Остановка на склоне: тормозные возможности мобильных роботов» напоминает, что параметры изделия необходимо рассматривать в сочетании с состоянием грунта, нагрузкой, положением оператора и продолжительностью задачи. Показатели скорости, преодоления подъёма, автономности или пылевлагозащиты не являются абсолютными выводами, оторванными от условий среды; граница возможностей робота приобретает инженерный смысл только при заданном маршруте, препятствиях, температуре и способе управления.
Сценарии применения и путь внедрения
Пожаротушение, разведка в опасных средах, промышленная инспекция и аварийно-спасательные работы — наиболее ценные направления применения специализированных роботов. Их общая цель — расширить возможности восприятия и зону действий персонала и в подходящих условиях снизить прямое воздействие риска. Перед развёртыванием следует совместно проработать зону задачи, условия связи, пути входа и эвакуации, распределение обязанностей персонала и передачу информации, чтобы интеллект робота действительно обслуживал принятие решений на площадке, а не только демонстрировал отдельное действие.
Проектная проверка и непрерывная оптимизация
Чтобы это техническое обсуждение темы «Остановка на склоне: тормозные возможности мобильных роботов» было применимо к реальным проектам, на этапе проверки следует совместно фиксировать версию конфигурации, условия среды, точки измерений и результаты выполнения задачи. Проверяйте остановку на подъёме и спуске, а также поведение при отказах в пределах, допускаемых изготовителем; фиксируйте конфигурацию и тип поверхности; подтверждайте механические и управляющие границы. Любые испытания на предельных режимах должны организовываться профессиональной командой. Эти сведения — не дополнение к документации, а общая основа для интерпретации результатов, воспроизведения характеристик и непрерывной оптимизации.
Соответствующая поддержка Zhuhai SV Tech Co. Ltd.
Zhuhai SV Tech Co. Ltd. (SVTECH) предоставляет документацию на изделия, согласование требований проекта и проверку границ конфигурации для специализированных роботов и смежных отраслевых применений. По вопросам, подобным теме «Остановка на склоне: тормозные возможности мобильных роботов», опишите совместно условия задачи, целевые результаты, условия площадки и имеющееся оборудование — г-н Лю (+86 18688194199, lhc1983@gmail.com) поможет с координацией; конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проектной проверкой.
При приёмке фиксируйте движение перед остановкой, состояние поверхности склона и нагрузку, а не только фотографируйте робота, неподвижно стоящего на склоне. Статичная установка может не подтверждать фактический процесс торможения. Для удержания после отказа также следует понимать, какая конструктивная или управляющая функция его обеспечивает, и проверять условия её применимости.
Такое ориентированное на площадку понимание — необходимое условие превращения возможностей оборудования в ценность для заказчика.
