
Энергетические характеристики дрона определяются не одним напряжением, указанным на шильдике двигателя. Взлёт при полном заряде, набор высоты под тяжёлой нагрузкой, непрерывное висение и снижение с замедлением — все эти режимы создают разные состояния системы электропитания. Понимание этих изменений объясняет, почему один и тот же комплект двигателей стабильно работает на испытательном стенде, но может вызвать срабатывание защиты сразу после установки на аппарат. Проектирование напряжения связывает аккумулятор, ESC, жгут проводов и двигатель и является отправной точкой для согласованной работы системы питания.
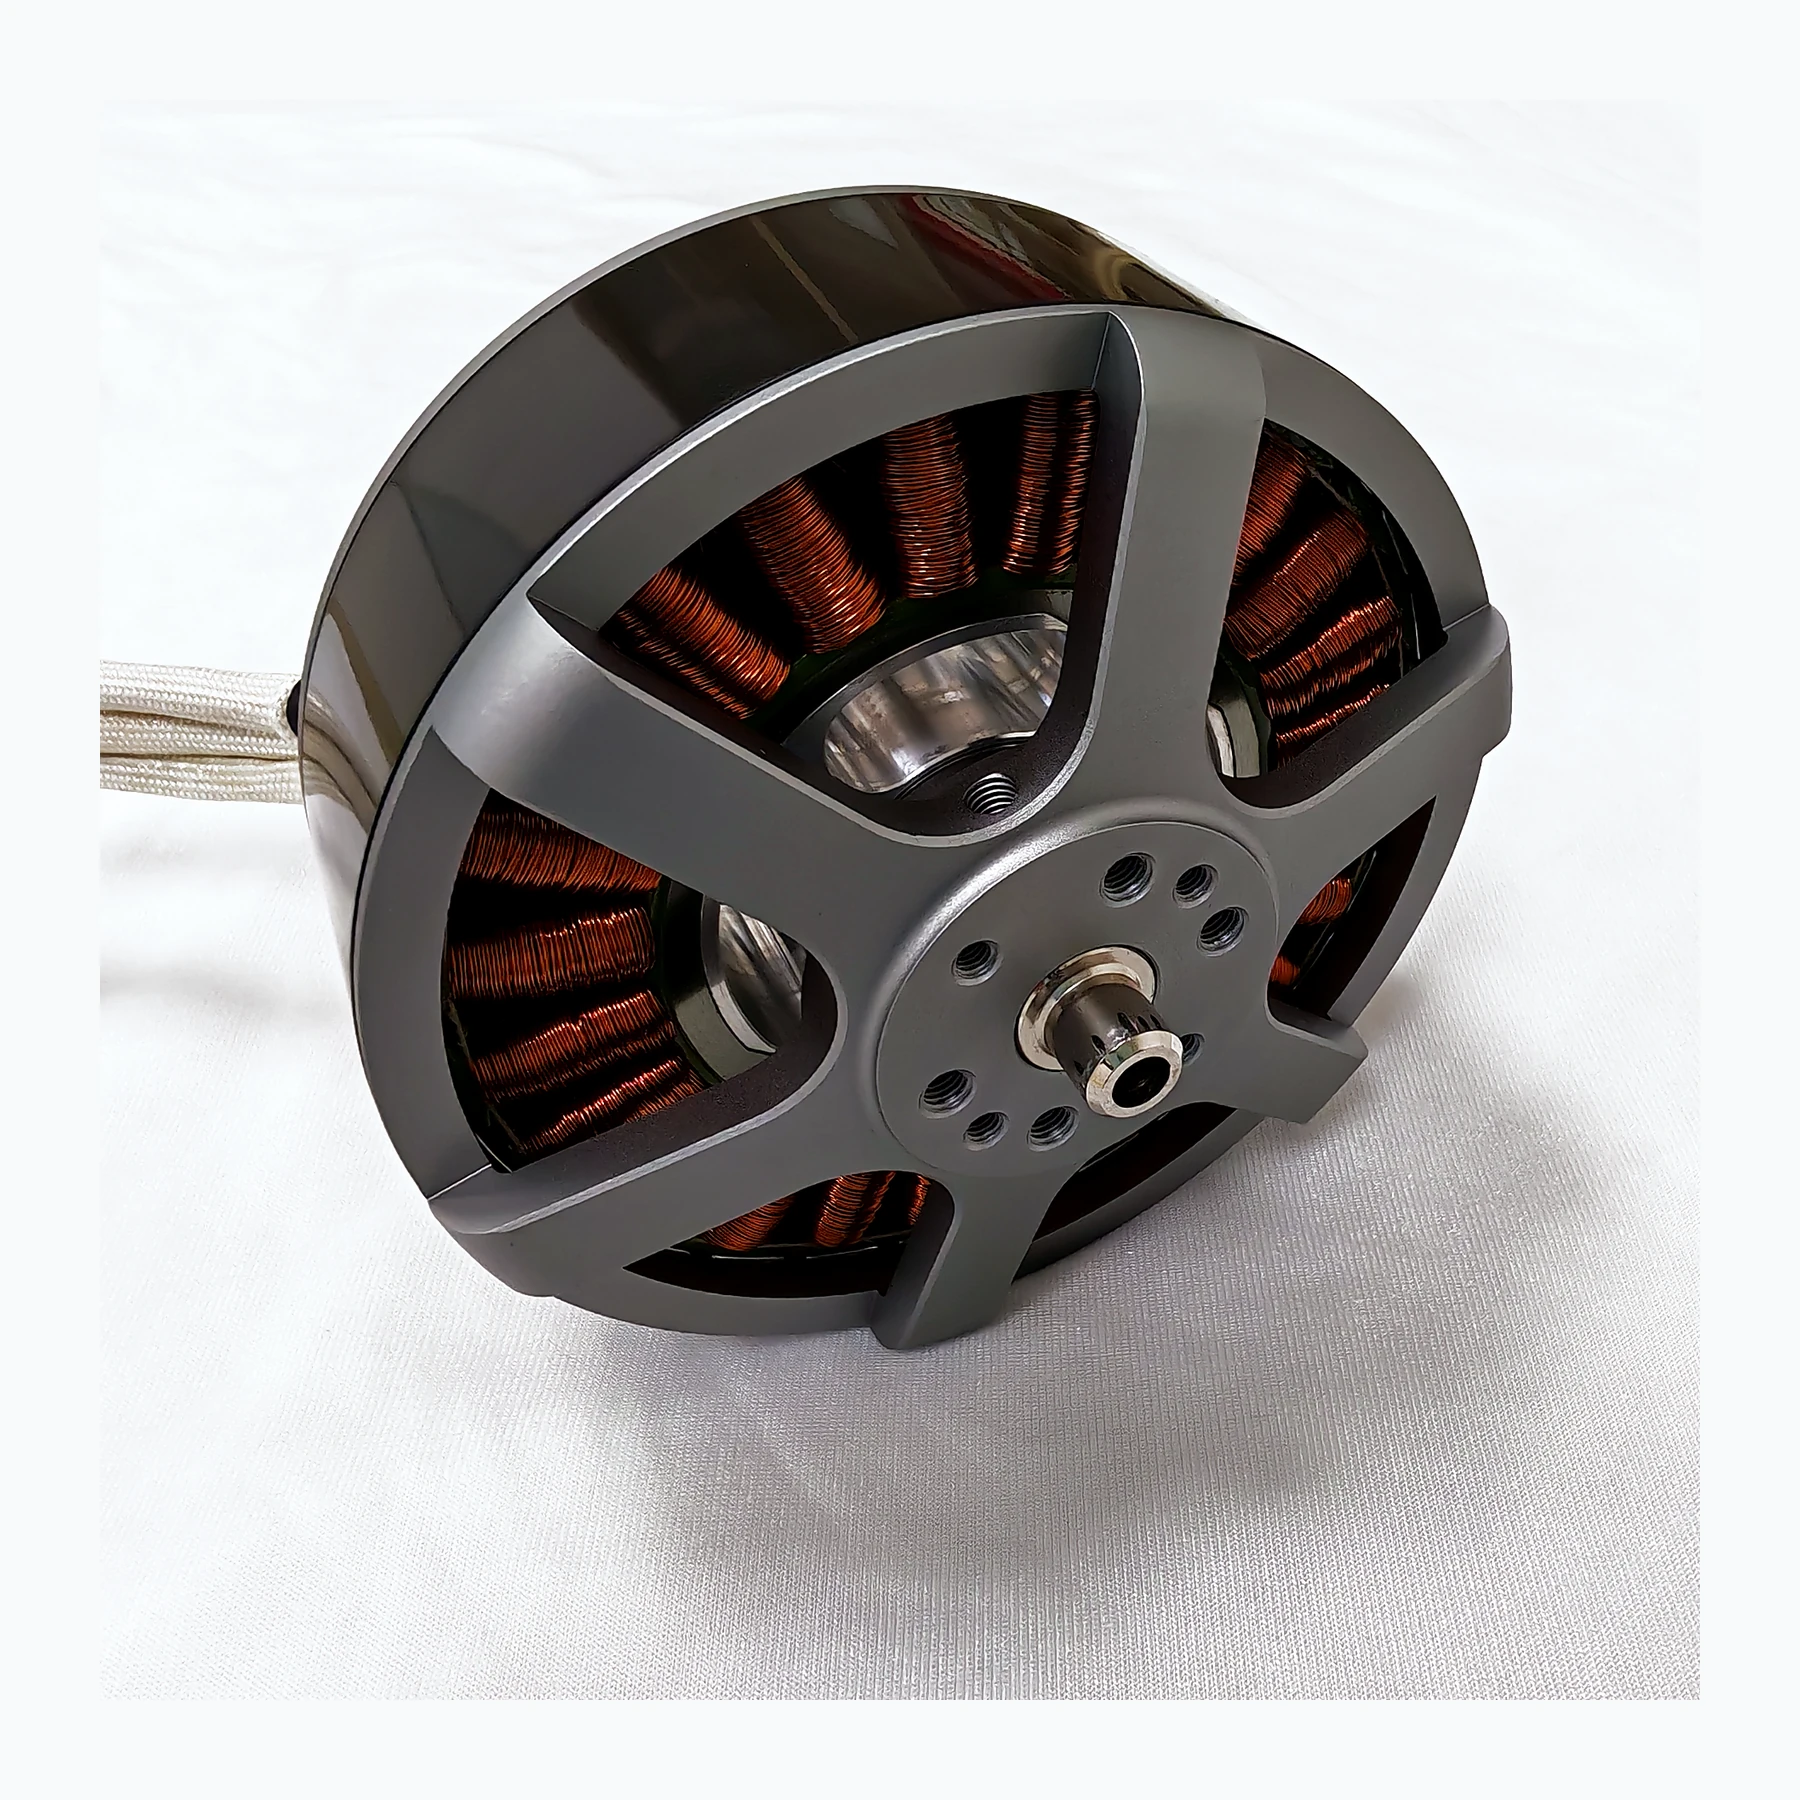
Поиск стабильной рабочей области в условиях изменяющегося электропитания
При выборе, основанном только на номинальном напряжении аккумулятора, упускаются изменения напряжения при полном заряде, низком заряде и во время рекуперации при торможении. Двигатель, контроллер и источник питания должны иметь общий допустимый диапазон, а кратковременные значения выдерживаемого напряжения нельзя рассматривать как значения для непрерывной работы. В системах с большим падением напряжения питания следует также проверять фактическое напряжение на дальнем конце, а не только показания панели источника питания.
Повышение напряжения позволяет снизить ток шины при той же входной мощности, но система не становится автоматически более эффективной из-за этого. Рабочий диапазон контроллера, требования к изоляции соединителей и падение напряжения аккумулятора также учитываются при проектировании. По-настоящему значимо — построить траекторию напряжения для всей миссии, чтобы нормальные колебания всегда попадали в общий допустимый диапазон. Для инспекционных дронов, которым требуются повторные взлёты и посадки, такой подход позволяет уменьшить прерывания миссии из-за срабатывания защиты, а также оставляет чёткую границу для последующего увеличения полезной нагрузки.
На примере диапазона 44,4–58,8 В пост. тока из руководства A32: источник питания, показывающий 48 В в статическом состоянии, не доказывает, что он остаётся в этом диапазоне при резком изменении нагрузки. Следует регистрировать процессы запуска, непрерывной нагрузки и быстрого снижения нагрузки, а минимальные и максимальные значения рассматривать отдельно. Этот пример лишь иллюстрирует метод согласования и не подразумевает допустимого перенапряжения.
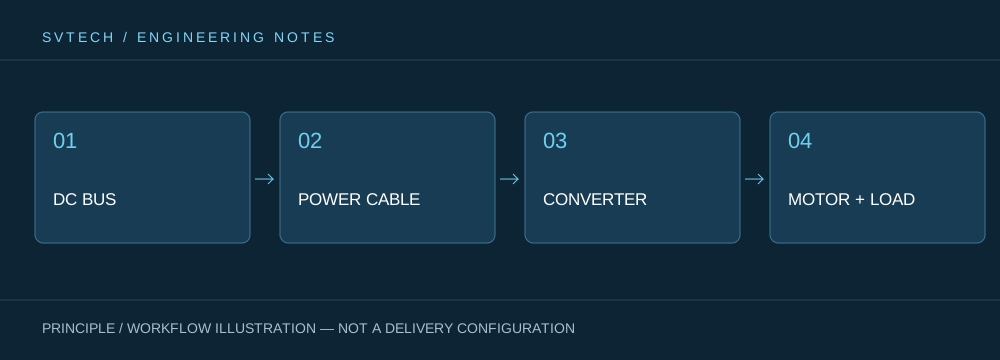
Технические принципы и инженерные границы
Двигатель дрона — это не изолированный исполнительный компонент. Аккумулятор, ESC, обмотки, пропеллер и рама вместе определяют, как электрическая энергия преобразуется в подъёмную силу и силу управления положением. При обсуждении темы «От аккумулятора до пропеллера: логика проектирования напряжения в системе питания дрона» точку непрерывной работы, кратковременный пик, путь отвода тепла и монтажные усилия следует рассматривать на одной кривой миссии: скорость без нагрузки, максимальный ток или тяга по отдельному показателю могут описать лишь одну её сторону. Для систем питания промышленных дронов надёжное выполнение инспекционных, транспортных задач или задач висения обычно важнее экстремального показателя в отдельном стендовом испытании.
Сценарии применения и пути реализации
В таких применениях, как аэросъёмка, инспекция, логистика и привязные платформы, требования к мощности меняются в зависимости от полезной нагрузки, фазы полёта и температуры окружающей среды. Инженерные команды могут сначала определить целевую тягу, обычный диапазон крейсерского полёта или висения и допустимый нагрев, а затем проверить, соответствуют ли напряжение питания, KV, пропеллер и стратегия управления. Этот процесс подбора силовой установки дрона также позволяет сохранить чёткие технические границы для последующих запасных частей, обслуживания и модернизации.
Проектная валидация и непрерывная оптимизация
Чтобы этот технический материал по теме «От аккумулятора до пропеллера: логика проектирования напряжения в системе питания дрона» был применим к реальному проекту, на этапе проверки следует совместно фиксировать версию конфигурации, условия окружающей среды, точки измерений и результаты миссии. Предоставьте информацию о полном выходном диапазоне и пульсациях источника питания; проверьте пороги пониженного и повышенного напряжения контроллера; подтвердите, что после потерь в линии остаётся запас. Если у этих трёх параметров нет перекрывающегося окна, следует скорректировать схему питания, а не пытаться снять защиту программно. Эта информация — не дополнение к документации, а общая основа для объяснения результатов, воспроизведения характеристик и непрерывной оптимизации.
Соответствующая поддержка SVTECH
SVTECH предоставляет документацию на продукцию, обсуждение требований проекта и проверку границ конфигурации для двигателей дронов и смежных отраслевых применений. По темам, подобным «От аккумулятора до пропеллера: логика проектирования напряжения в системе питания дрона», можно совместно описать условия миссии, целевые результаты, условия на площадке и имеющееся оборудование; г-н Лю (+86 18688194199, lhc1983@gmail.com) поможет с организацией взаимодействия; конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проверкой проекта.
Разместите допустимые условия на стороне источника питания, на входе контроллера и на стороне двигателя в одной таблице, затем отметьте время измерений. Для питания по длинным линиям особенно следует проверять падение напряжения на дальнем конце, а в сценариях рекуперации необходимо также подтвердить, способен ли источник питания поглощать энергию. Если получен только устный ответ «48 В», документации всё ещё недостаточно для фиксации схемы; следует запросить верхний и нижний пределы, переходные условия и описания срабатывания защиты.
Модернизация питания часто начинается с переосмысления существующего источника питания. Только восстановив напряжение из статического числа в кривую, изменяющуюся во времени, команда может судить, менять ли двигатель, корректировать ли жгут проводов или изменять распределение питания во время миссии. Хорошая схема питания даёт этим решениям прочную основу.
