
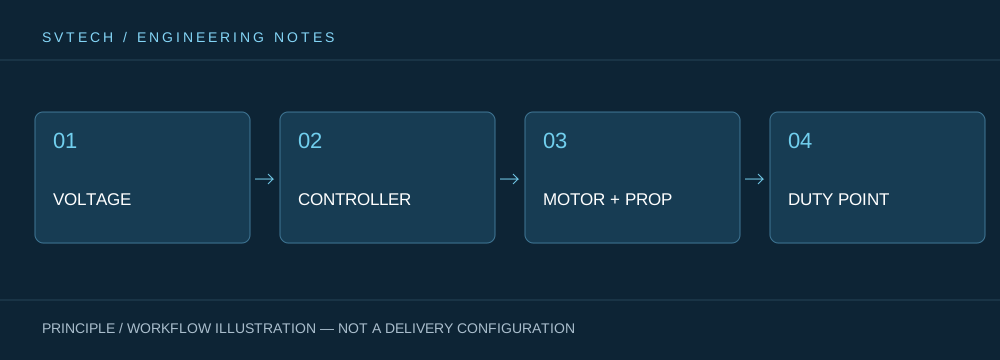
Выходная мощность батареи становится аэродинамической силой, поднимающей аппарат, только после прохождения через ESC, двигатель и пропеллер. Каждый этап имеет потери и измеряется по-разному. В результате две силовые системы с близкой входной мощностью могут создавать разную тягу; два аппарата с близкой тягой также могут иметь разную продолжительность полёта. Чтение параметров вдоль направления потока энергии ближе к реальным характеристикам, чем сравнение максимальной мощности изолированно.
КПД следует понимать поэтапно вдоль энергетической цепи
Входная мощность постоянного тока приблизительно равна напряжению шины, умноженному на входной ток, и включает потери в ESC, двигателе и соединениях. Выходная мощность на валу связана с крутящим моментом и угловой скоростью, тогда как на тягу также влияют пропеллер и условия воздуха. Эти три показателя описывают разные границы. Место измерения должно быть чётко указано в закупочных таблицах, чтобы избежать трактовки мощности источника питания как механической выходной мощности двигателя.
Коммутационные потери ESC, потери в меди обмоток, потери в магнитной цепи и аэродинамические потери лопастей возникают в разных местах. Используя только входную мощность постоянного тока и статическую тягу, можно сравнить эффективность движителя в заданных условиях испытания, но нельзя напрямую вывести механический КПД самого двигателя. Платформы для аэросъёмки часто отдают приоритет полезности выполнения задачи при висении или крейсерском полёте, тогда как транспортные платформы также должны учитывать пиковые нагрузки при взлёте и отвод тепла. Показатели оценки должны служить этим целям; иначе оптимизация одного числа может перенести издержки на другую часть системы.
Предположим, на стороне источника питания измерены 50 В и 40 А, что даёт входную мощность 2 кВт; без измерений крутящего момента и скорости нельзя утверждать, что мощность на валу также равна 2 кВт. Если две комбинации пропеллер-двигатель имеют одинаковую входную мощность, но разную тягу, причина может заключаться в КПД пропеллера, и это не следует сразу приписывать качеству двигателя.
Технические принципы и инженерные границы
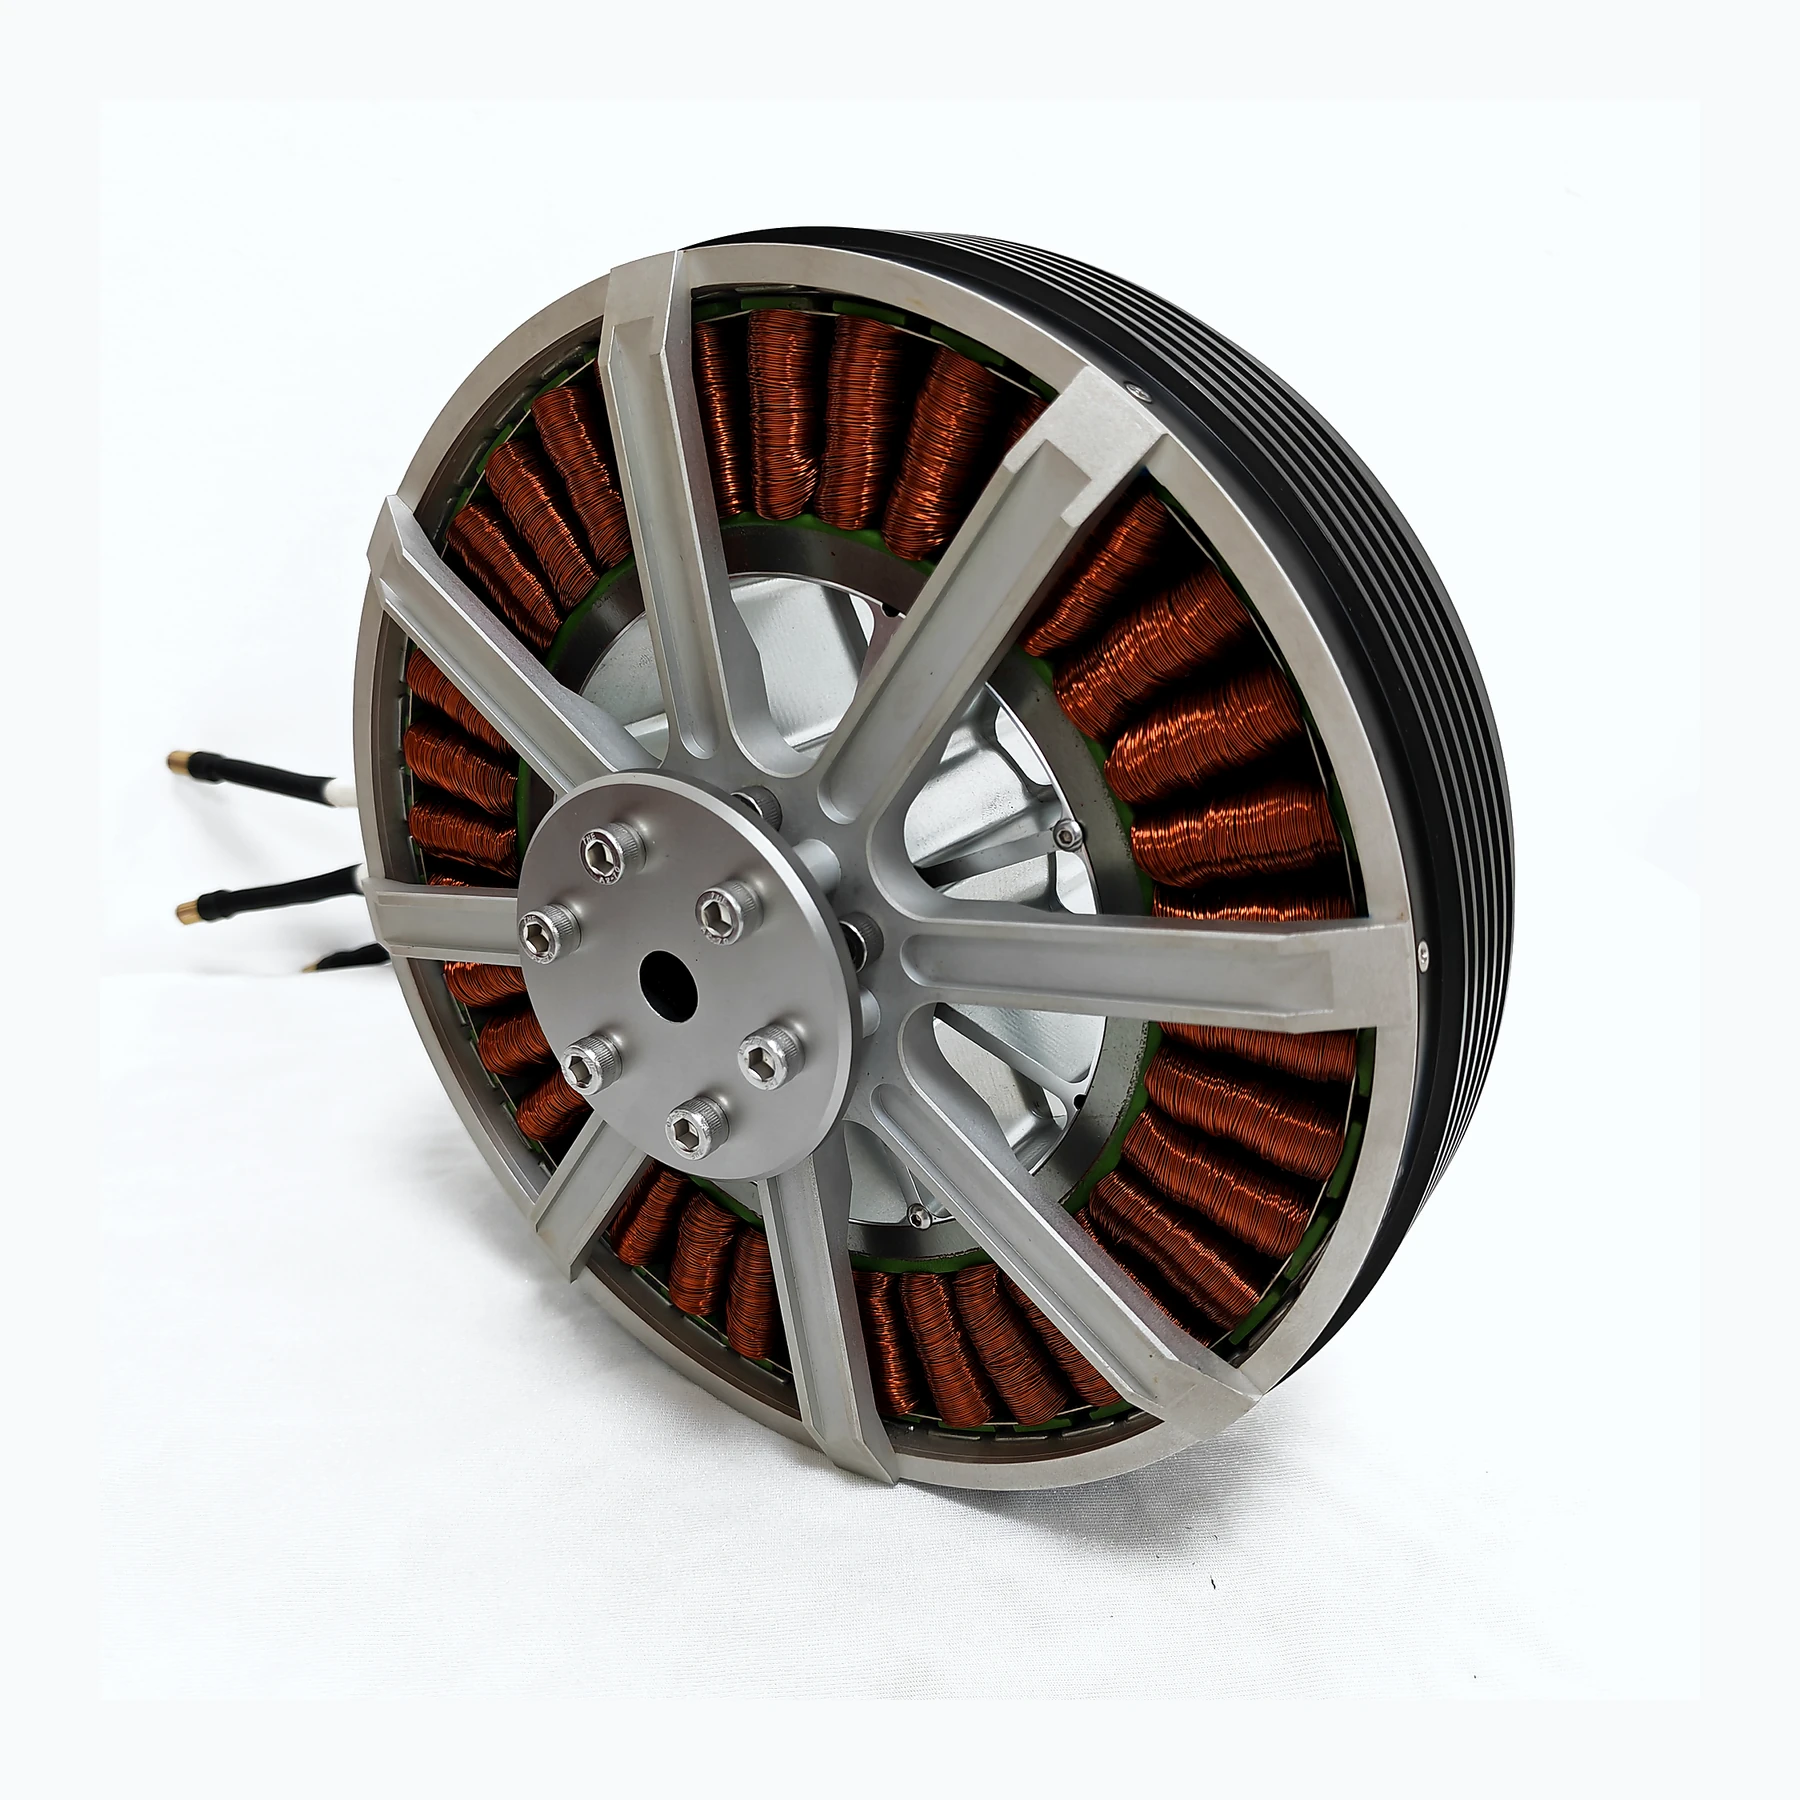
Двигатель дрона не является изолированным исполнительным механизмом. Батарея, ESC, обмотки, пропеллер и рама вместе определяют, как электрическая энергия преобразуется в подъёмную силу и силу управления положением. При обсуждении темы «Как электрическая энергия превращается в подъёмную силу: разбор трёх преобразований в силовой цепи дрона» непрерывные рабочие точки, кратковременные пики, пути отвода тепла и монтажные нагрузки следует рассматривать на одной кривой полётного задания: скорость холостого хода, максимальный ток или отдельное значение тяги могут описать лишь один аспект. Для силовых систем промышленных дронов надёжное выполнение задач инспекции, транспортировки или висения обычно важнее пикового показателя из единичного стендового испытания.
Сценарии применения и пути реализации
В таких применениях, как аэросъёмка, инспекция, логистика и привязные платформы, требования к мощности меняются в зависимости от полезной нагрузки, фазы полёта и температуры окружающей среды. Инженерные команды могут сначала определить целевую тягу, обычный диапазон крейсерского полёта или висения и допустимый нагрев, а затем проверить, соответствуют ли напряжение питания, KV, пропеллер и стратегия управления. Этот процесс подбора силовой установки дрона также позволяет сохранить чёткие технические границы для последующих запасных частей, обслуживания и модернизации.
Проектная валидация и непрерывная оптимизация
Чтобы это техническое обсуждение темы «Как электрическая энергия превращается в подъёмную силу: разбор трёх преобразований в силовой цепи дрона» было применимо к реальным проектам, на этапе валидации следует совместно фиксировать версию конфигурации, условия окружающей среды, места измерений и результаты выполнения задачи. Записывайте точки отбора проб напряжения и тока, подтверждайте полосу пропускания приборов и статус калибровки; добавляйте измерение крутящего момента, когда требуется мощность на валу; унифицируйте ESC и пропеллер при сравнении эффективности тяги. В запросных документах следует избегать использования слова «мощность» без чёткого определения границ. Эта информация является не дополнительной документацией, а общей основой для интерпретации результатов, воспроизведения характеристик и непрерывной оптимизации.
Соответствующая поддержка SVTECH
SVTECH предоставляет документацию на продукцию, обсуждение проектных требований и проверку границ конфигурации для двигателей дронов и связанных отраслевых применений. По таким темам, как «Как электрическая энергия превращается в подъёмную силу: разбор трёх преобразований в силовой цепи дрона», можно совместно описать рабочие условия выполнения задачи, целевые результаты, условия на месте и имеющееся оборудование; г-н Лю (+86 18688194199, lhc1983@gmail.com) поможет с координацией; конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проектной валидацией.
При сравнении протоколов испытаний сначала проведите границы между источником питания, проводкой, ESC, двигателем и пропеллером. КПД на стороне источника питания и КПД самого двигателя — это не один и тот же показатель. Если прибор регистрировал только выход батареи, результат следует называть системным входом; если необходимо оценить эффективность механического преобразования, следует добавить измерение на валу, а моменты отбора проб крутящего момента и скорости должны быть синхронизированы.
Раздельная регистрация входной мощности источника питания, выходной мощности на валу и аэродинамической силы — это первый шаг к оптимизации мощности. Это не только позволяет выявить реальные потери, но и объяснить заказчикам, что большее значение мощности — лишь граница возможностей; энергия, затрачиваемая на выполнение одной и той же задачи, определяет долгосрочный пользовательский опыт.
