
То, что двигатель вращается, доказывает лишь установление самой базовой связи привода. Плавная работа, быстрый отклик и разумный нагрев также зависят от того, как ESC определяет состояние ротора и организует трёхфазные токи. Момент коммутации подобен реле, требующему согласования: если момент выбран неверно, электрическая энергия может превращаться в тепло и шум вместо эффективного преобразования в требуемый крутящий момент.
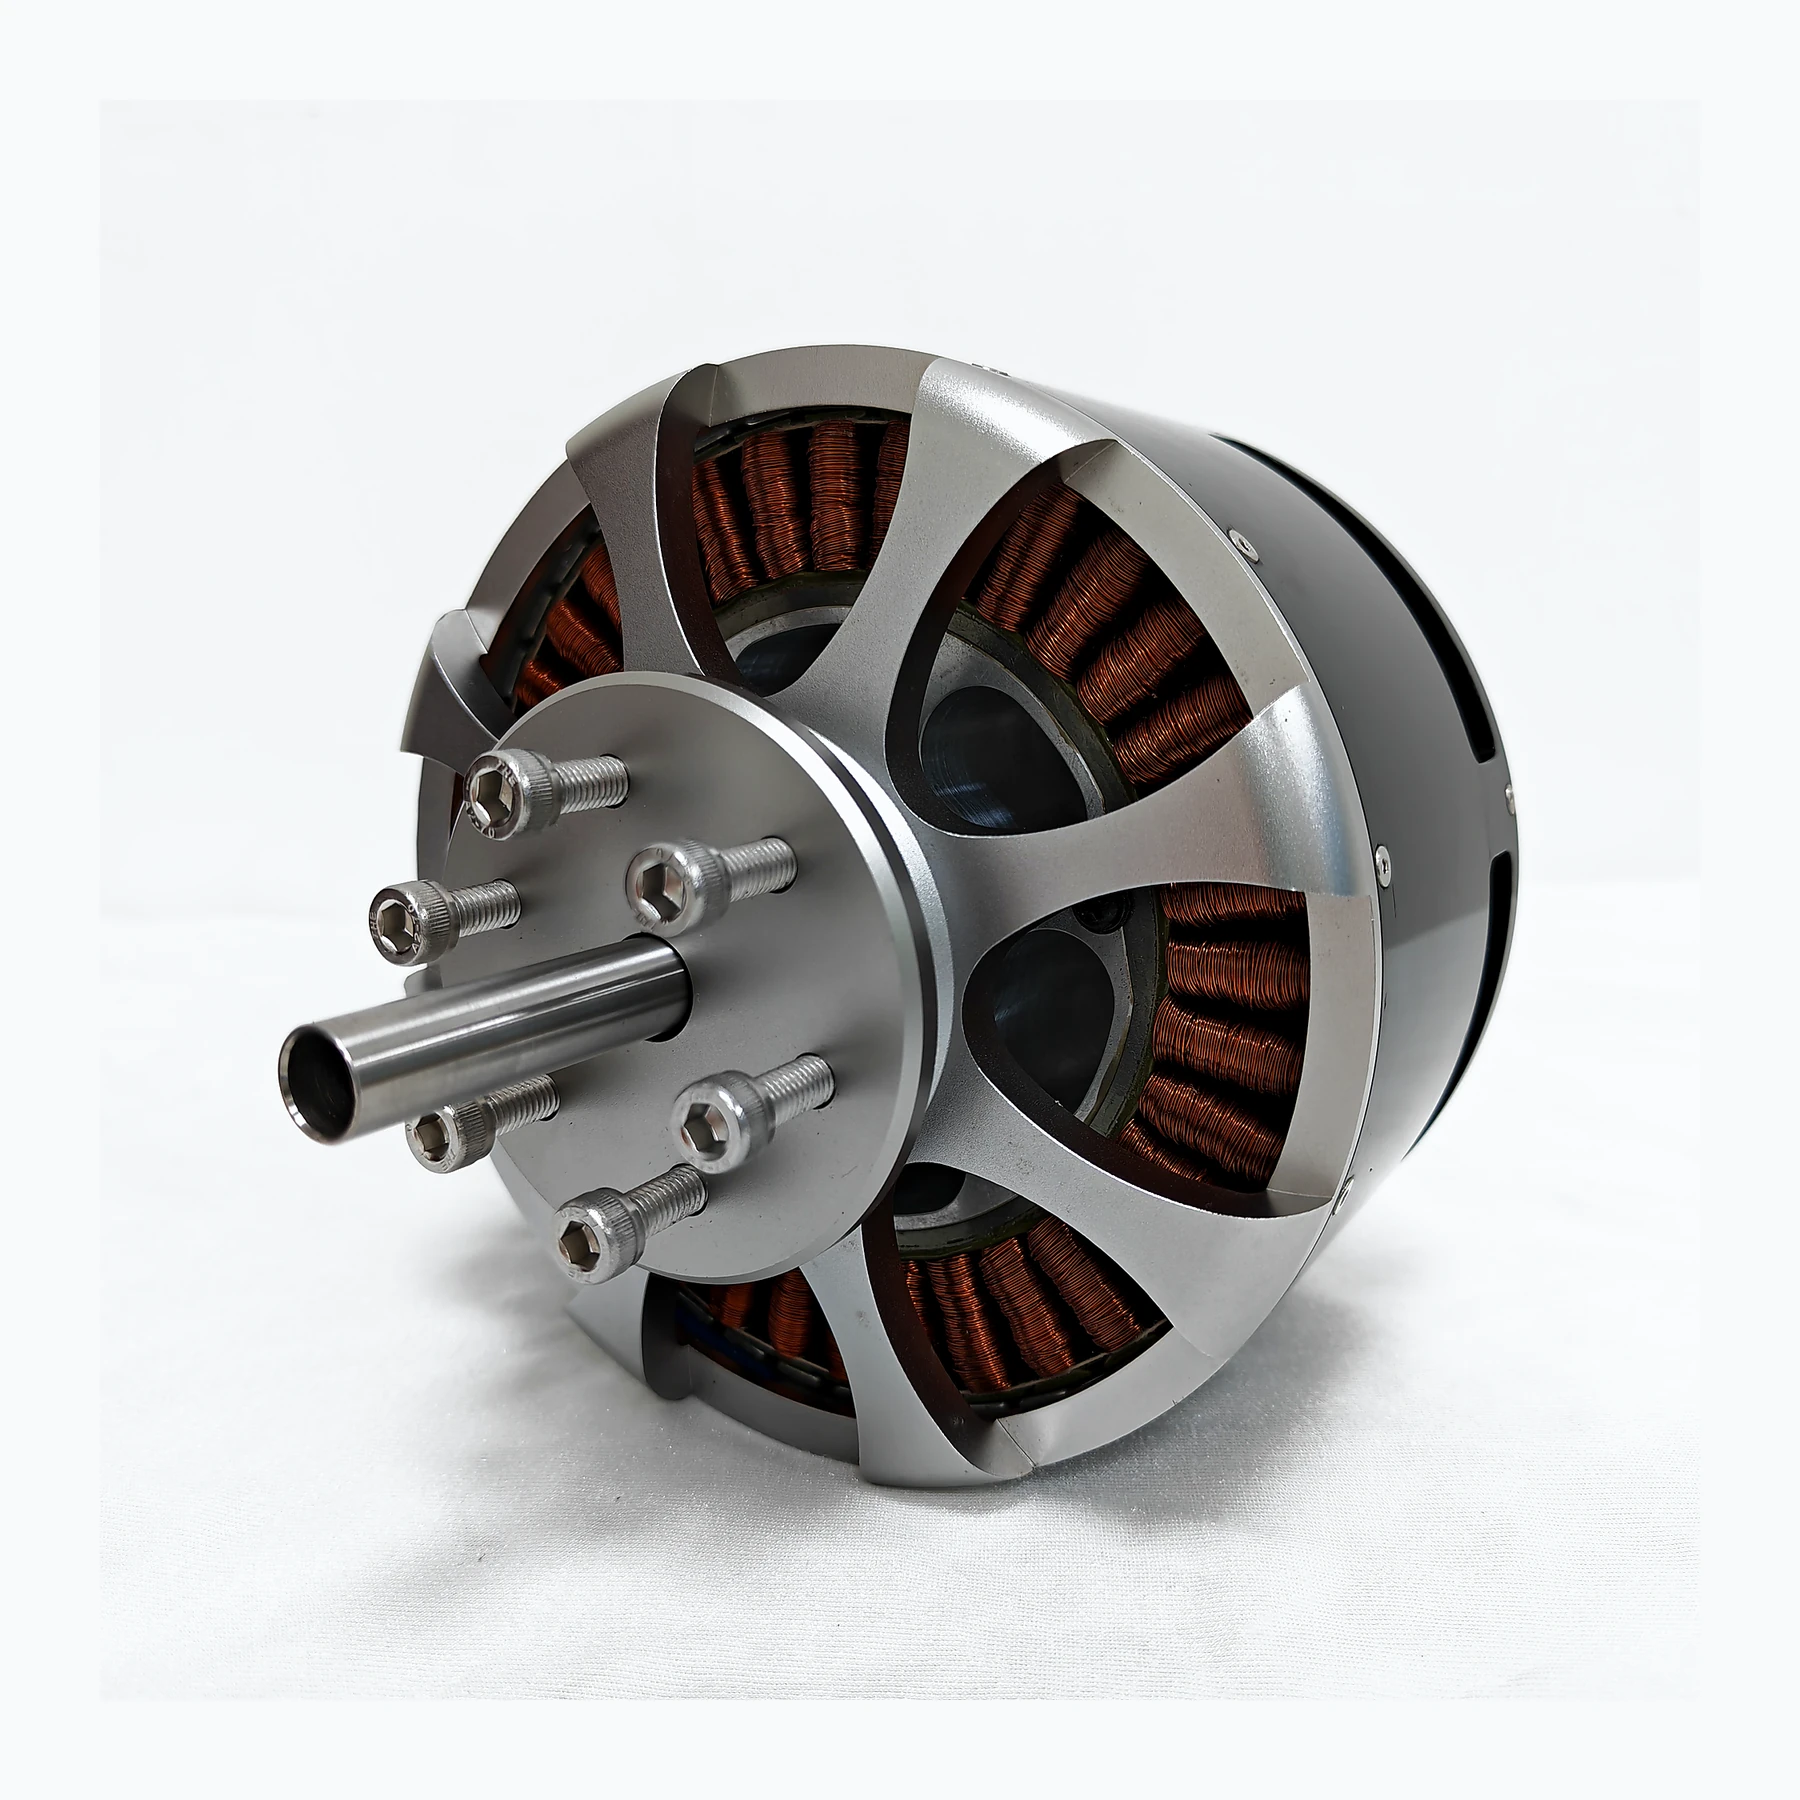
Параметры управления меняют ощущение системы в работе
Бесколлекторный контроллер должен переключать ток в соответствии с положением ротора. Стратегия коммутации и параметры момента взаимодействуют с индуктивностью двигателя, противо-ЭДС и частотой вращения. Несоответствие может проявляться как неуверенный запуск, аномальный шум, нагрев или внезапная потеря синхронизации, и холостой ход «вращается» не может охватить условия коммутации под нагрузкой.
Двигатели различаются числом полюсов, обмоткой и характеристиками противо-ЭДС, поэтому одни и те же настройки ESC не обязательно дают одинаковый результат. Низкоскоростной запуск, резкие изменения нагрузки и высокоскоростной диапазон также могут предъявлять разные требования к стратегии управления. В проекте настройку параметров следует привязывать к осциллограммам, нагреву и наблюдаемому поведению, а не к субъективному ощущению, что «одна настройка сильнее». Замкнутое управление и более богатая телеметрия дают инструменты для оптимизации, но эти возможности всё равно должны соответствовать фактическому оборудованию и версии прошивки.
Если ток в режиме висения возрастает после замены контроллера на том же двигателе, не меняйте сразу воздушные винты. Сначала убедитесь, что версия прошивки, режим управления и рекомендованные производителем настройки согласованы, затем проведите контролируемый тест со ступенчатой нагрузкой. Особенно для винтов с высокой инерцией необходимо проверять процессы запуска и быстрого замедления.
Технические принципы и инженерные границы
Двигатель дрона — не изолированный исполнительный механизм. Аккумулятор, ESC, обмотки, воздушный винт и рама вместе определяют, как электрическая энергия преобразуется в подъёмную силу и силы управления положением. При обсуждении темы «Как заставить бесколлекторные двигатели работать плавнее: роль управления ESC и момента коммутации» непрерывную рабочую точку, кратковременный пик, путь отвода тепла и нагрузки на крепление следует рассматривать на одной кривой миссии: скорость без нагрузки, максимальный ток или отдельное значение тяги могут описать лишь одну грань. Для силовой установки промышленного БПЛА надёжное выполнение миссии инспекции, транспортировки или висения обычно важнее, чем экстремальное число из单个 стендового испытания.
Сценарии применения и пути реализации
В таких применениях, как аэрофотосъёмка и картографирование, инспекция, логистика и привязные платформы, требования к силовой установке меняются с полезной нагрузкой, фазой полёта и температурой окружающей среды. Инженерная команда может сначала определить целевую тягу, обычный диапазон крейсерского полёта или висения и допустимый нагрев, а затем проверить соответствие напряжения питания, KV, воздушного винта и стратегии управления. Этот процесс подбора силовой установки БПЛА также задаёт чёткие технические границы для последующих запасных частей, обслуживания и модернизации.
Проектная валидация и непрерывная оптимизация
Чтобы перенести это техническое обсуждение темы «Как заставить бесколлекторные двигатели работать плавнее: роль управления ESC и момента коммутации» в реальные проекты, на этапе валидации следует совместно фиксировать версии конфигурации, условия окружающей среды, точки измерений и результаты миссии. Храните прослеживаемые конфигурации контроллера и записывайте состояние скорости и мощности при возникновении аномалии. Меняйте только одну переменную за раз. Без проверки не применяйте типовые значения момента, найденные в интернете, напрямую к мощным или высоковольтным системам. Эта информация не является дополнением к документации; это общая основа для интерпретации результатов, воспроизведения поведения и непрерывной оптимизации.
Соответствующая поддержка от SV Tech
По темам, подобным «Как заставить бесколлекторные двигатели работать плавнее: роль управления ESC и момента коммутации», вы можете совместно описать условия эксплуатации миссии, целевые результаты, условия на площадке и имеющееся оборудование, а г-н Лю (Mr. Liu) (+86 18688194199, lhc1983@gmail.com) поможет с координацией; конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и проектной валидацией.
При подтверждении момента фиксируйте число пар полюсов двигателя, прошивку контроллера, параметры запуска и испытательную нагрузку и избегайте трактовки单个 успешного запуска как адаптации ко всем условиям работы. При потере синхронизации или аномальном нагреве сначала вернитесь к базовой конфигурации, одобренной поставщиком. Слепое увеличение момента может изменить ток и потери и не может служить универсальной мерой эффективности для всех двигателей.
Ценность зрелой силовой установки часто проявляется в переходных фазах, которые легко упустить. Рассмотрение двигателя и ESC как единого целого для совместной настройки уменьшает повторные пробы и ошибки на площадке и облегчает воспроизведение характеристик прототипа в серийном производстве.
