
Установка двух роторов на одной оси позволяет разместить больше силовых установок в ограниченном объёме — именно поэтому соосные конфигурации привлекают внимание в тяжёлых платформах. Однако воздух, разделяемый верхним и нижним роторами, не неподвижен, и преимущество компактной компоновки в пространстве сопряжено с аэродинамической интерференцией. Только поняв этот набор компромиссов, можно оценить реальную эксплуатационную ценность соосной конструкции.
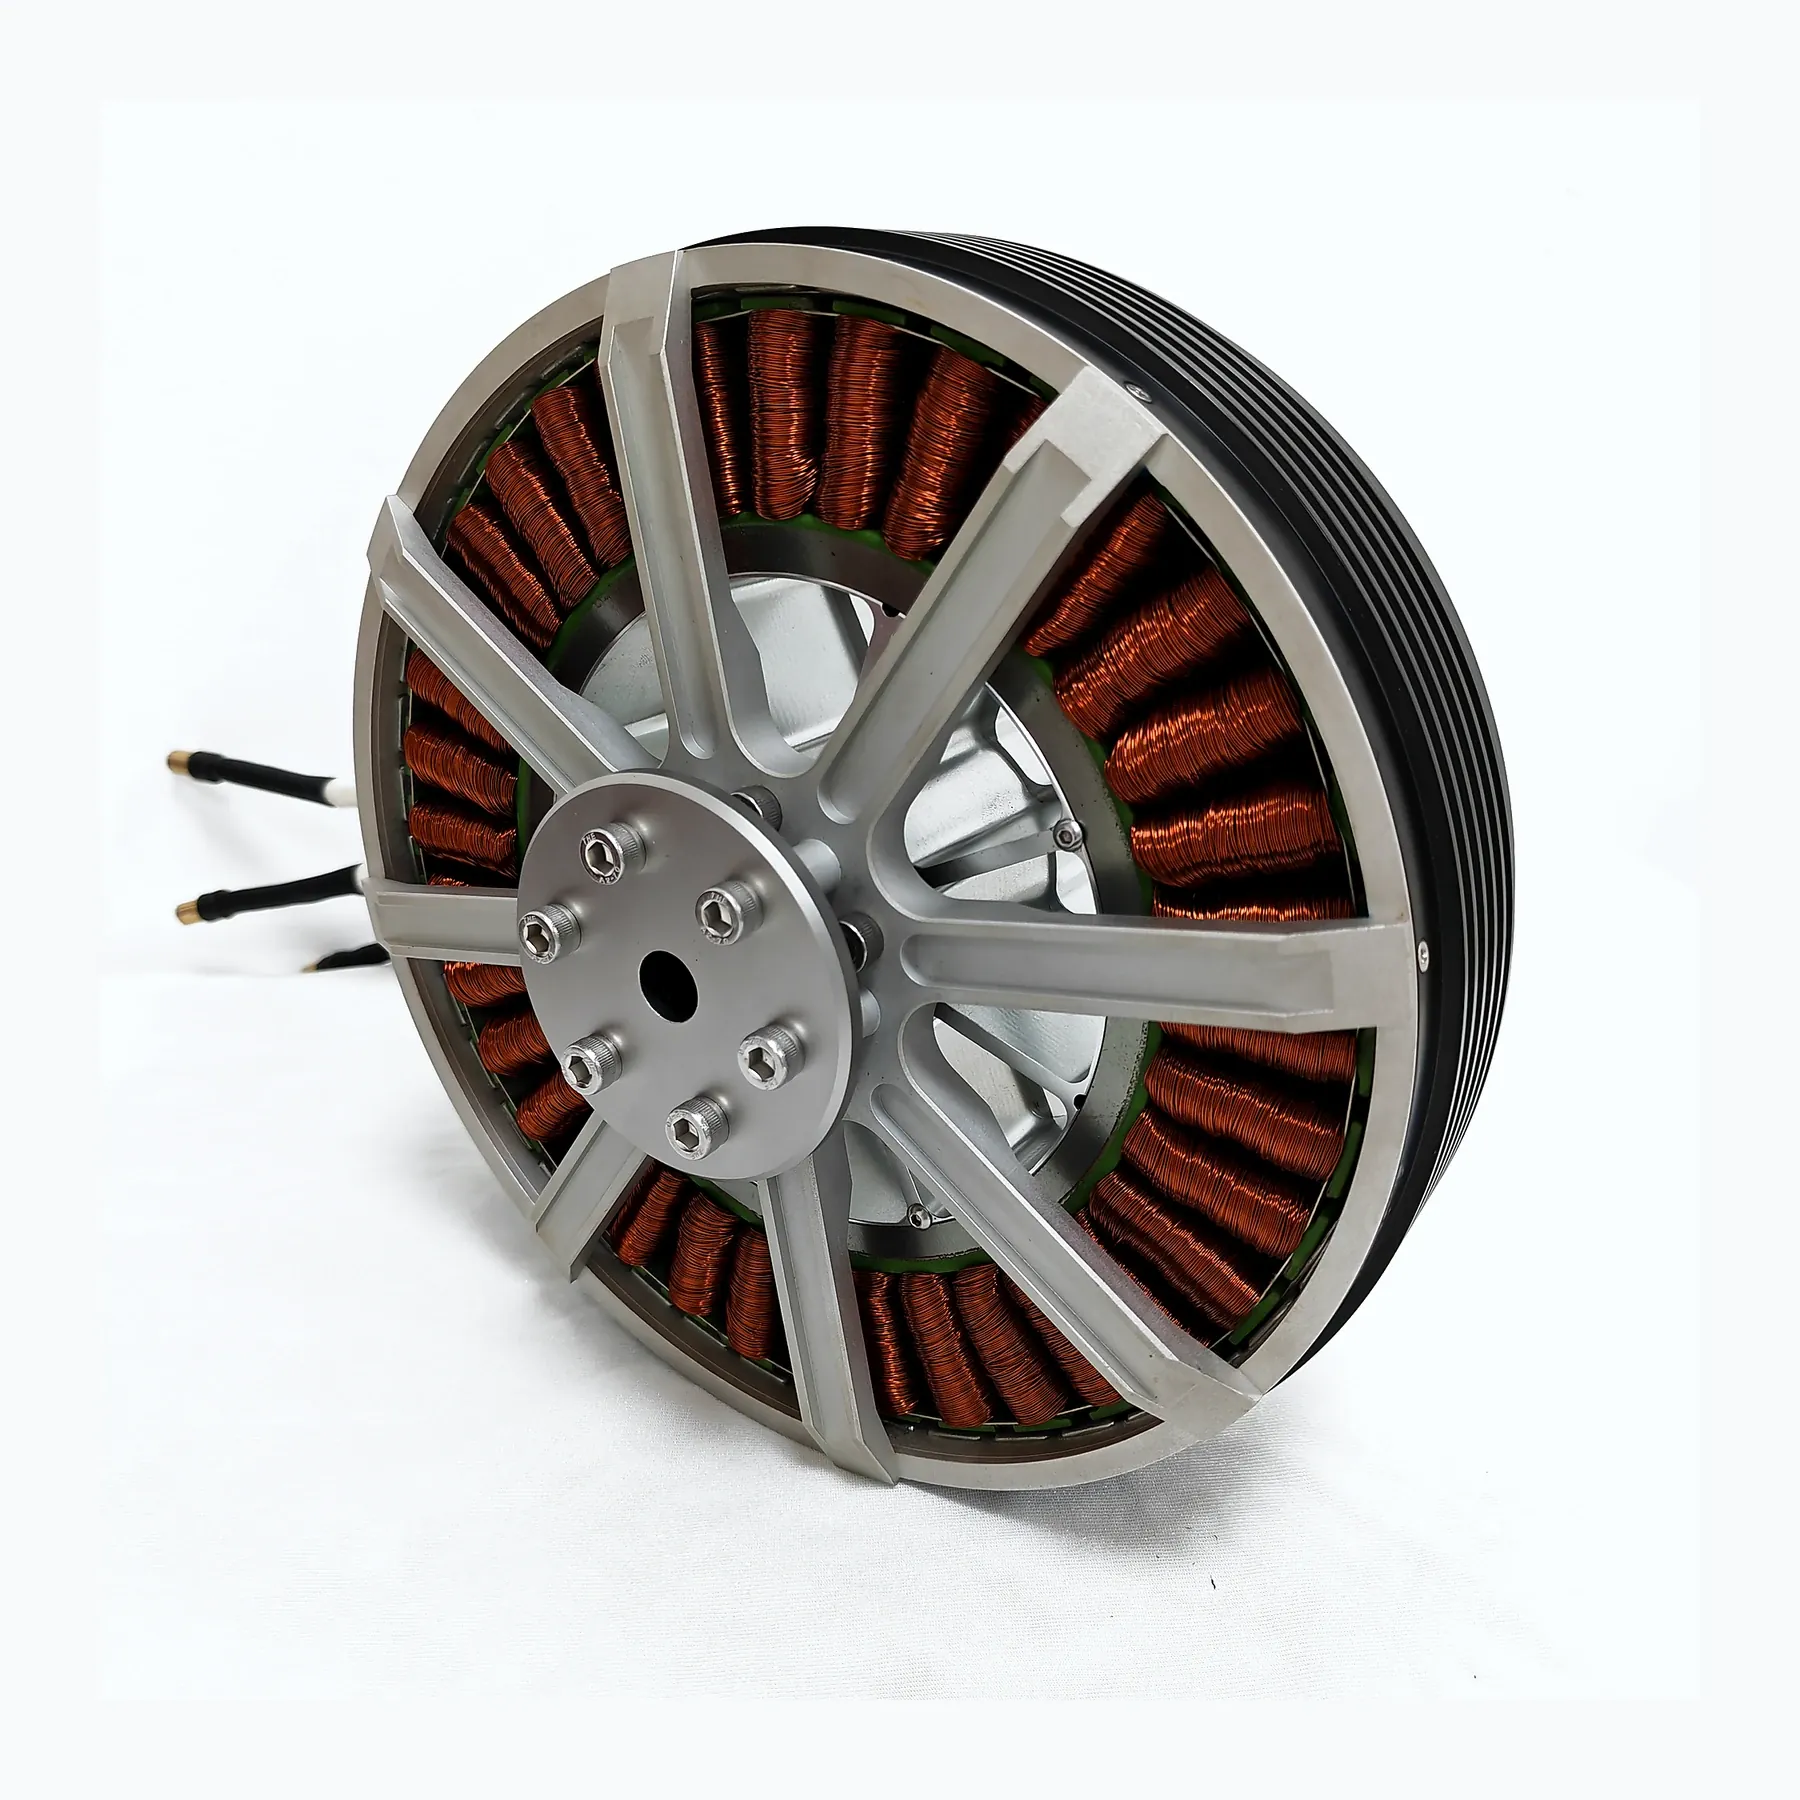
Верхний и нижний роторы — не две независимо работающие силовые установки
Верхний и нижний роторы разделяют общее поле течения, поэтому расстояние, направление вращения и распределение тяги влияют на потери от интерференции. Соосная компоновка компактна, но стендовые данные одиночного ротора не могут полностью описать совместную работу, а также необходимо учитывать вибрацию лопастей, вызванную воздушным потоком и конструктивными эффектами.
Верхний ротор изменяет поток на входе нижнего, поэтому нагрузка и эффективность нижнего ротора могут отличаться. Расстояние, направление вращения, конструкция лопастей и распределение управления совместно определяют результат, и значения тяги одиночного ротора со стенда нельзя просто суммировать. Для проектов, чувствительных к пространству при транспортировке и развёртывании, соосная конструкция может быть оправдана, но решение следует принимать на основе энергопотребления и отклика, измеренных для полной компоновки.
При сравнении двух вариантов расстояния целесообразнее фиксировать суммарную тягу и измерять суммарную входную мощность, чем фиксировать оба дросселя двигателей. Также следует проверять, нет ли дисбаланса токов верхнего и нижнего двигателей, чтобы нормальная суммарная мощность не маскировала перегрев отдельного агрегата.
Технические принципы и инженерные границы
Двигатель дрона — не изолированный исполнительный механизм. Аккумулятор, ESC, обмотки, воздушный винт и рама совместно определяют, как электрическая энергия преобразуется в подъёмную силу и управляющие моменты. При обсуждении темы «Компактный подход соосных мультироторов: баланс между пространством, воздушным потоком и эффективностью» режим непрерывной работы, кратковременный пик, путь отвода тепла и нагрузки на крепления следует рассматривать на одной эксплуатационной кривой: частота вращения без нагрузки, максимальный ток или отдельное значение тяги описывают лишь одну грань. Для силовых установок промышленных БПЛА надёжное выполнение задач инспекции, транспортировки или зависания обычно важнее, чем предельное значение из единичного стендового испытания.
Сценарии применения и путь реализации
В таких задачах, как аэрофотосъёмка, инспекция, логистика и привязные платформы, требования к силовой установке меняются в зависимости от полезной нагрузки, этапа полёта и температуры окружающей среды. Инженерные команды могут сначала определить целевую тягу, обычный диапазон крейсерского режима или зависания и допустимый нагрев, а затем проверить соответствие напряжения питания, KV, лопастей и стратегии управления. Этот процесс подбора силовой установки БПЛА также задаёт чёткие технические границы для последующих запасных частей, обслуживания и модернизации.
Валидация проекта и непрерывная оптимизация
Чтобы это техническое обсуждение темы «Компактный подход соосных мультироторов: баланс между пространством, воздушным потоком и эффективностью» воплотилось в реальных проектах, на этапе валидации следует совместно фиксировать версию конфигурации, условия окружающей среды, точки измерений и результаты выполнения задач. Записывайте расстояние, тип лопастей, направление вращения и соответствующие рабочие точки; проверяйте нагрев и отклик управления полного узла. Без комбинированных испытаний представляйте данные как результаты одиночного двигателя и не обещайте соосную эффективность. Эта информация — не дополнительная документация, а общая основа для интерпретации результатов, воспроизведения характеристик и непрерывной оптимизации.
Соответствующая поддержка SV Tech
Компания Zhuhai SV Tech Co. Ltd. предоставляет документацию на продукцию, обсуждение требований проекта и проверку границ конфигурации для двигателей дронов и смежных отраслевых применений. По таким темам, как «Компактный подход соосных мультироторов: баланс между пространством, воздушным потоком и эффективностью», опишите совместно условия выполнения задачи, целевые результаты, условия на площадке и имеющееся оборудование — г-н Лю (+86 18688194199, lhc1983@gmail.com) поможет с координацией; конкретные модели, характеристики и объём поставки определяются подтверждённой документацией и валидацией проекта.
При соосных сравнениях следует фиксировать направление вращения верхнего и нижнего воздушных винтов, тип лопастей, расстояние и конструкцию опор. Простое сложение двух значений тяги из стендовых испытаний одиночных двигателей обычно недостаточно для описания совместного эффекта. Необходимо также учитывать тепловые условия и распределение управления верхней и нижней силовых установок; оценка проекта по данным полного узла позволяет легче выявить интерференцию воздушного потока и неравномерную локальную нагрузку.
Компактность и высокая эффективность не всегда совпадают по направлению. Смысл соосной конструкции — обменять объяснимые потери эффективности на подходящие габариты планера и направить этот компромисс на реальную эксплуатационную потребность.
