
这份资料说明什么
功能演示只能证明某个条件下系统曾经工作。可靠性评估还需要重复试验、工作循环、环境条件、失效定义和维护记录。NIST 的应急机器人测试方法覆盖运动、感知、通信、能源、操作员能力等维度,可为制定验收项目提供思路,但引用这些方法不等于产品获得 NIST 认证。项目应按实际风险约定测试边界及合格判据。
适用条件
适用于系留飞行平台及地面供电系统集成。将飞行器、地面电源、线缆、卷筒与任务载荷作为一个系统核对。
方案思路与配置
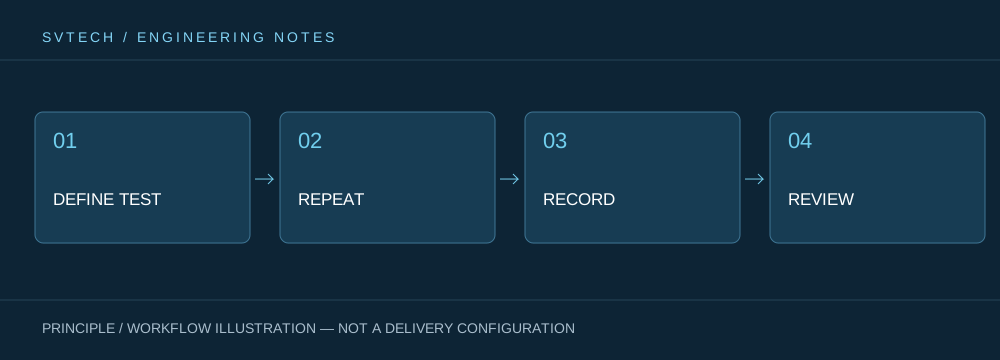
建立需求—测试—记录对应表;工厂检查接口和保护联动,现场检查供电、路径、通信及工作循环;按一致版本记录问题与复测结论。
实施与核对要点
先冻结样机配置与软件版本;记录循环数、异常、恢复时间和更换件;将正常作业、失电、通信中断及可控回收分别列入验收。
技术边界
本页提供验证框架,不是第三方认证或已完成项目验收报告。
- 原资料日期
- 来源未注明日期
- 实际记录的结果
- 公开资料未提供可逐项核对的本站项目记录或实测结果;本页不虚构客户、场地、实施日期或收益。
资料依据与核对入口
相关产品文件用于核对型号与参数;通用方法属于本站技术整理,不表示原厂逐字表述或项目实测结论。
- NIST · Standard Test Methods for Response Robots · 来源未注明日期
- SV-T2 便携系留无人机 产品资料 · 中文 PDF 导读 · 导读与原文件 · 未明确标注原资料发布日期
- SV-T10 轻型系留无人机 产品资料 · 中文 PDF 导读 · 导读与原文件 · 未明确标注原资料发布日期
- SV-T30 系留无人机 产品资料 · 中文 PDF 导读 · 导读与原文件 · 未明确标注原资料发布日期