
多旋翼擅长悬停和近距离观察,固定翼擅长持续前飞;垂直起降固定翼试图结合灵活起降与巡航能力。这几种形态服务不同任务剖面,没有一项参数能够决定所有应用中的优劣。理解飞行方式的差异,能让平台选择更加直观。
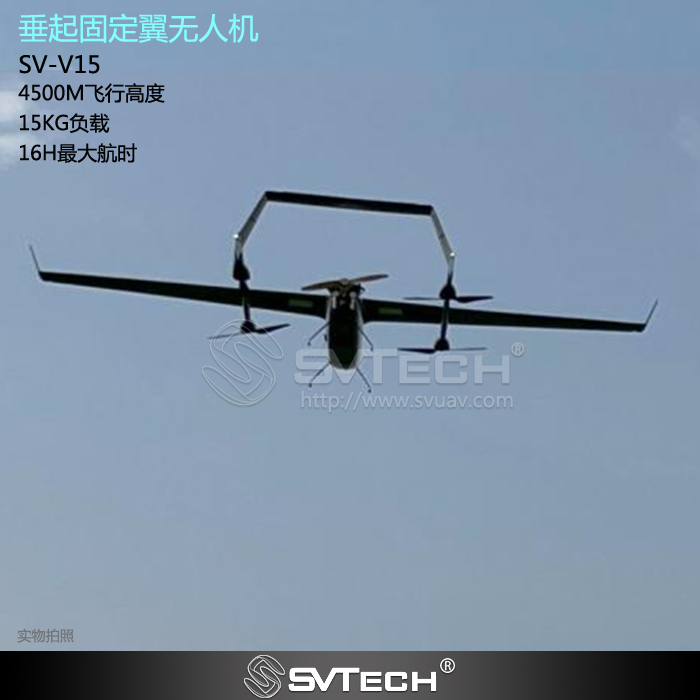
悬停时间与巡航距离决定设计重心
固定翼巡航与多旋翼悬停具有不同优势,垂直起降固定翼还涉及转换阶段和相应场地条件。选择时应看任务剖面,而不是只比较最长飞行时间。
大范围区域采集通常需要持续航线覆盖,近距离设备检查则常需要反复停留和调整视角。垂直起降固定翼还涉及转换阶段和相应控制要求,不能简单理解为同时拥有两类平台的一切优势。应把起降、转场、采集和回收放进完整任务,观察各阶段占比。
大范围航线采集与近距离定点观察,可能需要不同平台。起降空间小并不意味着所有垂直起降机型都适用,还需核查环境与运行边界。
技术原理与工程边界
工业无人机的能力由飞行平台、动力、感知载荷、通信和数据流程共同构成。“多旋翼与垂直起降固定翼:两种飞行方式如何分工”所涉及的现象,常常发生在这些环节的交界处:平台飞得稳定,不代表数据一定可交付;算法能够识别目标,也不意味着任务可以脱离人员监督。把性能放回完整任务链,才能区分一次演示、可重复验证和长期运营之间的差异。
应用场景与实施路径
无人机巡检、三维建模、应急响应和资产管理都在推动低空经济进入产业现场。不同应用需要不同的飞行路径、数据质量、现场协作和合规准备。项目早期若能把目标对象、成果格式、作业频率、场地限制和异常处理说清楚,行业无人机应用就更容易选择合适的平台与载荷,并建立可持续的数据采集流程。
项目验证与持续优化
为了让这篇关于“多旋翼与垂直起降固定翼:两种飞行方式如何分工”的技术讨论能够落到真实项目,验证阶段应把配置版本、环境条件、测量位置和任务结果同时记录。描述任务中悬停、巡航和转场的比例;核对载荷、起降与回收要求;采用完整任务试验比较,避免拿空载续航互相替代。 这些信息不是附加文档,而是解释结果、复现表现和持续优化的共同依据。
双捷科技的相关支持
双捷科技围绕工业无人机及相关行业应用提供产品资料、项目需求沟通和配置边界核对。面对“多旋翼与垂直起降固定翼:两种飞行方式如何分工”这类专题,可将任务工况、目标成果、现场环境与既有设备一并说明,由刘先生(+86 18688194199,lhc1983@gmail.com)协助对接;具体型号、性能与交付范围以确认后的资料和项目验证为准。
比较可从航线范围、悬停需求、起降空间、运输和维护条件展开。不同构型各有适用任务,不能只用单次航时排名。演示应包含客户实际工作循环与数据交付,尤其确认转换阶段、场地和操作能力是否符合项目条件。
平台形态是对任务的回应。让飞行方式适应工作内容,比要求单一机型覆盖所有场景更容易获得良好使用体验。

