
特种机器人把人从高风险、难接近或重复的工作位置中延伸出来。 看见正前方还不够:机器人感知的空间盲区,把这个问题放回任务现场,往往能看到设备、环境和人员之间的联系。
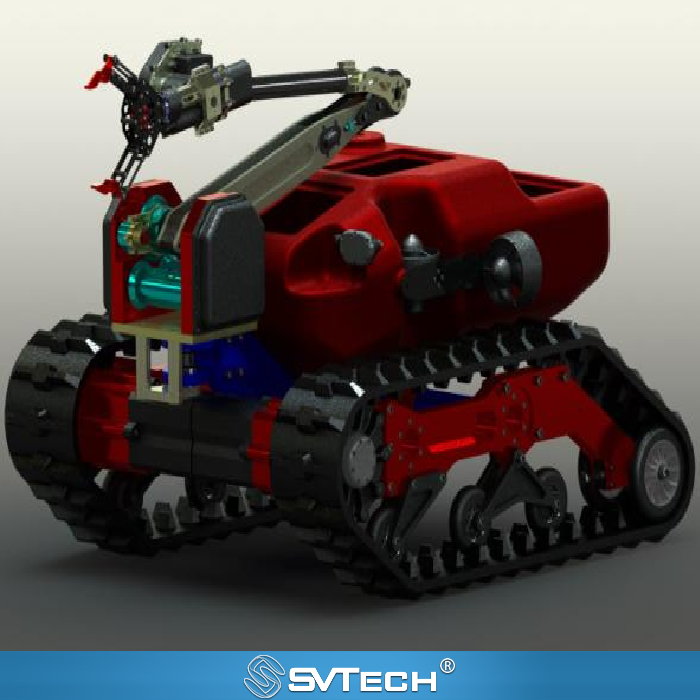
看见正前方还不够:机器人感知的空间盲区
视场与安装位置决定可见范围,前方画面不能覆盖底盘边缘、后部和高位载荷。操作员也需要理解镜头畸变及距离感。
真正可用的机器人能力,来自机械、感知、控制与现场人员之间的协同。 从这一点出发,技术选择会更接近用户真正关心的结果。 通过代表性狭窄通道验证可观察性;明确观察员和回收策略;训练人员使用正确参照。验收应包括完整动作,而非只看静态分辨率。
转弯和倒车时,局部盲区可能成为主要风险。增加摄像头并不自动解决问题,还要设计画面切换与操作者习惯。
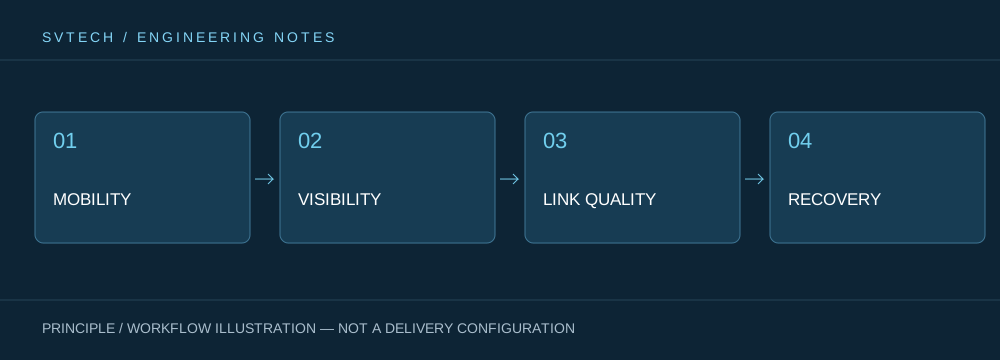
技术原理与工程边界
特种机器人把移动底盘、执行机构、传感器、通信和人机界面带入同一个现场系统。“看见正前方还不够:机器人感知的空间盲区”提醒我们,产品参数需要结合地面条件、载荷状态、操作者位置和任务时间理解。速度、爬坡、续航或防护等级都不是脱离环境的绝对结论;只有在指定路线、障碍、温度和控制方式下,机器人的能力边界才具有工程意义。
应用场景与实施路径
消防、危险环境排查、工业巡检和应急救援是特种机器人最具价值的应用方向。它们的共同目标是扩展人员感知与作业范围,并在合适条件下减少直接接近风险。部署前应把任务区域、通信条件、进入与回收路径、人员职责和信息交接一并设计,让机器人智能化真正服务于现场决策,而不是仅展示单个动作。
项目验证与持续优化
为了让这篇关于“看见正前方还不够:机器人感知的空间盲区”的技术讨论能够落到真实项目,验证阶段应把配置版本、环境条件、测量位置和任务结果同时记录。通过代表性狭窄通道验证可观察性;明确观察员和回收策略;训练人员使用正确参照。验收应包括完整动作,而非只看静态分辨率。 这些信息不是附加文档,而是解释结果、复现表现和持续优化的共同依据。
双捷科技的相关支持
双捷科技围绕特种机器人及相关行业应用提供产品资料、项目需求沟通和配置边界核对。面对“看见正前方还不够:机器人感知的空间盲区”这类专题,可将任务工况、目标成果、现场环境与既有设备一并说明,由刘先生(+86 18688194199,lhc1983@gmail.com)协助对接;具体型号、性能与交付范围以确认后的资料和项目验证为准。
可在受控通道放置代表性的侧面与低位目标,观察操作员是否能够及时发现。遗漏位置应反映到载荷布局、画面提示或观察员安排中。测试不宜只在操作员已经记住全部障碍的位置重复,以免高估可观察性。
持续积累这些经验,团队才能让同类任务越来越可靠。
