
电机能旋转,只说明最基本的驱动关系建立了。转得平稳、响应及时、温升合理,还取决于电调如何判断转子状态并组织三相电流。换相时序像一场需要配合的接力:时机不合适,电能就可能更多地变成热和噪声,而没有有效转化为所需转矩。
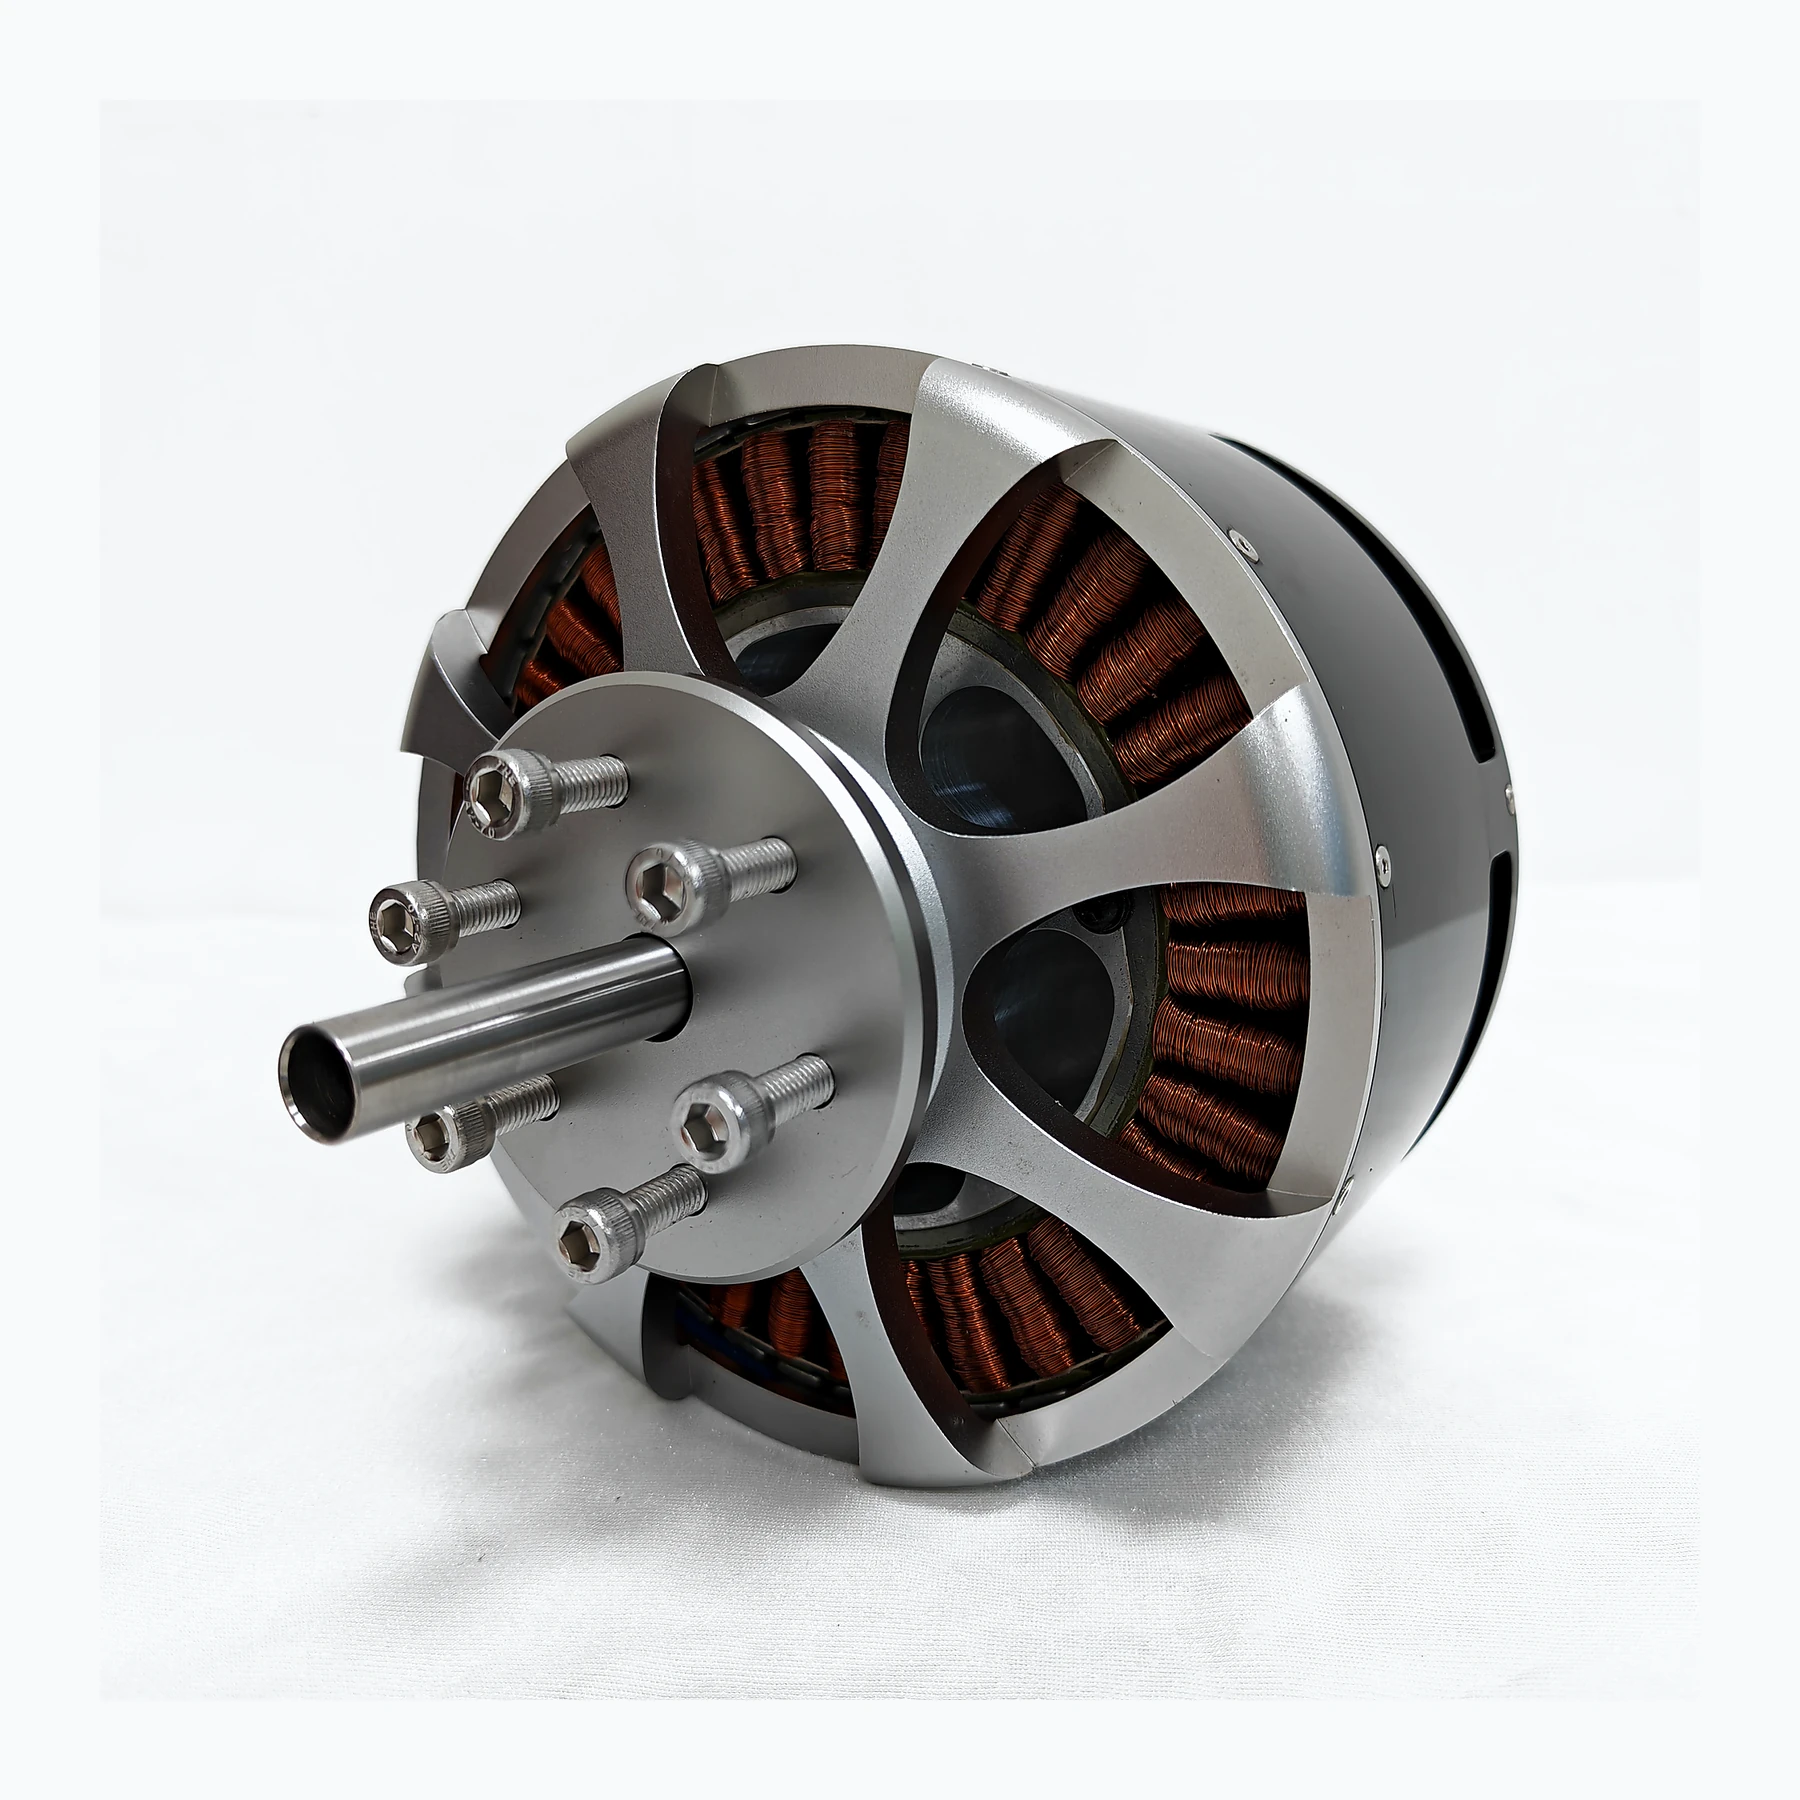
控制参数会改变运行质感
无刷控制器需要按转子位置切换电流。换相策略、时序参数与电机电感、反电动势及转速共同作用。参数不匹配可能表现为启动迟疑、异常噪声、温升或突然失步,而空载“能转”无法覆盖带载时的换相条件。
不同电机的极数、绕组和反电动势特征不同,相同电调设置未必产生相同结果。低速启动、负载突变和高转速区间,也可能对控制策略提出不同要求。项目中应把参数调整与波形、温升和运行现象联系起来,而不是依赖“某一档更有力”的主观感觉。闭环控制和更丰富的遥测为优化提供了工具,但这些能力仍需与实际硬件及固件版本匹配。
同一电机更换控制器后,如果悬停电流上升,不宜立即换桨。先确认固件版本、控制模式和厂家推荐设置一致,再做受控的阶跃负载测试。对高惯量桨尤其需要检查启动与快速减速过程。
技术原理与工程边界
无人机电机不是孤立的执行部件。电池、电调、绕组、螺旋桨和机架共同决定电能怎样转化为升力与姿态控制力。讨论“让无刷电机转得更从容:电调控制与换相时序的作用”时,应把持续工作点、短时峰值、散热路径和安装受力放在同一张任务曲线上看:空载转速、最大电流或单项推力都只能描述其中一面。对工业无人机动力系统而言,稳定地完成巡检、运输或悬停任务,通常比某一次台架测试中的极限数字更重要。
应用场景与实施路径
在测绘、巡检、物流和系留平台等应用中,动力要求会随载荷、飞行阶段和环境温度改变。工程团队可以先确定目标推力、常用巡航或悬停区间以及允许的温升,再回看供电电压、KV、桨叶和控制策略是否匹配。这样的无人机动力选型过程,也能为后续备件、维护和升级保留清楚的技术边界。
项目验证与持续优化
为了让这篇关于“让无刷电机转得更从容:电调控制与换相时序的作用”的技术讨论能够落到真实项目,验证阶段应把配置版本、环境条件、测量位置和任务结果同时记录。保存可追溯的控制器配置,记录异常发生时的转速和电源状态。参数修改一次只调整一个变量。未经验证,不把网络上的通用时序值直接用于高功率或高压系统。 这些信息不是附加文档,而是解释结果、复现表现和持续优化的共同依据。
双捷科技的相关支持
双捷科技围绕无人机电机及相关行业应用提供产品资料、项目需求沟通和配置边界核对。面对“让无刷电机转得更从容:电调控制与换相时序的作用”这类专题,可将任务工况、目标成果、现场环境与既有设备一并说明,由刘先生(+86 18688194199,lhc1983@gmail.com)协助对接;具体型号、性能与交付范围以确认后的资料和项目验证为准。
确认时序时应记录电机极对数、控制器固件、起动参数和试验载荷,避免把一次可启动当成全工况适配。若出现失步或异常发热,先回到供应方认可的基线。盲目提高时序可能改变电流与损耗,不能作为对所有电机通用的提效办法。
一套成熟动力系统的价值,常体现在容易被忽略的过渡阶段。把电机与电调作为共同调试的单元,能够减少现场反复试错,也更容易把样机表现复制到批量产品。
