
توسّع الروبوتات المتخصصة نطاق عمل الأفراد بعيدًا عن المواقع عالية المخاطر أو صعبة الوصول أو الأعمال المتكررة. تعيد «مشكلة المرور خارج عرض الباب: تصميم مساحة الدوران للروبوتات» هذا السؤال إلى موقع المهمة، حيث تصبح الروابط بين المعدات والبيئة والأفراد مرئية في كثير من الأحيان.
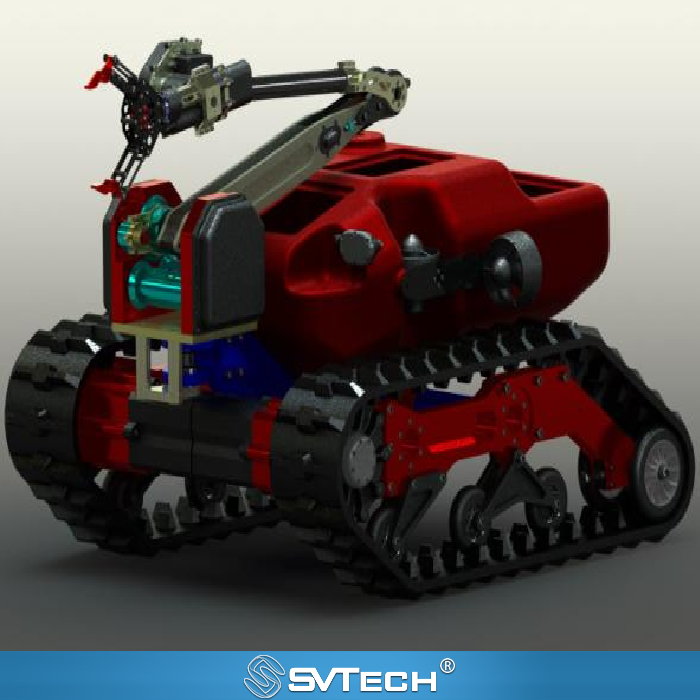
مشكلة المرور خارج عرض الباب: تصميم مساحة الدوران للروبوتات
يتطلب المرور العملي مراعاة غلاف الدوران، وبروز الحمولة، والموصلات، والخراطيم، وعتبات الأرضية. العرض الساكن ليس سوى مدخل هندسي واحد؛ والزوايا الضيقة على وجه الخصوص تستلزم تحليل المسار بأكمله.
تنبع قدرة الروبوت القابلة للاستخدام فعليًا من التنسيق بين الميكانيكا والإدراك والتحكم والأفراد في الموقع. انطلاقًا من هذه النقطة، تقترب الخيارات التقنية من النتائج التي يهتم بها المستخدمون حقًا. قِس الأبعاد الكاملة بعد التجميع والمسار، وأجرِ تجارب مرور مُتحكَّم فيها؛ وحدّد المناطق التي يتعذر الوصول إليها؛ وراجع المسار قبل الشراء بدلًا من اكتشاف القيود بعد التسليم.
قد تمر الآلة مباشرة عبر الباب لكنها تعجز عن الدوران بعد تجاوزه. يحتاج الأفراد في الموقع أيضًا إلى مساحة للتشغيل واستعادة الروبوت، لذا فإن التحقق من أبعاد الهيكل الفارغ وحده لا يكفي.
المبادئ التقنية والحدود الهندسية
تجمع الروبوتات المتخصصة الهيكل المتحرك والمشغلات والمستشعرات والاتصالات وواجهة الإنسان والآلة في نظام ميداني واحد. تذكّرنا «مشكلة المرور خارج عرض الباب: تصميم مساحة الدوران للروبوتات» بأن معاملات المنتج يجب فهمها مقترنةً بظروف الأرض وحالة الحمولة وموقع المشغّل ومدة المهمة. فالسرعة أو القدرة على صعود المنحدرات أو التحمل أو الحماية من دخول الأجسام ليست استنتاجات مطلقة منفصلة عن البيئة؛ ولا يكتسب حد قدرة الروبوت معنى هندسيًا إلا في ظل مسار وعوائق ودرجة حرارة وطريقة تحكم محددة.
سيناريوهات التطبيق ومسار التنفيذ
مكافحة الحرائق وفحص البيئات الخطرة والفحص الصناعي والإنقاذ في حالات الطوارئ هي اتجاهات التطبيق التي تحقق فيها الروبوتات المتخصصة أكبر قيمة. وهدفها المشترك هو توسيع نطاق إدراك الأفراد ومدى عملهم، وتقليل خطر الاقتراب المباشر في الظروف المناسبة. قبل النشر، ينبغي تصميم منطقة المهمة وظروف الاتصال ومسارات الدخول والاستعادة ومسؤوليات الأفراد وتسليم المعلومات معًا، بحيث تخدم ذكاء الروبوت قرارات الموقع فعليًا بدلًا من مجرد عرض حركات فردية.
التحقق في المشروع والتحسين المستمر
لتأصيل هذه المناقشة التقنية حول «مشكلة المرور خارج عرض الباب: تصميم مساحة الدوران للروبوتات» في مشاريع واقعية، ينبغي لمرحلة التحقق أن تسجّل معًا إصدار التكوين والظروف البيئية ومواقع القياس ونتائج المهمة. قِس الأبعاد الكاملة بعد التجميع والمسار، وأجرِ تجارب مرور مُتحكَّم فيها؛ وحدّد المناطق التي يتعذر الوصول إليها؛ وراجع المسار قبل الشراء بدلًا من اكتشاف القيود بعد التسليم. هذه المعلومات ليست وثائق تكميلية بل الأساس المشترك لتفسير النتائج وإعادة إنتاج الأداء وتمكين التحسين المستمر.
دعم ذو صلة من Zhuhai SV Tech Co. Ltd.
توفّر Zhuhai SV Tech Co. Ltd. وثائق المنتج ومناقشات متطلبات المشروع وفحوص حدود التكوين للروبوتات المتخصصة والتطبيقات الصناعية ذات الصلة. ولموضوعات مثل «مشكلة المرور خارج عرض الباب: تصميم مساحة الدوران للروبوتات»، يمكن وصف ظروف المهمة والنتائج المستهدفة وبيئة الموقع والمعدات القائمة معًا، مع مساعدة السيد ليو (+86 18688194199، lhc1983@gmail.com) في التنسيق؛ ويخضع الطراز المحدد والأداء ونطاق التسليم للوثائق المؤكدة والتحقق في المشروع.
استخدم رسمًا تفصيليًا للتجميع الكامل للتحقق من الزاوية Beyond الباب، ثم أعد التحقق عبر تمرين ميداني مُتحكَّم فيه. حوامل المستشعرات وموصلات الكابلات وأجزاء الحماية هي العناصر الأكثر عرضة للإغفال من جداول الأبعاد. وإذا تطلب المرور إزالة الحمولة، فينبغي إدراج وقت التفكيك وإعادة التجميع والتصاريح والتحقق من الاستعادة ضمن المهمة، بدلًا من الاستمرار في الادعاء بالمرور المباشر.
لا يمكن للفرق أن تجعل المهام المماثلة أكثر موثوقية إلا من خلال التراكم المستمر لهذه الخبرة.
