
توسّع الروبوتات المتخصصة نطاق عمل الإنسان بعيدًا عن المواقع عالية الخطورة أو التي يصعب الوصول إليها أو الأعمال المتكررة. يعيد موضوع «الرؤية إلى الأمام ليست كافية: النقاط العمياء المكانية في إدراك الروبوت» هذا السؤال إلى موقع المهمة، حيث تصبح الروابط بين المعدات والبيئة والأفراد مرئية غالبًا.
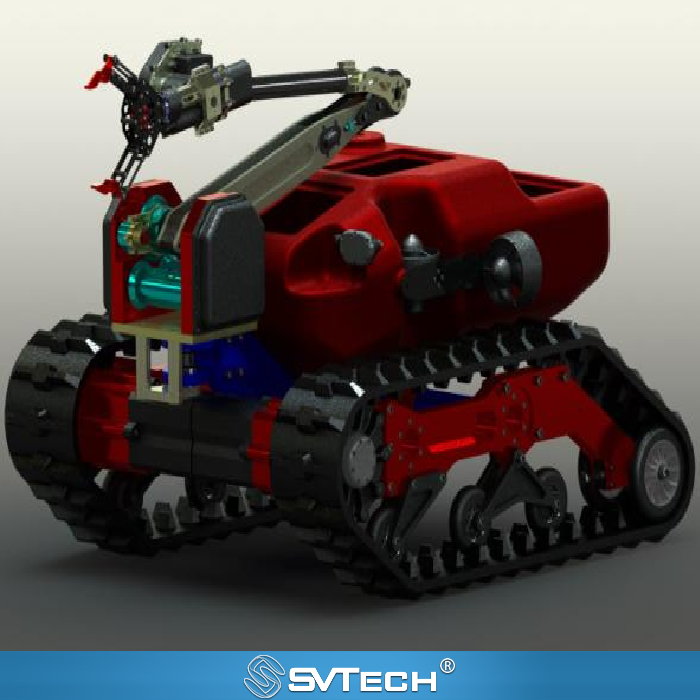
الرؤية إلى الأمام ليست كافية: النقاط العمياء المكانية في إدراك الروبوت
يحدد مجال الرؤية وموضع التركيب نطاق الرؤية المرئي؛ فالصورة الأمامية لا تغطي حواف الهيكل ولا المؤخرة ولا الحمولات المثبتة عاليًا. ويحتاج المشغلون أيضًا إلى فهم تشوّه العدسة وإدراك العمق.
تنبع قدرة الروبوت القابلة للاستخدام فعليًا من تنسيق الميكانيكا والإدراك والتحكم والأفراد في الموقع. وانطلاقًا من هذه النقطة، تقترب الخيارات التقنية من النتائج التي يهتم بها المستخدمون فعليًا. تحقّق من قابلية الملاحظة عبر ممرات ضيقة تمثيلية؛ وحدّد استراتيجيات المراقبة والاستعادة؛ ودرّب الأفراد على استخدام المراجع الصحيحة. وينبغي أن يغطي القبول المناورات الكاملة، لا مجرد الدقة الساكنة.
أثناء الانعطاف والرجوع إلى الخلف، قد تصبح النقاط العمياء الموضعية الخطر الرئيسي. وإضافة الكاميرات لا تحل المشكلة تلقائيًا؛ إذ يجب أيضًا تصميم تبديل العرض وعادات المشغل.
المبادئ التقنية والحدود الهندسية
تجمع الروبوتات المتخصصة الهيكل المتحرك والمشغلات والحساسات ووسائل الاتصال وواجهة التفاعل بين الإنسان والآلة في منظومة ميدانية واحدة. ويذكّرنا موضوع «الرؤية إلى الأمام ليست كافية: النقاط العمياء المكانية في إدراك الروبوت» بأن مواصفات المنتج يجب فهمها جنبًا إلى جنب مع ظروف الأرض وحالة الحمولة وموضع المشغل ومدة المهمة. فالسرعة أو القدرة على صعود المنحدرات أو التحمل أو الحماية من دخول الأجسام ليست استنتاجات مطلقة منفصلة عن البيئة؛ إذ لا يكتسب حد قدرة الروبوت معنى هندسيًا إلا ضمن مسارات وعوائق ودرجات حرارة وأساليب تحكم محددة.
سيناريوهات التطبيق ومسارات التنفيذ
تُعد مكافحة الحرائق وفحص البيئات الخطرة والفحص الصناعي والإنقاذ الطارئ من أكثر مجالات التطبيق قيمة للروبوتات المتخصصة. ويتمثل هدفها المشترك في توسيع إدراك الأفراد ونطاق عملهم، وتقليل مخاطر الاقتراب المباشر في الظروف المناسبة. وقبل النشر، ينبغي تصميم منطقة المهمة وظروف الاتصال ومسارات الدخول والاستعادة ومسؤوليات الأفراد وتسليم المعلومات معًا، بحيث يخدم ذكاء الروبوت قرارات الموقع فعليًا بدلًا من مجرد استعراض إجراءات منفردة.
التحقق من المشروع والتحسين المستمر
لإرساء هذه المناقشة التقنية حول «الرؤية إلى الأمام ليست كافية: النقاط العمياء المكانية في إدراك الروبوت» على أرض الواقع في المشاريع الفعلية، ينبغي لمرحلة التحقق أن تسجّل معًا إصدار التكوين والظروف البيئية ومواضع القياس ونتائج المهمة. تحقّق من قابلية الملاحظة عبر ممرات ضيقة تمثيلية؛ وحدّد استراتيجيات المراقبة والاستعادة؛ ودرّب الأفراد على استخدام المراجع الصحيحة. وينبغي أن يغطي القبول المناورات الكاملة، لا مجرد الدقة الساكنة. وهذه المعلومات ليست وثائق تكميلية، بل أساس مشترك لتفسير النتائج وإعادة إنتاج الأداء والتحسين المستمر.
دعم ذو صلة من Zhuhai SV Tech Co. Ltd.
توفّر Zhuhai SV Tech Co. Ltd. وثائق المنتج ومناقشة متطلبات المشروع وفحوص حدود التكوين للروبوتات المتخصصة والتطبيقات الصناعية ذات الصلة. وبالنسبة لمواضيع مثل «الرؤية إلى الأمام ليست كافية: النقاط العمياء المكانية في إدراك الروبوت»، يمكن وصف ظروف المهمة والنتائج المستهدفة وبيئة الموقع والمعدات القائمة معًا، مع تولّي السيد ليو (+86 18688194199، lhc1983@gmail.com) تنسيق الأمر؛ وتخضع الطرازات المحددة والأداء ونطاق التسليم للوثائق المؤكدة والتحقق من المشروع.
يمكن وضع أهداف جانبية ومنخفضة تمثيلية في ممر خاضع للتحكم لمراقبة ما إذا كان المشغل يكتشفها في الوقت المناسب. وينبغي أن تنعكس المواضع التي لم تُكتشف في تخطيط الحمولة أو الإشارات على الشاشة أو ترتيبات المراقبة. ولا ينبغي تكرار الاختبار فقط في المواضع التي حفظ فيها المشغل كل عائق مسبقًا، لأن ذلك من شأنه المبالغة في تقدير قابلية الملاحظة.
ولا يمكن للفرق أن تجعل المهام المتشابهة أكثر موثوقية إلا بالتراكم المستمر لهذه الخبرة.
